This page shows how to compute the forward and inverse kinematics of FANUC industrial arms and CRX cobots with the Fanuc SDK, offline or with the controller. Inverse kinematics (IK) and forward kinematics (FK) let you move between joint space and Cartesian space. FK computes the tool pose from known joint angles, while IK finds joint angles for a desired pose. The kinematics utilities in the Fanuc SDK are **offline helpers**: you can evaluate poses and joint solutions without connecting to a controller, for simulation, path validation and checks before deployment.
## Industrial arms and cobots
### Two solvers
The SDK has two analytical solvers and chooses the right one:
- **OPW industrial arms**: Classical 6-axis Fanuc robots with an ortho-parallel base and spherical wrist, based on the paper `An Analytical Solution of the Inverse Kinematics Problem of Industrial Serial Manipulators with an Ortho-parallel Basis and a Spherical Wrist` by Mathias Brandstötter, Arthur Angerer, and Michael Hofbaur.
- **CRX collaborative arms**: Fanuc CRX cobots that have their own closed-form solver and optional dual solutions, based on paper `Geometric Approach for Inverse Kinematics of the FANUC CRX Collaborative Robot` by Manel Abbes and Gérard Poisson.
### Choice of the solver
`KinematicsUtils.InverseKinematics()` reads `DhParameters.KinematicsCategory`:
- `KinematicsCategory.Opw`: it calls `Opw.OpwKinematicsUtils.InverseKinematics` (industrial robots).
- `KinematicsCategory.Crx`: it calls `Crx.CrxKinematicsUtils.InverseKinematics` (CRX cobots).
So one entry point covers every arm.
## Offline kinematics
### Run forward kinematics (FK)
**C# : KinematicsFK**
```csharp
using UnderAutomation.Fanuc.Common;
using UnderAutomation.Fanuc.Kinematics;
public class KinematicsFK
{
static void Main()
{
/**/
// Load robot geometry
var dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.CRX10iA);
// Joint angles in degrees (Fanuc convention)
var jointsDeg = new JointsPosition { J1 = 0, J2 = -30, J3 = 45, J4 = 0, J5 = 60, J6 = 90 };
// Compute pose: returns XYZ + WPR
CartesianPosition pose = KinematicsUtils.ForwardKinematics(jointsDeg, dh);
/**/
}
}
```
**Python : KinematicsFK**
```python
from underautomation.fanuc.kinematics.kinematics_utils import KinematicsUtils
from underautomation.fanuc.kinematics.dh_parameters import DhParameters
from underautomation.fanuc.common.joints_position import JointsPosition
##
# Load robot geometry
dh = DhParameters.from_arm_kinematic_model("CRX10iA")
# Joint angles in degrees (Fanuc convention)
joints_deg = JointsPosition(j1=0, j2=-30, j3=45, j4=0, j5=60, j6=90)
# Compute pose: returns XYZ + WPR
pose = KinematicsUtils.forward_kinematics(joints_deg, dh)
##
```
**Matlab : KinematicsFK**
```matlab
NET.addAssembly(fullfile(pwd, 'net48', 'UnderAutomation.Fanuc.dll'));
import UnderAutomation.Fanuc.Common.*
import UnderAutomation.Fanuc.Kinematics.*
%%
% Offline: no robot and no connection are needed
dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.CRX10iA);
% Joint angles in degrees
joints = JointsPosition(0, -30, 45, 0, 60, 90);
% Forward kinematics: X, Y, Z in mm and W, P, R in degrees
pose = KinematicsUtils.ForwardKinematics(joints, dh);
fprintf('X=%.2f, Y=%.2f, Z=%.2f, W=%.2f, P=%.2f, R=%.2f\n', ...
pose.X, pose.Y, pose.Z, pose.W, pose.P, pose.R);
%%
```
### Solve inverse kinematics (IK) for an OPW robot
**C# : KinematicsIK**
```csharp
using UnderAutomation.Fanuc.Common;
using UnderAutomation.Fanuc.Kinematics;
using UnderAutomation.Fanuc.Kinematics.Crx;
public class KinematicsIK
{
static void Main()
{
/**/
// OPW industrial robot
var dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.ARCMate120iD);
var target = new CartesianPosition { X = 800, Y = 0, Z = 450, W = 180, P = 0, R = 90 };
JointsPosition[] solutions = KinematicsUtils.InverseKinematics(target, dh);
// CRX cobot with dual solutions
var dhCrx = DhParameters.FromArmKinematicModel(ArmKinematicModels.CRX10iAL);
var targetCrx = new CartesianPosition { X = 400, Y = 250, Z = 650, W = 0, P = 90, R = 0 };
JointsPosition[] crxSolutions = CrxKinematicsUtils.InverseKinematics(
targetCrx, dhCrx,
includeDuals: true
);
/**/
}
}
```
**Python : KinematicsIK**
```python
from underautomation.fanuc.kinematics.kinematics_utils import KinematicsUtils
from underautomation.fanuc.kinematics.dh_parameters import DhParameters
from underautomation.fanuc.common.cartesian_position import CartesianPosition
##
# OPW industrial robot
dh = DhParameters.from_arm_kinematic_model("ARCMate120iD")
target = CartesianPosition(x=800, y=0, z=450, w=180, p=0, r=90)
solutions = KinematicsUtils.inverse_kinematics(target, dh)
# CRX cobot with dual solutions
dh_crx = DhParameters.from_arm_kinematic_model("CRX10iAL")
target_crx = CartesianPosition(x=400, y=250, z=650, w=0, p=90, r=0)
crx_solutions = KinematicsUtils.inverse_kinematics(
target_crx, dh_crx,
include_duals=True
)
##
```
### Solve inverse kinematics (IK) for a CRX cobot
The CRX solver uses a closed-form geometric approach and returns all valid joint solutions directly. No seed position is required. Pass `includeDuals: true` (C#) or `include_duals=True` (Python) to also include the dual configurations defined by the CRX kinematics.
**C# : KinematicsIK**
```csharp
using UnderAutomation.Fanuc.Common;
using UnderAutomation.Fanuc.Kinematics;
using UnderAutomation.Fanuc.Kinematics.Crx;
public class KinematicsIK
{
static void Main()
{
/**/
// OPW industrial robot
var dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.ARCMate120iD);
var target = new CartesianPosition { X = 800, Y = 0, Z = 450, W = 180, P = 0, R = 90 };
JointsPosition[] solutions = KinematicsUtils.InverseKinematics(target, dh);
// CRX cobot with dual solutions
var dhCrx = DhParameters.FromArmKinematicModel(ArmKinematicModels.CRX10iAL);
var targetCrx = new CartesianPosition { X = 400, Y = 250, Z = 650, W = 0, P = 90, R = 0 };
JointsPosition[] crxSolutions = CrxKinematicsUtils.InverseKinematics(
targetCrx, dhCrx,
includeDuals: true
);
/**/
}
}
```
**Python : KinematicsIK**
```python
from underautomation.fanuc.kinematics.kinematics_utils import KinematicsUtils
from underautomation.fanuc.kinematics.dh_parameters import DhParameters
from underautomation.fanuc.common.cartesian_position import CartesianPosition
##
# OPW industrial robot
dh = DhParameters.from_arm_kinematic_model("ARCMate120iD")
target = CartesianPosition(x=800, y=0, z=450, w=180, p=0, r=90)
solutions = KinematicsUtils.inverse_kinematics(target, dh)
# CRX cobot with dual solutions
dh_crx = DhParameters.from_arm_kinematic_model("CRX10iAL")
target_crx = CartesianPosition(x=400, y=250, z=650, w=0, p=90, r=0)
crx_solutions = KinematicsUtils.inverse_kinematics(
target_crx, dh_crx,
include_duals=True
)
##
```
### Build DH parameters from multiple sources
- **Built-in catalog**: `DhParameters.FromArmKinematicModel(ArmKinematicModels model)` gives the geometry of many Fanuc arms and cobots.
- **ROBOGUIDE library**: `DhParameters.FromDefFile(path)` parses robot definitions in `ProgramData/FANUC/ROBOGUIDE/Robot Library`.
- **Controller variables**: `DhParameters.FromSymotnFile` and `DhParameters.FromMrrGrp` convert live `$MRR_GRP` or `symotn.va` data to reusable DH structures.
- **OPW data**: `DhParameters.FromOpwParameters` maps OPW parameters (meters) to Fanuc-style DH while keeping the kinematics category consistent.
## Tips
- **Offline**: the solvers need no controller and no connection.
- **Pose normalization**: `OpwKinematicsUtils.InverseKinematics` normalizes angles to `(-180, 180]` to match Fanuc expectations.
- **CRX dual solutions**: Pass `includeDuals: true` to `CrxKinematicsUtils.InverseKinematics` to include the additional configurations defined by the CRX kinematics model.
- **Matrix helpers**: `KinematicsUtils.Mul` multiplies 2D matrices if you need to compose transforms manually.
## Kinematics on the controller
With a connection, the controller can compute the kinematics, without DH parameters. The controller keeps the joint and the Cartesian form of every position register. Write a position in one form with SNPX, then read the same register back to get the other form.
### Forward kinematics using SNPX position registers
Write joint angles and read back the Cartesian pose:
**C# : KinematicsOnline**
```csharp
using UnderAutomation.Fanuc;
using UnderAutomation.Fanuc.Common;
public class KinematicsOnline
{
static void Main()
{
FanucRobot _robot = new FanucRobot();
_robot.Connect("192.168.0.1");
/**/
// Forward kinematics via SNPX: joints → Cartesian
JointsPosition jointsPosition = new JointsPosition(10, 12, 50, 20, 12, 16);
_robot.Snpx.PositionRegisters.Write(1, jointsPosition);
CartesianPosition cartesianPosition = _robot.Snpx.PositionRegisters.Read(1).CartesianPosition;
// Inverse kinematics via SNPX: Cartesian → joints
CartesianPosition targetPosition = new CartesianPosition() { X = 100, Y = 100, Z = 100 };
targetPosition.Configuration.WristFlip = WristFlip.Flip;
targetPosition.Configuration.ArmUpDown = ArmUpDown.Down;
targetPosition.Configuration.ArmLeftRight = ArmLeftRight.Left;
_robot.Snpx.PositionRegisters.Write(1, targetPosition);
JointsPosition resultJoints = _robot.Snpx.PositionRegisters.Read(1).JointsPosition;
/**/
}
}
```
**Python : KinematicsOnline**
```python
from underautomation.fanuc.fanuc_robot import FanucRobot
from underautomation.fanuc.common.joints_position import JointsPosition
from underautomation.fanuc.common.cartesian_position import CartesianPosition
robot = FanucRobot()
robot.connect("192.168.0.1")
##
# Forward kinematics via SNPX: joints → Cartesian
joints_position = JointsPosition(10, 12, 50, 20, 12, 16)
robot.snpx.position_registers.write(1, joints_position)
cartesian_position = robot.snpx.position_registers.read(1).cartesian_position
# Inverse kinematics via SNPX: Cartesian → joints
target_position = CartesianPosition(x=100, y=100, z=100)
target_position.configuration.wrist_flip = "Flip"
target_position.configuration.arm_up_down = "Down"
target_position.configuration.arm_left_right = "Left"
robot.snpx.position_registers.write(1, target_position)
result_joints = robot.snpx.position_registers.read(1).joints_position
##
```
### Inverse kinematics using SNPX position registers
Write a Cartesian pose and read back the joint angles. There is only one solution, because the Cartesian position contains the configuration.
## Demonstration
### Online 3D tool
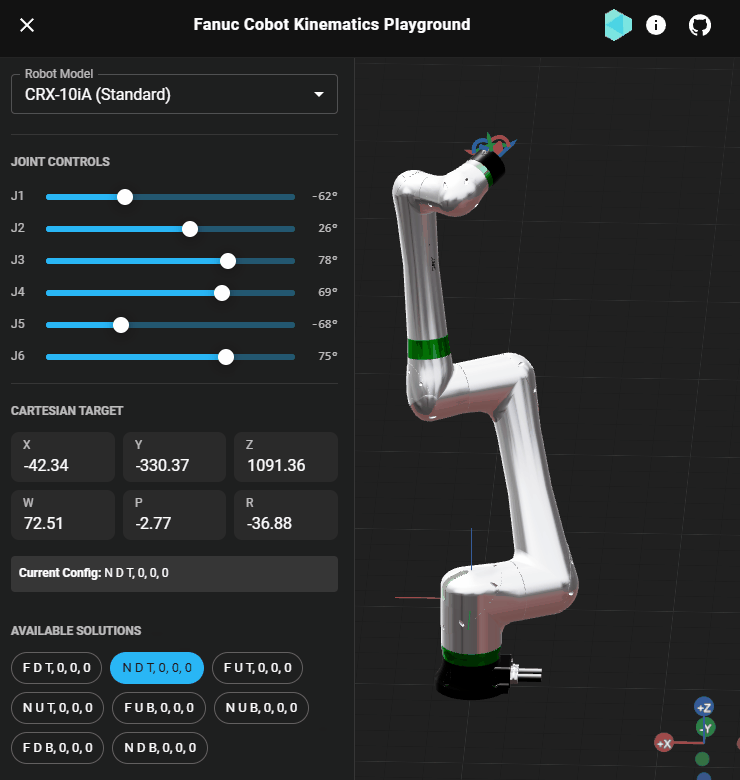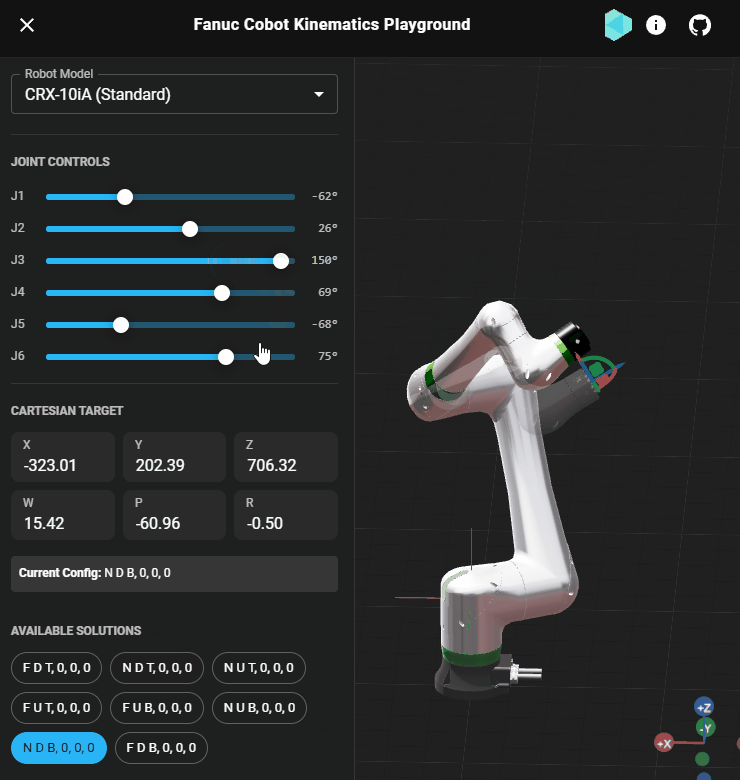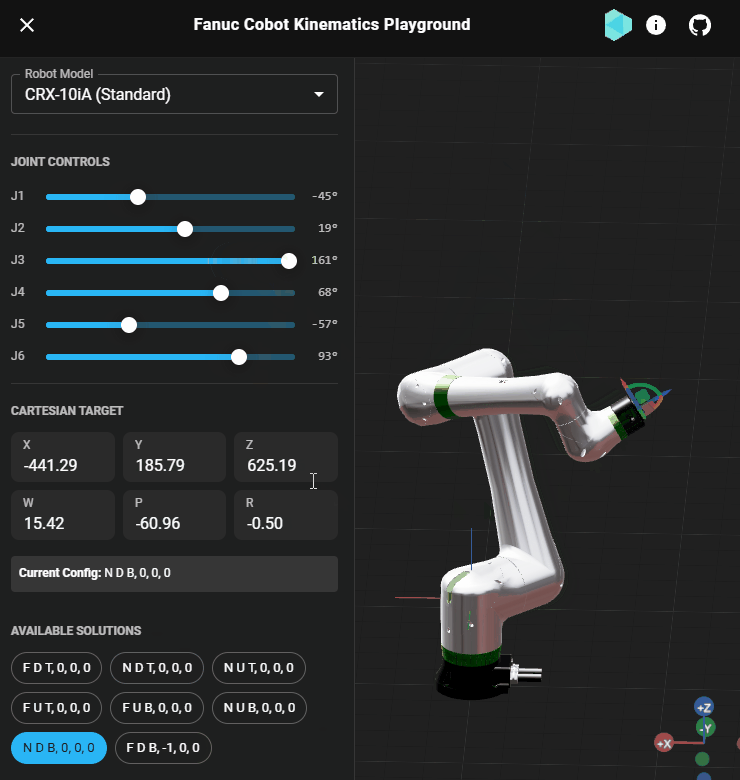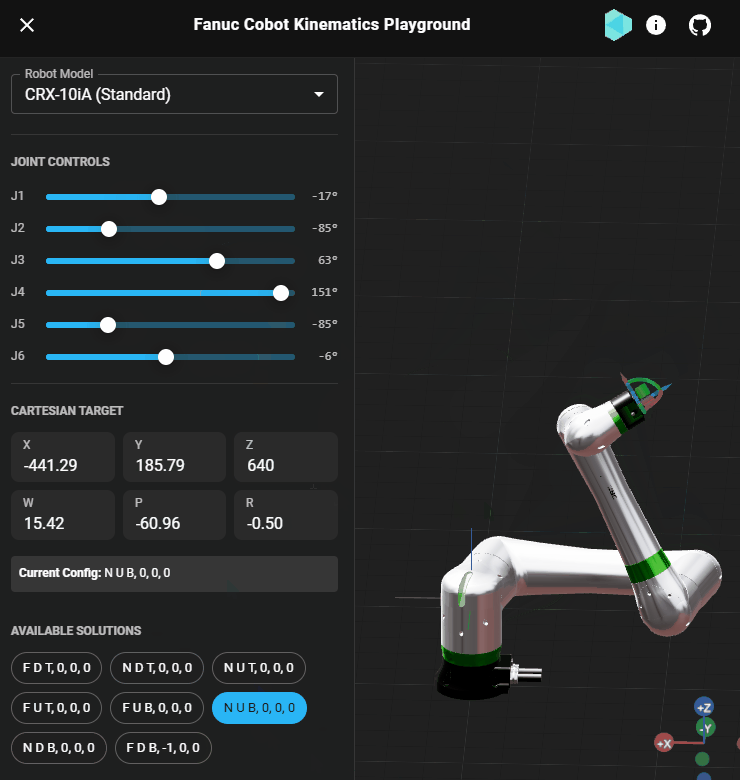
[fanuc-kinematics.underautomation.com](https://fanuc-kinematics.underautomation.com) is a 3D page to try the forward and inverse kinematics of the FANUC arms and cobots.
### Demo application
Everything on this page can be tried without writing code, in the **Forward & Invert Kinematics** page of the [demo application](/fanuc/documentation/demo-app).
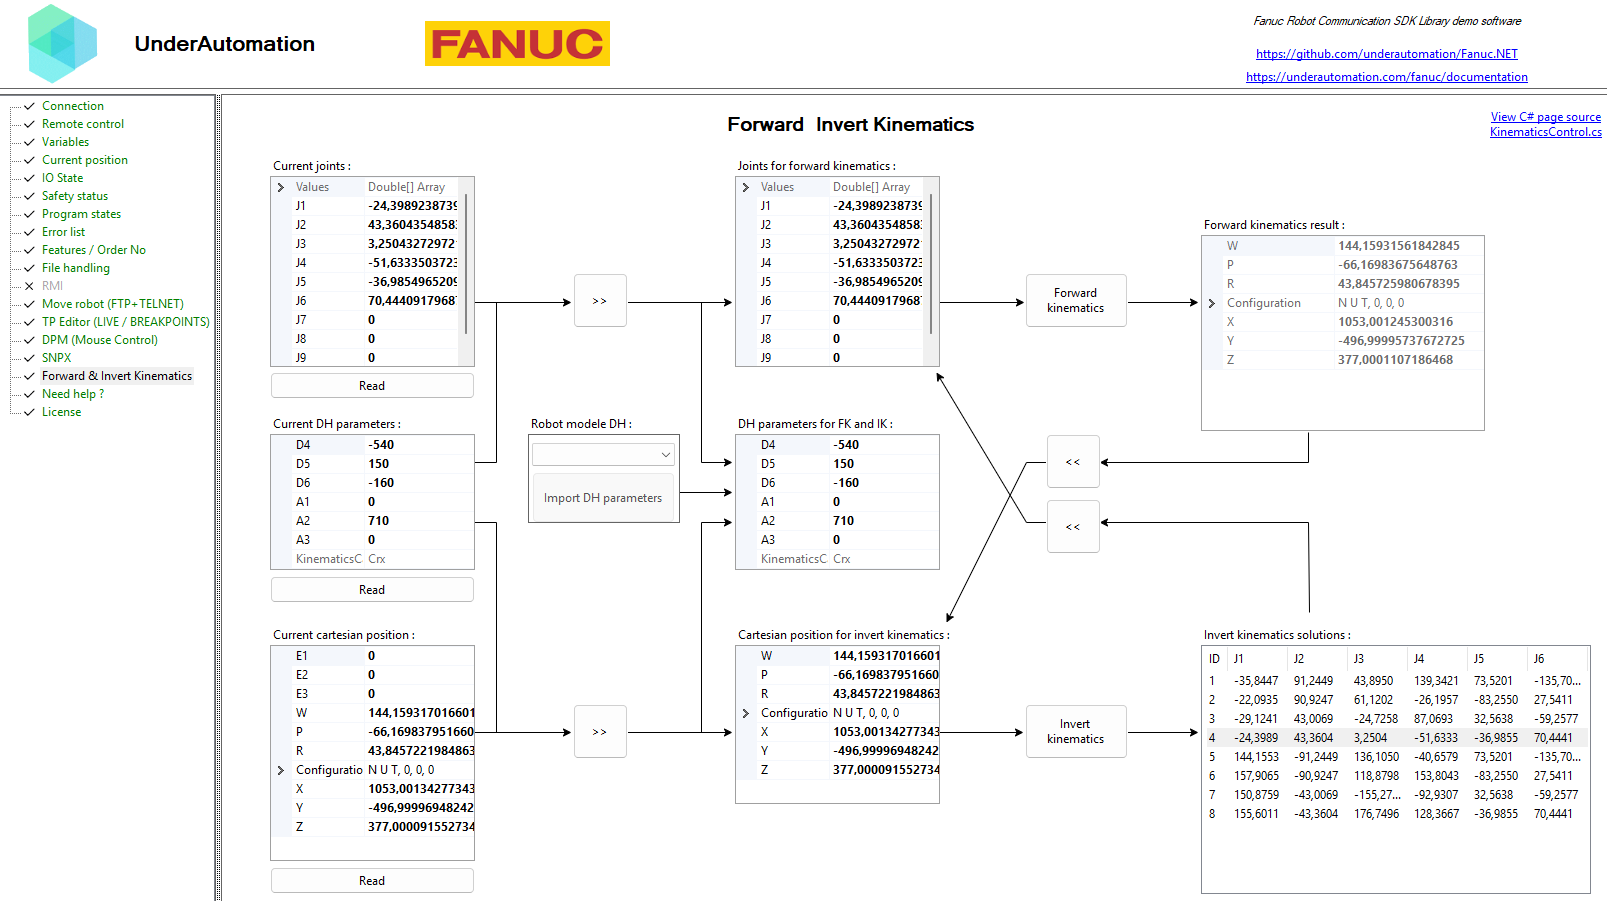
Its C# source is [KinematicsControl.cs](https://github.com/underautomation/Fanuc.NET/blob/main/UnderAutomation.Fanuc.Showcase.Forms/Components/KinematicsControl.cs).
## Reference
**Members of Kinematics.KinematicsUtils**
```csharp
public static class KinematicsUtils {
// Compute FK for given joint angles (rad) and DH parameters
public static CartesianPosition ForwardKinematics(double[] jointAnglesRad, DhParameters dhParameters)
// Compute FK for given joint angles (deg) and DH parameters
public static CartesianPosition ForwardKinematics(JointsPosition jointAnglesDeg, DhParameters parameters)
// Compute all inverse kinematics solutions for a desired end effector pose.
public static JointsPosition[] InverseKinematics(CartesianPosition position, DhParameters parameters)
// Multiply two 4x4 homogeneous transformation matrices.
public static double[,] Mul(double[,] A, double[,] B)
}
```
**Members of Kinematics.DhParameters**
```csharp
public class DhParameters : IDhParameters {
// Initializes a new empty instance of .
public DhParameters()
// Initializes a new instance of with the specified values.
public DhParameters(double d4, double d5, double d6, double a1, double a2, double a3)
// Initializes a new instance of by copying from an existing .
public DhParameters(IDhParameters parameters)
// DH parameter A1 (mm).
public double A1 { get; set; }
// DH parameter A2 (mm).
public double A2 { get; set; }
// DH parameter A3 (mm).
public double A3 { get; set; }
// DH parameter D4 (mm).
public double D4 { get; set; }
// DH parameter D5 (mm).
public double D5 { get; set; }
// DH parameter D6 (mm).
public double D6 { get; set; }
public override bool Equals(object obj)
// Returns DH parameters from a known Arm Kinematic Model name. Returns null if not found in enum ArmKinematicModels.
public static DhParameters FromArmKinematicModel(string modelName)
// Returns DH parameters from a known Arm Kinematic Model.
public static DhParameters FromArmKinematicModel(ArmKinematicModels model)
// Loads DH parameters of each robots described in a ROBOGUIDE definition file (*.def). By default, this file is located in "C:\ProgramData\FANUC\ROBOGUIDE\Robot Library".
public static DhParameters[] FromDefFile(string path)
// Loads DH parameters of each robots described in a ROBOGUIDE definition file (*.def). By default, this file is located in "C:\ProgramData\FANUC\ROBOGUIDE\Robot Library".
public static DhParameters[] FromDefFile(XDocument doc)
// Loads DH parameters from parsed variable $MRR_GRP located in symotn.va.
public static DhParameters FromMrrGrp(MrrGrpVariableType mrrGrp)
// Creates DH parameters from OPW parameters (in meters)
// C1 and B are ignored because B is always 0 and C1 is not used in the DH representation.
public static DhParameters FromOpwParameters(double a1, double a2, double c2, double c3, double c4)
// Loads DH parameters of each group from a parsed symotn.va file.
public static DhParameters[] FromSymotnFile(SymotnFile file)
public override int GetHashCode()
// Gets the kinematics category determined from the DH parameter values.
public KinematicsCategory KinematicsCategory { get; }
// User-defined tag for associating additional data with this instance.
public object Tag
public override string ToString()
}
```
**Members of Kinematics.KinematicsCategory**
```csharp
public enum KinematicsCategory {
// CRX collaborative robot kinematics.
Crx = 1
// Invalid or unsupported kinematics configuration.
Invalid = 0
// OPW (ortho-parallel wrist) kinematics for standard industrial robots.
Opw = 2
}
```
**Members of Kinematics.IDhParameters**
```csharp
public interface IDhParameters {
// DH parameter A1 (mm).
double A1 { get; }
// DH parameter A2 (mm).
double A2 { get; }
// DH parameter A3 (mm).
double A3 { get; }
// DH parameter D4 (mm).
double D4 { get; }
// DH parameter D5 (mm).
double D5 { get; }
// DH parameter D6 (mm).
double D6 { get; }
}
```
**Members of Common.JointsPosition**
```csharp
public class JointsPosition {
// Default constructor
public JointsPosition()
// Constructor with 6 joint values in degrees
public JointsPosition(double j1Deg, double j2Deg, double j3Deg, double j4Deg, double j5Deg, double j6Deg)
// Constructor with 9 joint values in degrees
public JointsPosition(double j1Deg, double j2Deg, double j3Deg, double j4Deg, double j5Deg, double j6Deg, double j7Deg, double j8Deg, double j9Deg)
// Constructor from an array of joint values in degrees
public JointsPosition(double[] values)
public override bool Equals(object obj)
public override int GetHashCode()
// Check if joints position is near to expected joints position with a tolerance value
public static bool IsNear(JointsPosition j1, JointsPosition j2, double degreesTolerance)
// Gets or sets the joint value at the specified index
public double this[int i] { get; set; }
// Joint 1 in degrees
public double J1 { get; set; }
// Joint 2 in degrees
public double J2 { get; set; }
// Joint 3 in degrees
public double J3 { get; set; }
// Joint 4 in degrees
public double J4 { get; set; }
// Joint 5 in degrees
public double J5 { get; set; }
// Joint 6 in degrees
public double J6 { get; set; }
// Joint 7 in degrees
public double J7 { get; set; }
// Joint 8 in degrees
public double J8 { get; set; }
// Joint 9 in degrees
public double J9 { get; set; }
public override string ToString()
// Numeric values for each joints
public double[] Values { get; }
}
```
**Members of Common.CartesianPosition**
```csharp
public class CartesianPosition : XYZWPRPosition {
// Default constructor
public CartesianPosition()
// Constructor with position and rotations
public CartesianPosition(double x, double y, double z, double w, double p, double r)
// Constructor with position, rotations and configuration
public CartesianPosition(double x, double y, double z, double w, double p, double r, Configuration configuration)
// Copy constructor
public CartesianPosition(CartesianPosition position)
// Constructor from an XYZ position with rotations
public CartesianPosition(XYZPosition position, double w, double p, double r)
// Position configuration
public Configuration Configuration { get; set; }
public override bool Equals(object obj)
// Create a CartesianPosition with unknow configuration from a homogeneous rotation and translation 4x4 matrix
public static CartesianPosition FromHomogeneousMatrix(double[,] R)
public override int GetHashCode()
// Check if two Cartesian positions are near each other within specified tolerances
public static bool IsNear(CartesianPosition a, CartesianPosition b, double mmTolerance, double degreesTolerance)
// Normalize an angle to the range ]-180, 180]
public static double NormalizeAngle(double angle)
// Normalize the W, P, R angles to the range ]-180, 180]
public static void NormalizeAngles(CartesianPosition pose)
public override string ToString()
}
```