UnderAutomation.Robotics
En développementUne API pour toutes les marques de robots
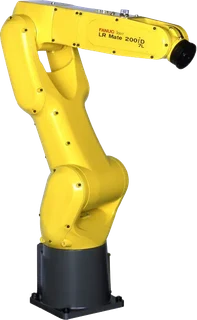
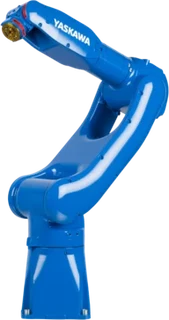
UnderAutomation.Robotics est la prochaine bibliothèque d'UnderAutomation, pour C# et Python. Écrivez votre code robot une fois : il fonctionne sur Fanuc, Yaskawa, Universal Robots, ABB et Stäubli.
Un seul e-mail à la sortie. Rien d'autre.
1using UnderAutomation.Robotics.Controllers;23var robot = new RobotController();4robot.Connect(new UnderAutomation.Fanuc.ConnectionParameters("192.168.0.10"));56robot.Program.Start("MAIN");78foreach (var alarm in robot.Alarm.GetActive())9 Console.WriteLine(alarm.Code + " " + alarm.Message);1011robot.Disconnect();
Changez de robot, gardez votre code
Aujourd'hui : un SDK par marque
Chaque marque a ses protocoles et son API. Une cellule avec deux marques, c'est deux bases de code.


Avec Robotics : une API par tâche
Vous dites ce que vous voulez faire. La bibliothèque choisit le bon protocole de chaque marque.
robot.Program.Start("MAIN");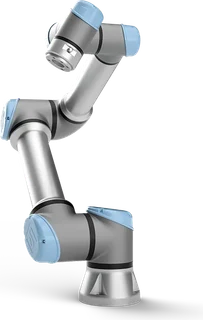
Tout ce que vous faites avec un robot, en 10 services
Vous cherchez "démarrer un programme", pas le nom d'un protocole. L'API suit la même idée.
.Info
Modèle, numéro de série, version logicielle, options.State
Mode, puissance servo, en marche ou en pause, vitesse.Program
Lister, sélectionner, démarrer, mettre en pause, arrêter, ligne courante.Debug
Points d'arrêt, pas à pas, reprise.Variable
Variables et registres, par leur nom natif.Io
Signaux d'entrée et de sortie, par leur nom natif.Alarm
Alarmes actives, historique, acquittement.Motion
Position, mouvements articulaires et linéaires, cinématique, repères.File
Lister, télécharger, envoyer, renommer, supprimer.Backup
Créer et télécharger une sauvegarde du contrôleurC# et Python, même API
Le paquet Python suit l'API C# avec des noms Python, comme les SDK par marque.
1using UnderAutomation.Robotics.Controllers;23var robot = new RobotController();4robot.Connect(new UnderAutomation.Fanuc.ConnectionParameters("192.168.0.10"));56robot.Program.Start("MAIN");7foreach (var alarm in robot.Alarm.GetActive())8 Console.WriteLine(alarm.Code + " " + alarm.Message);
Aperçu de l'API : les noms peuvent encore changer avant la sortie.
Simple pour un premier programme, complète pour les experts
L'adresse suffit
Donnez l'adresse IP. La bibliothèque trouve les protocoles qui répondent et choisit une route pour chaque méthode.
Sait ce que le robot peut faire
Demandez si une méthode est disponible sur le contrôleur connecté avant de l'appeler, et pourquoi elle ne l'est pas.
Rien n'est caché
Les objets du SDK de la marque restent accessibles sur la même connexion. Chaque résultat garde ses données natives.
Votre code compile toujours
Déjà utilisateur d'un SDK de marque ? Remplacez sa référence par UnderAutomation.Robotics : mêmes namespaces, mêmes types.
De .NET Framework 3.5 à .NET 8+
Les mêmes cibles que les SDK par marque, sous Windows, Linux et macOS.
Compatible simulateurs
ROBOGUIDE, MotoSim, URSim, RobotStudio et SRS, comme les SDK par marque.
Au-dessus de SDK déjà utilisés en production
Robotics contient les cinq SDK par marque et ajoute l'API commune au-dessus. TouchUp, notre IDE robot, en est le premier utilisateur.

TouchUp
IDE robot pour l'atelierVotre logiciel
C# · Python · LabVIEW · MatlabUnderAutomation.Robotics
Une API commune pour toutes les marquesOù nous en sommes
Cinq SDK par marque en production
Universal Robots, Fanuc, Yaskawa, ABB et Stäubli, utilisés dans 24 pays.
API commune conçue
Services, routage des protocoles, modèle de données et erreurs sont spécifiés.
Adaptateurs pour les cinq marques
En développement, avec TouchUp.
Préversion pour les premiers utilisateurs
Contactez-nous si vous voulez la tester sur vos robots.
Sortie publique
Paquet NuGet pour .NET, puis le paquet Python.
Soyez parmi les premiers à utiliser UnderAutomation.Robotics
Laissez votre e-mail : nous vous écrivons une seule fois, à la sortie de la bibliothèque.
Un seul e-mail à la sortie. Rien d'autre.