
Fanuc SDKPilotez les robots Fanuc depuis votre logiciel
Créez rapidement des applications en .NET, Python ou LabVIEW qui communiquent avec votre robot industriel Fanuc. Une bibliothèque logicielle prête à l'emploi : votre PC dialogue avec le robot par le câble réseau.
À partir de 1100 € / $1300, paiement unique
 .NET / C#
 Python
 LabVIEW
 Matlab
1// dotnet add package UnderAutomation.Fanuc2using UnderAutomation.Fanuc;34var robot = new FanucRobot();5robot.Connect("192.168.0.1");67var position = robot.Cgtp.ReadCartesianPosition();8robot.Cgtp.WriteVariable("$RMT_MASTER", 1);9robot.Cgtp.RunProgram("MyProgram");
Ce que vous obtenez
Plug & Play
Connectez votre robot en quelques minutes seulement. Pas de gestionnaire de license à installer, pas de clé USB. Référencez seulement la bibliothèque.
Pas de plugins à installer sur le robot
Utilisation des protocoles réseau fournis en standard par le contrôleur de robot.
Essai de 30 jours
Essayez-le gratuitement pendant 30 jours, aucun engagement, aucun enregistrement requis
Payer une fois, utiliser pour toujours
Licence perpétuelle, aucun abonnement requis, quel que soit le nombre de robots, de développeurs ou de logiciels redistribués
Réussites Client
Découvrez comment nos clients intègrent les solutions de UnderAutomation dans leurs projets industriels.
GE: Aerospace & Healthcare Automation
GE Accelerates Industrial Automation with UnderAutomation SDKs for Universal Robots and FANUC.
Lockheed Martin: Flexible Aerospace Automation
Refining precision manufacturing and handling with collaborative robots.

Nissan: Driving Efficiency at Scale
How Nissan Smyrna Leverages Fanuc Connectivity for intelligent vehicle assembly.
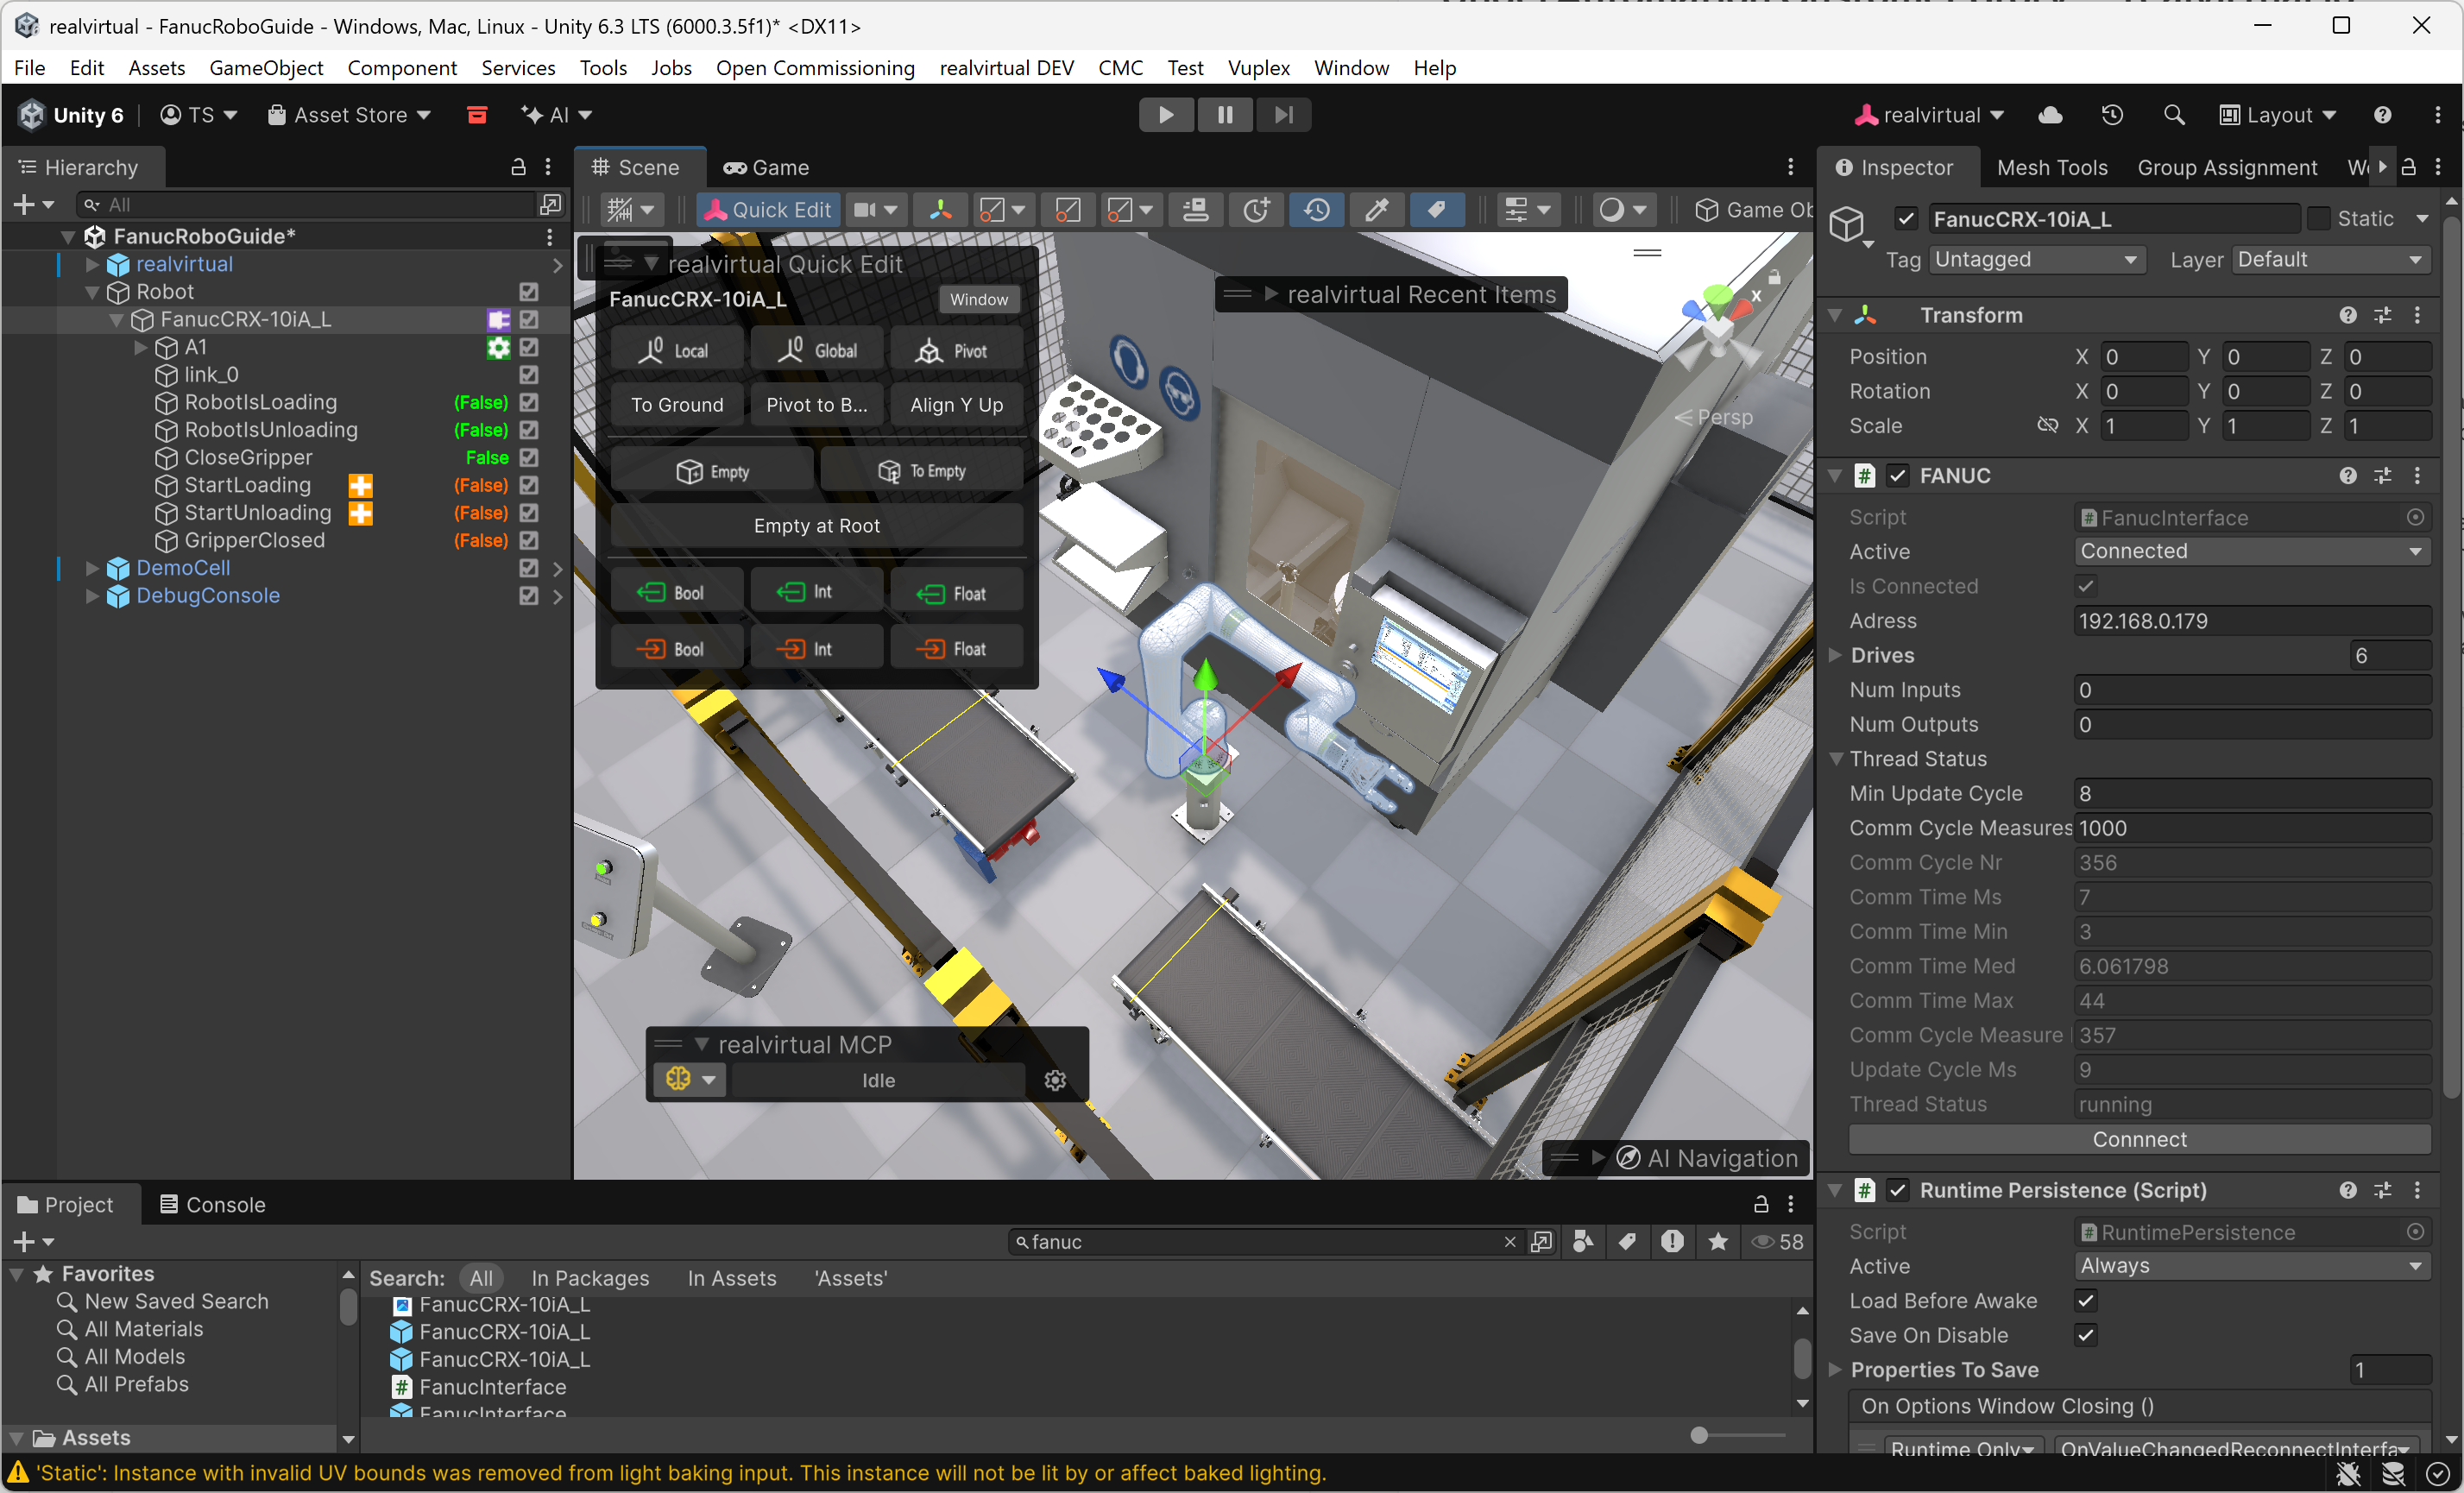
realvirtual.io: Fanuc Integration for Virtual Commissioning
How realvirtual.io embedded the UnderAutomation Fanuc SDK to deliver first-class robot integration inside their Unity-based digital twin platform.
Fonctionnalités du SDK Fanuc : CGTP, Telnet, SNPX, FTP et cinématique
Chaque fonctionnalité a son exemple de code. Cliquez dessus pour voir le code complet.
Commandes distantes
Lancez, mettez en pause et arrêtez des programmes, acquittez les alarmes, écrivez des variables et des E/S depuis votre PC. Utilisez CGTP, le serveur web des contrôleurs récents (HTTP / HTTPS), ou Telnet KCL sur les plus anciens. Aucune option n'est nécessaire sur le contrôleur.
robot.Connect(parameters);// Read a variableCgtpVariableValue var = robot.Cgtp.ReadVariable("$RMT_MASTER");int rmtMaster = var.IntegerValue;// Write a variablerobot.Cgtp.WriteVariable("$RMT_MASTER", 1);// Read a numeric register with commentNumericRegisterWithComment reg = robot.Cgtp.ReadNumericRegisterWithComment(1);// Read I/Oint di1 = robot.Cgtp.ReadIo(CgtpIoPortType.DI, 1);// Write I/Orobot.Cgtp.WriteIo(CgtpIoPortType.DO, 1, 1);// Read current Cartesian positionCartesianPosition pos = robot.Cgtp.ReadCartesianPosition();// Run a programrobot.Cgtp.RunProgram("MY_PROGRAM");}}
Lecture et écriture de données à grande vitesse
SNPX (également connu sous le nom de SRTP/RobotIF) permet une communication de données rapide et structurée avec le robot. Il est utilisé pour lire/écrire les registres, surveiller les alarmes et vérifier l'état du robot.
// Connect to the robotrobot.Connect(parameters);// Read a registerPosition posReg1 = robot.Snpx.PositionRegisters.Read(1);float numReg5 = robot.Snpx.NumericRegisters.Read(5);string strReg10 = robot.Snpx.StringRegisters.Read(10);// Write a registerposReg1.CartesianPosition.X = 100;robot.Snpx.PositionRegisters.Write(1, posReg1);robot.Snpx.NumericRegisters.Write(2, 123.45f);robot.Snpx.StringRegisters.Write(3, "Hello, world!");// Read a variableint rmtMaster = robot.Snpx.IntegerSystemVariables.Read("$RMT_MASTER");string lastAlm = robot.Snpx.StringSystemVariables.Read("$ALM_IF.$LAST_ALM");Position cellFloor = robot.Snpx.PositionSystemVariables.Read("$CELL_FLOOR");// Write a system variablerobot.Snpx.IntegerSystemVariables.Write("$RMT_MASTER", 1);robot.Snpx.StringSystemVariables.Write("$ALM_IF.$LAST_ALM", "No alarms");robot.Snpx.PositionSystemVariables.Write("$CELL_FLOOR", cellFloor);// Write a Karel program variablerobot.Snpx.IntegerSystemVariables.Write("$[KarelProgram]KarelVariable", 1);// Read and Write I/O (SDI,SDO,RDI,RDO,UI,UO,SI,SO,WI,WO,WSI,PMC_K,PMC_R)robot.Snpx.RDO.Write(1, true);ushort ai5 = robot.Snpx.AI.Read(5);// Read and Write analogs (AI,AO,GI,GO,PMC_D)robot.Snpx.AO.Write(2, 5);ushort ao3 = robot.Snpx.AO.Read(3);// Clear alarmsrobot.Snpx.ClearAlarms();}
Fichier et décodage
Accès direct FTP à la mémoire du robot pour le transfert de fichiers, la lecture de variables et la gestion de l'état du robot, le tout dans des structures décodées et prêtes à être utilisées au sein d'objets structurés.
// Connect to the robotrobot.Connect(parameters);IOState ioState = robot.Ftp.GetIOState();// Read a variablevar variableFiles = robot.Ftp.GetAllVariables();foreach (var variableFile in variableFiles)foreach (var variable in variableFile.Variables)Console.WriteLine($"{variable.Name} = {variable.Value}");// Read system variable $RMT_MASTERint remoteMode = robot.Ftp.KnownVariableFiles.GetSystemFile().RmtMaster;// Read safety statusSafetyStatus safetyStatus = robot.Ftp.GetSafetyStatus();Console.WriteLine($"Emergency Stop: {safetyStatus.ExternalEStop}");Console.WriteLine($"Teach Pendant Enabled: {safetyStatus.TPEnable}");// Get current position for each arm (Joints, World position of each tool, user frame positions)CurrentPosition currentPosition = robot.Ftp.GetCurrentPosition();// Upload a TP program to the controllerrobot.Ftp.DirectFileHandling.UploadFileToController(@"C:\Programs\MyPrg.tp", "md:/MyPrg.tp");// Download a file from the robotrobot.Ftp.DirectFileHandling.DownloadFileFromController("md:/Backup.va", @"C:\Backup\Backup.va");// Delete a file on the robotrobot.Ftp.DirectFileHandling.DeleteFile("md:/OldProgram.tp");}
Cinématique inverse
Calcule algébrique de la cinématique directe et inverse de n'importe quel robot ou cobot Fanuc à partir de ses paramètres DH.
FanucRobot robot = new FanucRobot();robot.Connect("192.168.0.1");// Get DH parameters// Example: CRX-10iA/LDhParameters dh = new DhParameters(-540, 150, -160, 0, 710, 0);// From a known arm modeldh = DhParameters.FromArmKinematicModel(ArmKinematicModels.CRX10iA);// From OPW parameters: M10iA/7Ldh = DhParameters.FromOpwParameters(0.15, -0.20, 0.60, 0.86, 0.10);// From an online robot (SYSMOTN file)dh = DhParameters.FromSymotnFile(robot.Ftp.KnownVariableFiles.GetSymotnFile())[0];// Forward kinematicsCartesianPosition pose = KinematicsUtils.ForwardKinematics(position, dh);// Inverse kinematics with multiple solutionsJointsPosition[] positions = KinematicsUtils.InverseKinematics(pose, dh);}}
Motion Interfaces
Implémentation des protocoles Fanuc RMI (R912) et Stream Motion (J519) qui permet d'envoyer simplement des commandes de mouvements au robot, ainsi que de lire et écrire ses entrées, sorties et registres.
parameters.Rmi.Enable = true;robot.Connect(parameters);// Initialize the RMI_MOVE program on the controller.// TP must be disabled and the controller must be in AUTO mode.robot.Rmi.Initialize();// Linear motion at 100 mm/s to a Cartesian target (tool 1, frame 0)var instr = new LinearMotionTpInstruction{SpeedType = RmiLinearSpeedType.MmSec,Speed = 100,TermType = RmiTerminationType.Fine,Target = new CartesianPositionWithUserFrame(500, 200, 300, 0, 90, 0, tool: 1, frame: 0)};RmiInstructionResponse r = robot.Rmi.SendTpInstruction(instr);// Wait for the controller to confirm the motion completedr.WaitForCompletion();if (r.Status == RmiInstructionStatus.Error)System.Console.WriteLine("Error: " + r.ErrorText);// Abort when done - always end the session with Abort() or Disconnect()robot.Rmi.Abort();robot.Disconnect();}}
Outils hors ligne
Les fonctionnalités sans nécessité de robot permettent de manipuler les formats de fichiers standard (fichier variable, liste d'erreur, statut du robot, etc.).
static void Main(){// Parse a variable file and extract a hierarchical list of variablesGenericVariableFile vaFile = FanucFileReaders.VariableReader.ReadFile("C:/path/to/variable.va", Languages.English);foreach (var variable in vaFile.Variables)Console.WriteLine($"{variable.Name} = {variable.Value} [{variable.Type}]");// Edit and regenerate the variable filevaFile.GenerateVa("C:/path/to/variable_modified.va\"");// Parse several types of filesFanucFileReaders.ErrorListReader.ReadFile("C:/path/to/errall.ls", Languages.English);FanucFileReaders.IOStateReader.ReadFile("C:/path/to/iostate.dg", Languages.English);FanucFileReaders.SafetyStatusReader.ReadFile("C:/path/to/safety.dg", Languages.English);FanucFileReaders.CurrentPositionReader.ReadFile("C:/path/to/curpos.dg", Languages.English);}
Voir le SDK en action
Vidéo et captures de l'application de démonstration livrée avec le SDK.
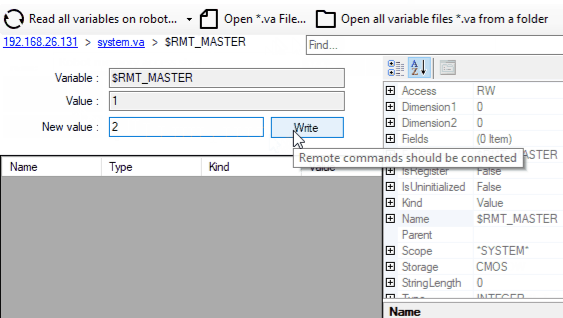
Exemple d'application Windows
Pas de code à écrire : testez le SDK sur votre robot avec l'application de démonstration.
Exemples sur GitHub
Les sources des exemples d'utilisation de ce SDK sont disponibles sur GitHub
Exemple Python
Exemple de fonctionnement de ce SDK avec Python permettant de récupérer la position cartésienne d'un robot.
Exemple LabVIEW
Exemple de VI qui permet de tester la plupart des fonctions de ce SDK.
Essayez dans votre navigateur
Deux applications web construites avec le SDK Fanuc. Rien à installer pour les tester.
Simulateur de cinématique
Déplacez les axes ou l'outil d'un Fanuc CRX en 3D. La cinématique directe et inverse tourne dans votre navigateur, avec le même moteur que le SDK.
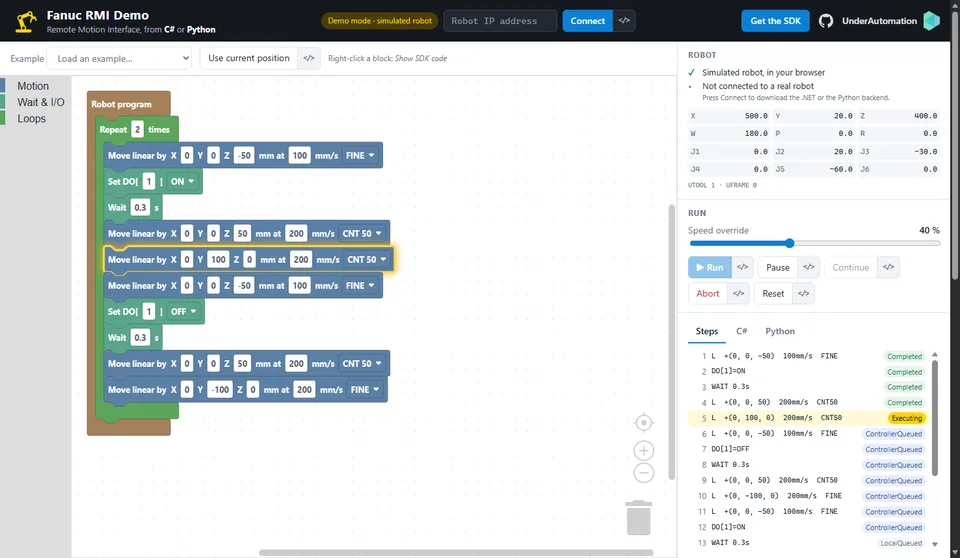
Créateur de séquences RMI
Construisez une séquence de robot avec des blocs, lancez-la sur un robot simulé ou réel, et récupérez le code C# ou Python de votre séquence.
Installez-le en une commande
Choisissez votre langage. L'essai de 30 jours démarre à la première utilisation, sans inscription.
.NET
Paquet NuGet pour C# et VB.NET, de .NET Framework au dernier .NET.
dotnet add package UnderAutomation.FanucPython
Paquet Python sur PyPI, pour Windows, Linux et macOS.
pip install UnderAutomation.FanucLabVIEW
Bibliothèque LabVIEW (.lvlib) et son projet d'exemple, sur GitHub.
git clone https://github.com/underautomation/Fanuc.vi.gitAgents IA
Skill pour les agents de code IA (Claude Code, Cursor, Copilot...) : votre assistant connaît l'API du SDK.
npx skills add underautomation/skills --skill underautomation-fanuc-csharpParcourir la documentation
La documentation vous permet de commencer rapidement à vous développer avec la bibliothèque. La même fonctionnalité est disponible dans toutes les langues prises en charge.

Parcourir la documentation
La documentation vous permet de commencer rapidement à vous développer avec la bibliothèque. La même fonctionnalité est disponible dans toutes les langues prises en charge.
Commencer avec .NET
Codez votre application en C# ou VB avec cette bibliothèque 100% managée, sans dépendances et disponible sur NuGet.org dans la version et l'architecture de votre choix (x86, x64, ARM, Linux, Windows, MacOS, .NET Framework, .NET Core, UWP, ...)
Commencer avec Python
Développez rapidement un programme en Python qui communique avec votre robot à l'aide de cette bibliothèque. Elle est disponible sur PyPI.
Commencer avec LabVIEW
Equipez vos VIs LabVIEW d'une communication avec votre robot.
Commencer avec Matlab
Permet à vos scripts Matlab *.m de communiquer avec vos cobots.
Guides et articles pratiques
Le SDK couvre les principales fonctionnalités des robots Fanuc à travers plusieurs protocoles Ethernet natifs. Selon les options installées sur votre contrôleur et sa génération, certains protocoles peuvent être disponibles ou non. Chaque article ci-dessous explique comment réaliser une tâche précise et compare les différentes approches.
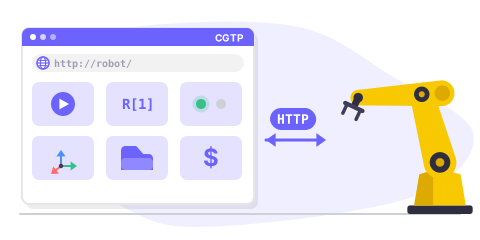
CGTP overview
CGTP is an HTTP-based protocol providing the richest feature set: program management, variables, registers, I/O, kinematics, batch operations, and file access.
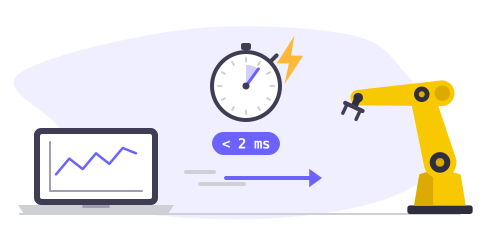
SNPX overview
SNPX (also known as RobotIF or SRTP) is a high-speed protocol for reading and writing registers, variables, I/O signals, alarms, and positions in less than 2 ms.
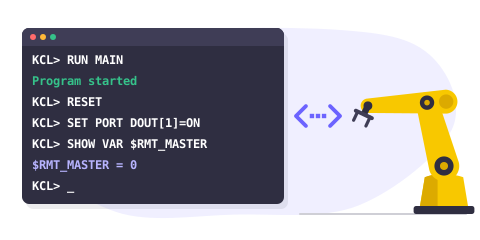
Telnet overview
Telnet KCL (Keyboard Command Line) sends commands to a Fanuc robot: run programs, reset alarms, read and write variables, control I/O ports.
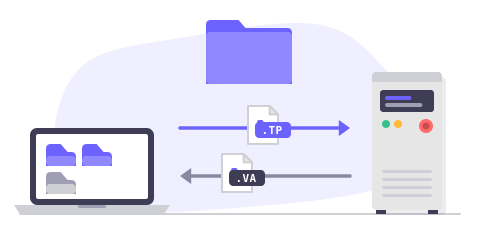
FTP overview
FTP provides access to internal controller files including variables, programs, diagnostics, safety status, and current position.
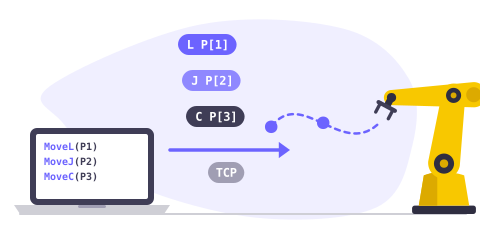
RMI overview
RMI (Remote Motion Interface) is a TCP-based protocol for sending motion commands, managing frames, and controlling the robot remotely.
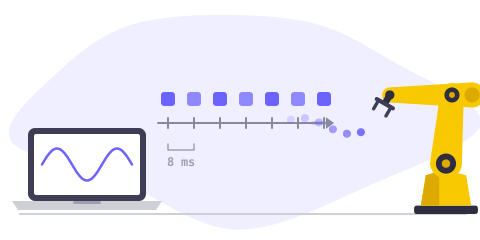
Stream Motion overview
Stream Motion (J519 option) gives the position of the robot at every communication cycle (2 to 8 ms). Requirements, TP program, protocol versions and quick start.
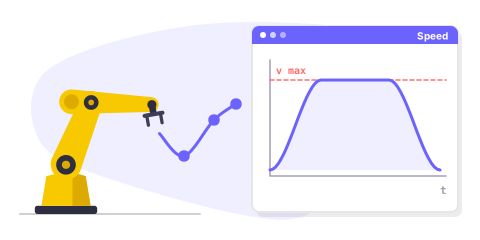
Motion planner overview
Create smooth robot trajectories offline, with velocity, acceleration and jerk limits, using FANUC motion instructions (J, L, C, FINE, CNT, CR).
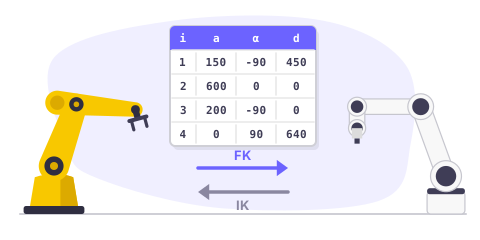
Forward & Inverse Kinematics
Perform forward and inverse kinematics calculations offline for FANUC industrial robots and CRX cobots using DH parameters.
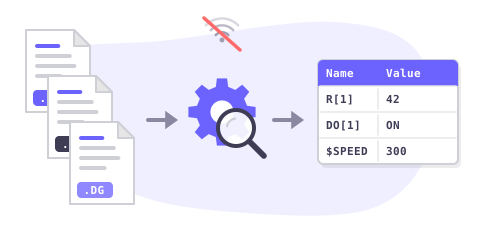
Offline file parsing
Parse and decode Fanuc variable files (.va), error lists (.ls), I/O state, safety status, and current position files without a robot connection.
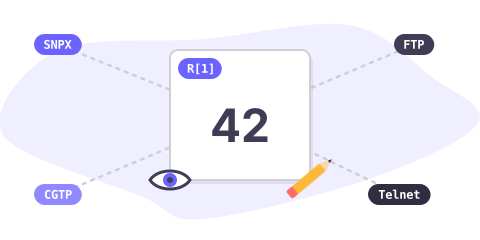
Read & write registers
Compare all methods to read and write numeric, position, and string registers on a Fanuc robot: SNPX, FTP, CGTP, and Telnet.
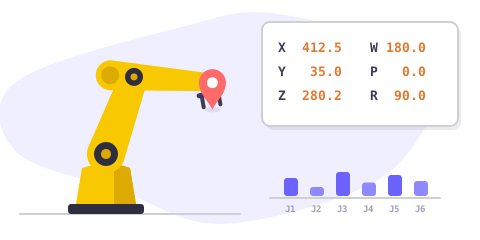
Get current position
Retrieve the current robot position (joint and Cartesian) using SNPX, FTP, CGTP, or Telnet. Compare approaches and choose the best for your use case.
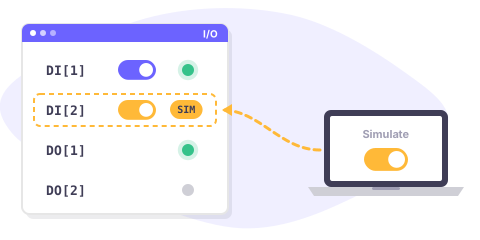
Control inputs & outputs
Set, read, simulate, and unsimulate I/O ports on a Fanuc robot using SNPX, CGTP, or Telnet. Compare port types and methods.
Run a program remotely
Start, pause, abort, and monitor Fanuc programs remotely using Telnet, CGTP, SNPX system variables, or RMI.
Reset alarms remotely
Clear and reset alarms on a Fanuc robot using SNPX, Telnet, or CGTP. Read active alarms and alarm history.
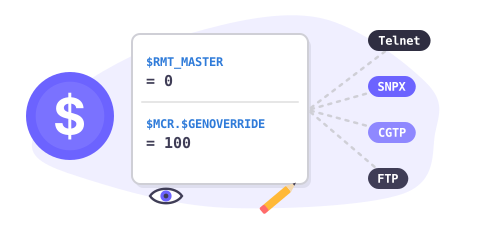
Read & write system variables
Access and modify Fanuc system variables ($RMT_MASTER, $MCR.$GENOVERRIDE, etc.) using Telnet, SNPX, CGTP, or FTP.
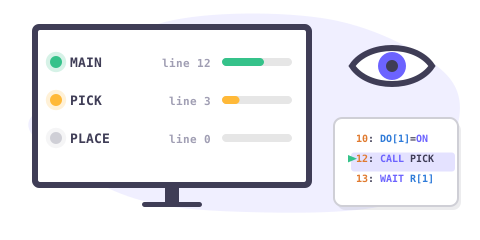
Monitor task execution
Supervise running programs, check task states, line numbers, and calling programs using SNPX, FTP, or Telnet.
Move robot remotely
Move a Fanuc robot from an external application using RMI motion commands, Stream Motion real-time streaming, or DPM with SNPX.
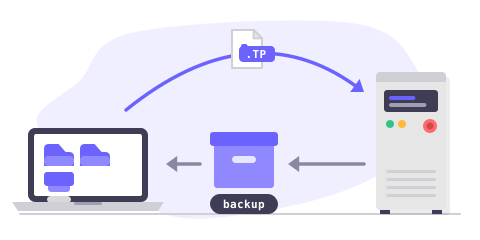
Upload, download & backup files
Transfer TP programs, variable files, and backups between your PC and a Fanuc controller using FTP or CGTP.
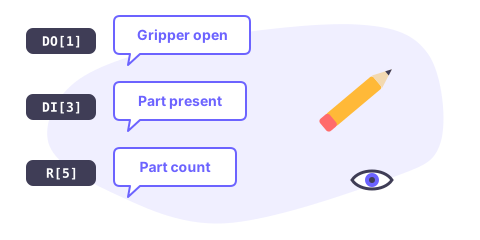
Read & write I/O comments
Read and write comments (descriptions) for registers and I/O ports using SNPX or CGTP.
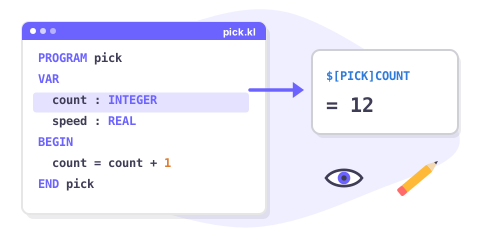
Access Karel program variables
Read and write Karel program variables using SNPX ($[Program]Variable syntax), CGTP, or FTP variable files.
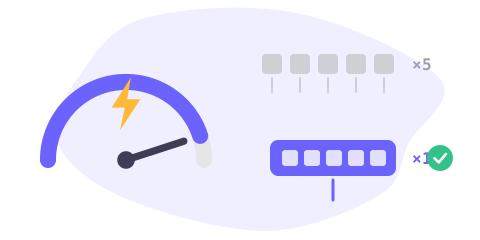
Optimize with batch operations
Maximize read/write performance using SNPX batch assignments and CGTP batch variables for high-frequency data exchange.
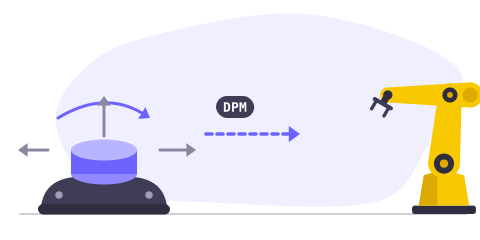
Move robot with mouse
Control a FANUC robot in real time using Dynamic Path Modification (DPM) and SNPX. Ideal for joystick or 6D mouse teleoperation setups.
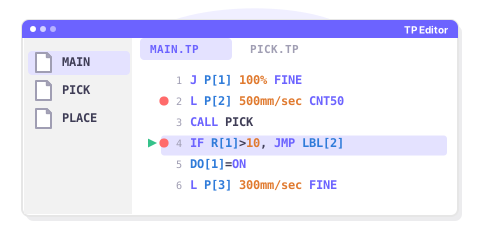
TP editor with breakpoints
Prototype your own TP Editor with syntax highlighting and breakpoint debugging using Telnet and FTP features.
Tarifs
Les bibliothèques sont téléchargeables gratuitement et peuvent être testées pendant 30 jours. Passé ce délai, vous pouvez nous demander de prolonger la période d'essai, ou acheter la licence qui vous convient le mieux : site (binaires obscurcis uniquement) ou source (code source). Après l'achat, vous disposez d'une période de maintenance d'un an, vous donnant un accès prioritaire au support et la possibilité de mettre à jour. Lorsque vous achetez une licence d'utilisation, elle est liée à une marque de robot, vous pouvez l'utiliser pour toujours, sans redevance récurrente, quel que soit le nombre de robot, de développeur ou de logiciel que vous redistribuez à vos clients. Si vous êtes un distributeur et souhaitez proposer à vos clients un de nos produits, merci de nous contacter pour discuter des conditions et tarifs spéciaux.
Licence Site Standard
•
Licence Pro
•
Licence Source
•
Questions fréquentes
Les bibliothèques sur GitHub
Chaque paquet est publié sur GitHub avec son journal des modifications.
Dernières versions
Fanuc.NET
Dernière version
Commencez maintenant !
Démarrez l'essai de 30 jours aujourd'hui, ou demandez un devis.