Connectez votre logiciel à tous les robots industriels
UnderAutomation développe des bibliothèques logicielles (SDK) qui permettent à votre application .NET, Python, LabVIEW ou Matlab de communiquer avec les robots Universal Robots, Fanuc, Yaskawa, ABB et Stäubli. Rien à installer sur le robot.
De votre code au robot en 3 étapes
Le SDK est un traducteur entre votre logiciel et le contrôleur du robot. Vous écrivez des commandes simples, il parle les protocoles natifs de chaque marque.
Ajoutez la bibliothèque
Un paquet NuGet ou PyPI, ou une toolbox LabVIEW ou Matlab. Pas de gestionnaire de licence, pas de clé USB.
Connectez-vous par adresse IP
Rien à installer sur le robot : le SDK utilise les protocoles réseau déjà présents dans le contrôleur.
Lisez, écrivez, déplacez
Positions, registres, E/S, programmes, alarmes et fichiers, en quelques lignes de code.
1# pip install UnderAutomation.UniversalRobots2from underautomation.universal_robots.ur import UR34robot = UR()5robot.connect("192.168.0.1")67pose = robot.primary_interface.cartesian_info.as_pose()8robot.dashboard.load_program("pick_and_place.urp")9robot.dashboard.play()
Un SDK pour chaque marque de robot
La même qualité et la même approche pour toutes les marques. Choisissez votre robot pour voir ce que vous pouvez en faire.




Plug & Play
Connectez votre robot en quelques minutes seulement. Pas de gestionnaire de license à installer, pas de clé USB. Référencez seulement la bibliothèque.
Pas de plugins à installer sur le robot
Utilisation des protocoles réseau fournis en standard par le contrôleur de robot.URCaps Motoplus PCSDK Karel ROS
Essai de 30 jours
Essayez-le gratuitement pendant 30 jours, aucun engagement, aucun enregistrement requis
Payer une fois, utiliser pour toujours
Licence perpétuelle, aucun abonnement requis, quel que soit le nombre de robots, de développeurs ou de logiciels redistribués

RTDE
Dashboard Server
Primary Interface
SSH
SFTP
Interpreter Mode
Socket
Telnet
FTP / SFTP
SNPX
RMI
Stream Motion
CGTP (HTTP / HTTPS)
High Speed Ethernet Server (HSES)
Ethernet Server (TCP)
FTP
HTTP
Robot Web Services 1.0
Robot Web Services 2.0
SOAP
FTP
Pour tous ceux qui travaillent autour du robot
Utilisé en production partout dans le monde
24
Pays
6
Années de développements
400k
Lignes de code développées pour vous
5
Marques de robots
Réussites Client
Tous les témoignages clients

Témoignages
- Universal Robots SDK
With the UnderAutomation library and the Universal Robots simulator, companies can also quickly prototype a communication layer and start developing software, for example, supervision software, even before receiving their cobot. This solution saves a significant amount of time in development and integration.
 Jocelyn PeynetDirector France at Universal Robots A/S
- Fanuc .NET SDK
The UnderAutomation Fanuc SDK gave us a production-ready Fanuc transport layer in weeks instead of months. It covers everything our virtual-commissioning users need, including numeric and position registers and IO signals, and the support from Florent has been excellent whenever we hit an edge case. It is the reason our customers can simulate full Fanuc cells against real robot controllers inside realvirtual.io.
 Dr.-Ing. Thomas StriglFounder and CEO, realvirtual GmbH
- Fanuc .NET SDK
I've had a great experience working with UnderAutomation to integrate a UR arm into a custom .NET application. I was able to get the arm up and running MUCH faster than if I had to write my own .NET driver. There is nice documentation, with examples. The technical support has been some of the best I've experienced, in terms of quality of response and response time. Highly recommend!
 Joey LaabsEngineer at Twist Bioscience - USA
- Fanuc .NET SDK
Outstanding Software with Exceptional Tech Support. We were under a tight deadline to deliver a driver for the Fanuc CRX Arm, and Under Automation SDK proved to be a game-changer. Its intuitive interface and rich feature set made development remarkably smooth, helping us meet our deadline with confidence. The technical support team was responsive and knowledgeable, providing timely assistance whenever needed. Highly recommended for anyone working in industrial automation.
 HamidLab automation engineer - USA
- Fanuc .NET SDK
The Fanuc.NET SDK has been very helpful in developing commissioning and maintenance tools for our robots. The author is always quick to reply to any questions and concerns.
 Justin TremblayAGT Robotique - Canada
- Universal Robots SDK
The UnderAutomation SDK for Universal Robots proved its robustness and compatibility with the robot through continuous, high-speed synchronization. This enabled us to accelerate the development of our digital twin application. By handling the communication layer, it gave us more time to focus on operational optimization.
 Jérôme Gervais LavoieCNIMI - Drummondville, Quebec, Canada
Une API pour tous les robots, un IDE pour l'atelier
Nous construisons deux nouveaux produits sur les SDK. Ils sont en développement : suivez-les dès maintenant.

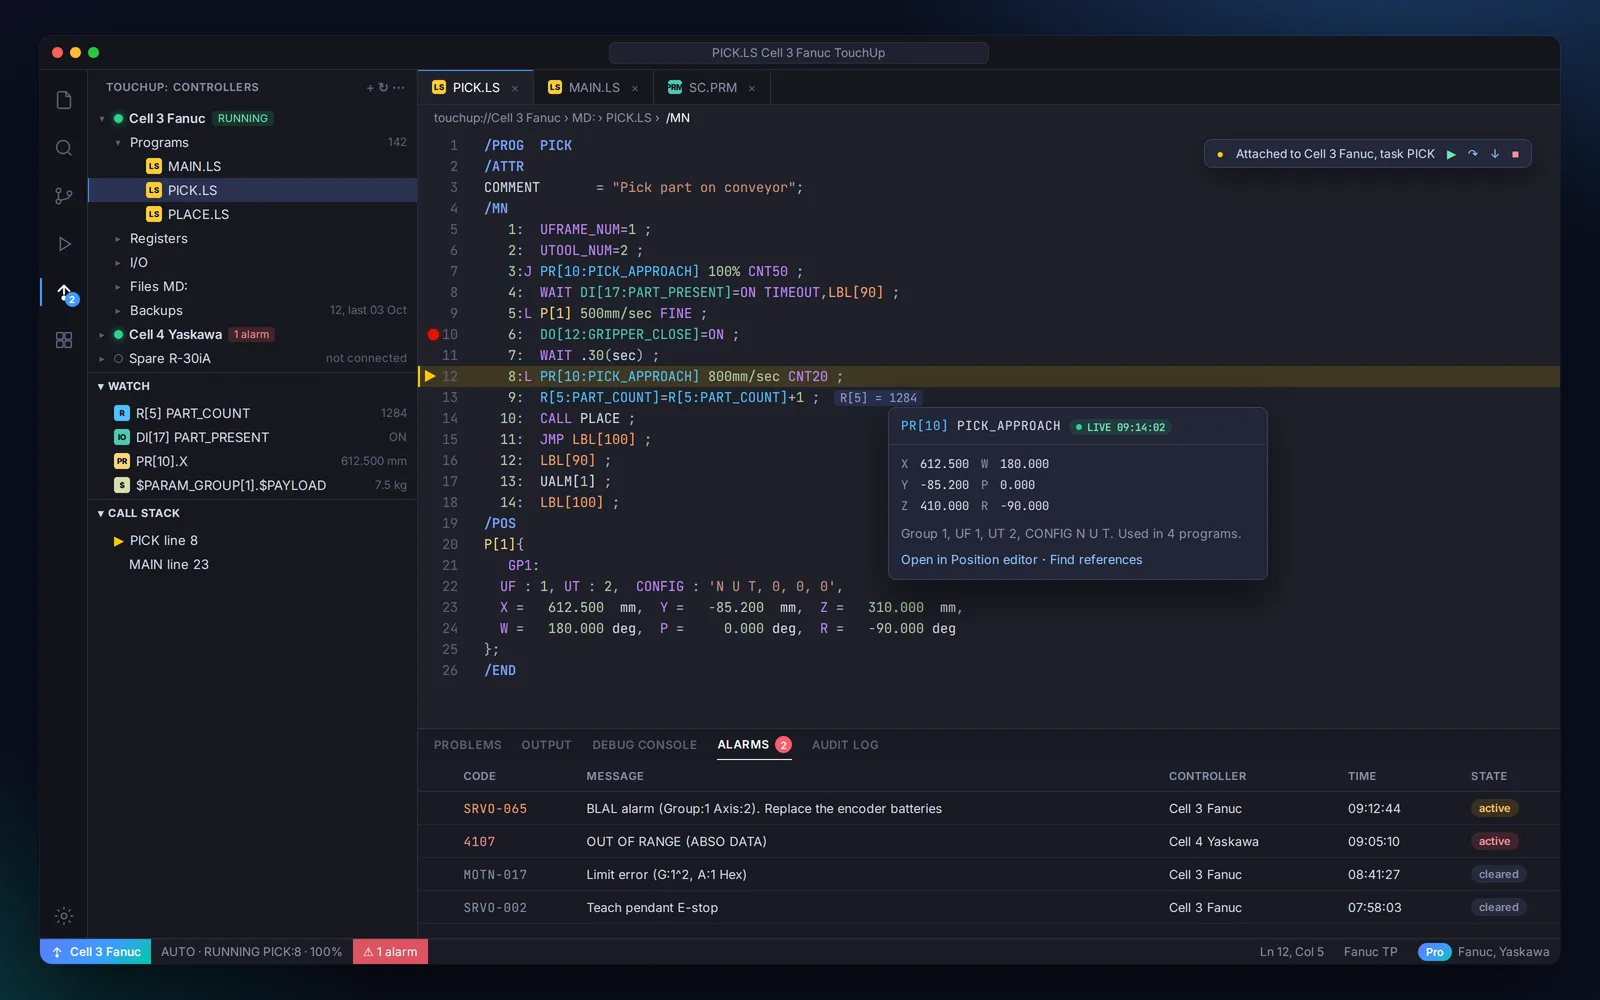
TouchUp
IDE robot pour l'atelierVotre logiciel
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
Une API commune pour toutes les marques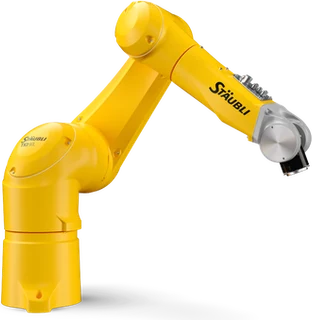
Une bibliothèque pour C# et Python. Le même code pilote les robots Fanuc, Yaskawa, Universal Robots, ABB et Stäubli.
Programmez, déboguez, sauvegardez et comparez vos robots depuis VS Code, directement dans l'atelier. Fanuc et Yaskawa d'abord.
Caractéristiques de ces bibliothèques logicielles
Encore des questions ?
Veuillez nous envoyer un message décrivant votre demande et nous vous répondrons dans les plus brefs délais.