Bibliotecas de comunicación de robots industriales.
Integre fácilmente robots
Universal Robots, Fanuc, Yaskawa, ABB o Staubli
en sus aplicaciones
.NET, Python, LabVIEW o Matlab
Caja de herramientas • transformación cinemática • manipulación de programas • decodificación de archivos nativos
Pague una vez, úselo para siempre • Soporte técnico incluido • Código fuente disponible

Conecte su robot industrial en minutos con nuestro SDK
Integre robots industriales con pocas líneas de C# o Python, o unos pocos VIs de LabVIEW
Simplifique la supervisión y el control remotos de sus robots industriales utilizando el SDK (Software Development Kit) desarrollado por UnderAutomation. Diseñadas para adaptarse a cada marca de robot, nuestras bibliotecas permiten una integración rápida e intuitiva, satisfaciendo las necesidades tanto de los usuarios finales como de los integradores (OEM).
// C#using UnderAutomation.UniversalRobots;var robot = new UR();robot.Connect("192.168.0.1");robot.Rtde.OutputDataReceived += Rtde_OutputDataReceived;robot.Dashboard.LoadProgram("pick.urp");robot.Dashboard.Play();double x = robot.PrimaryInterface.CartesianInfo.X
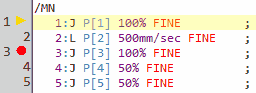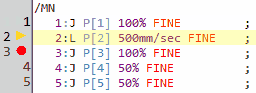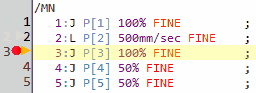
Con la confianza de cientos de empresas en todo el mundo
Desde hace varios años, las bibliotecas suministradas por UnderAutomation permiten a pequeñas empresas, así como a universidades y grandes grupos, desarrollar la capa de comunicación con sus robots de forma rápida y asequible.
Historias de éxito de clientes
Descubra cómo nuestros clientes integran las soluciones UnderAutomation en sus proyectos industriales.

Testimonios
- Universal Robots SDK
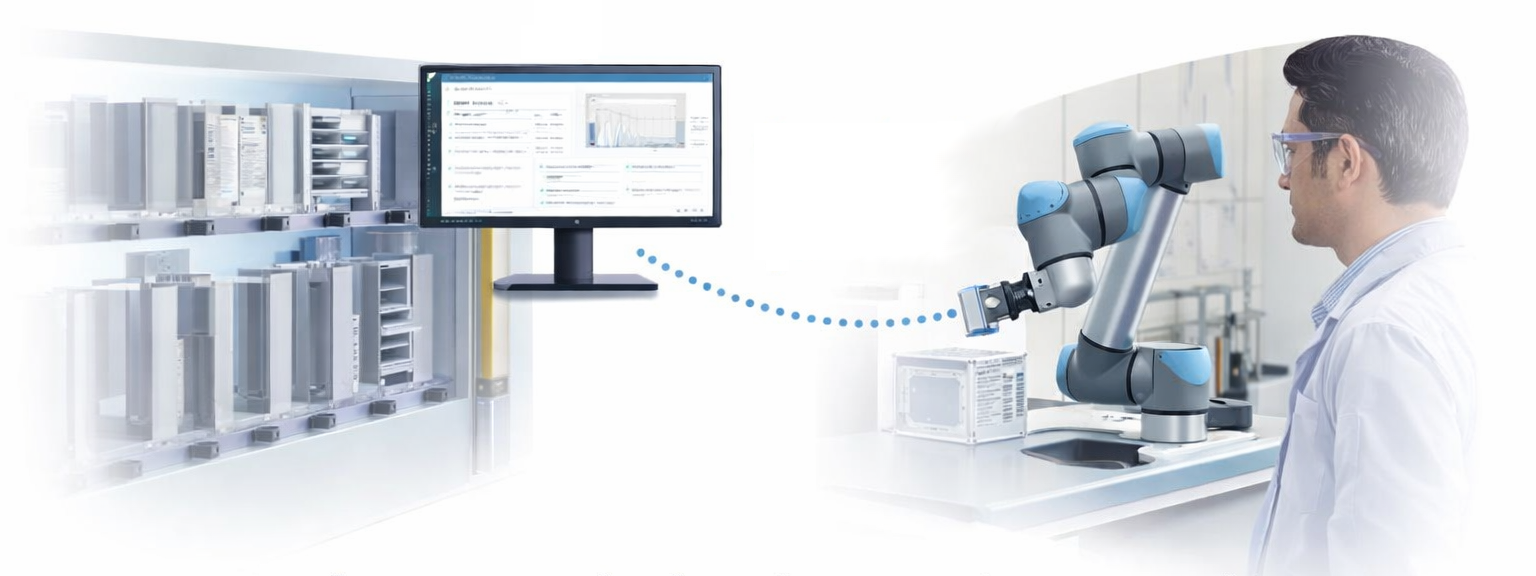
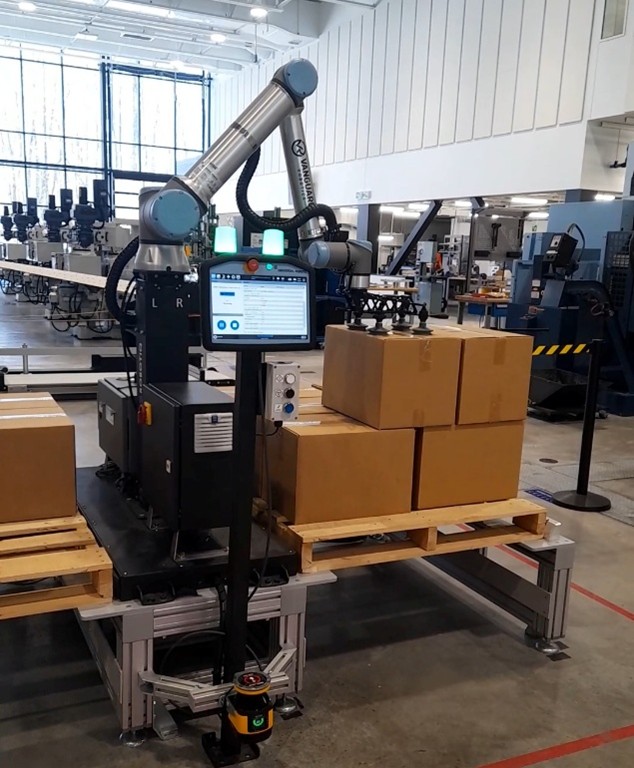
With the UnderAutomation library and the Universal Robots simulator, companies can also quickly prototype a communication layer and start developing software, for example, supervision software, even before receiving their cobot. This solution saves a significant amount of time in development and integration.
 Jocelyn PeynetDirector France at Universal Robots A/S
- Fanuc .NET SDK
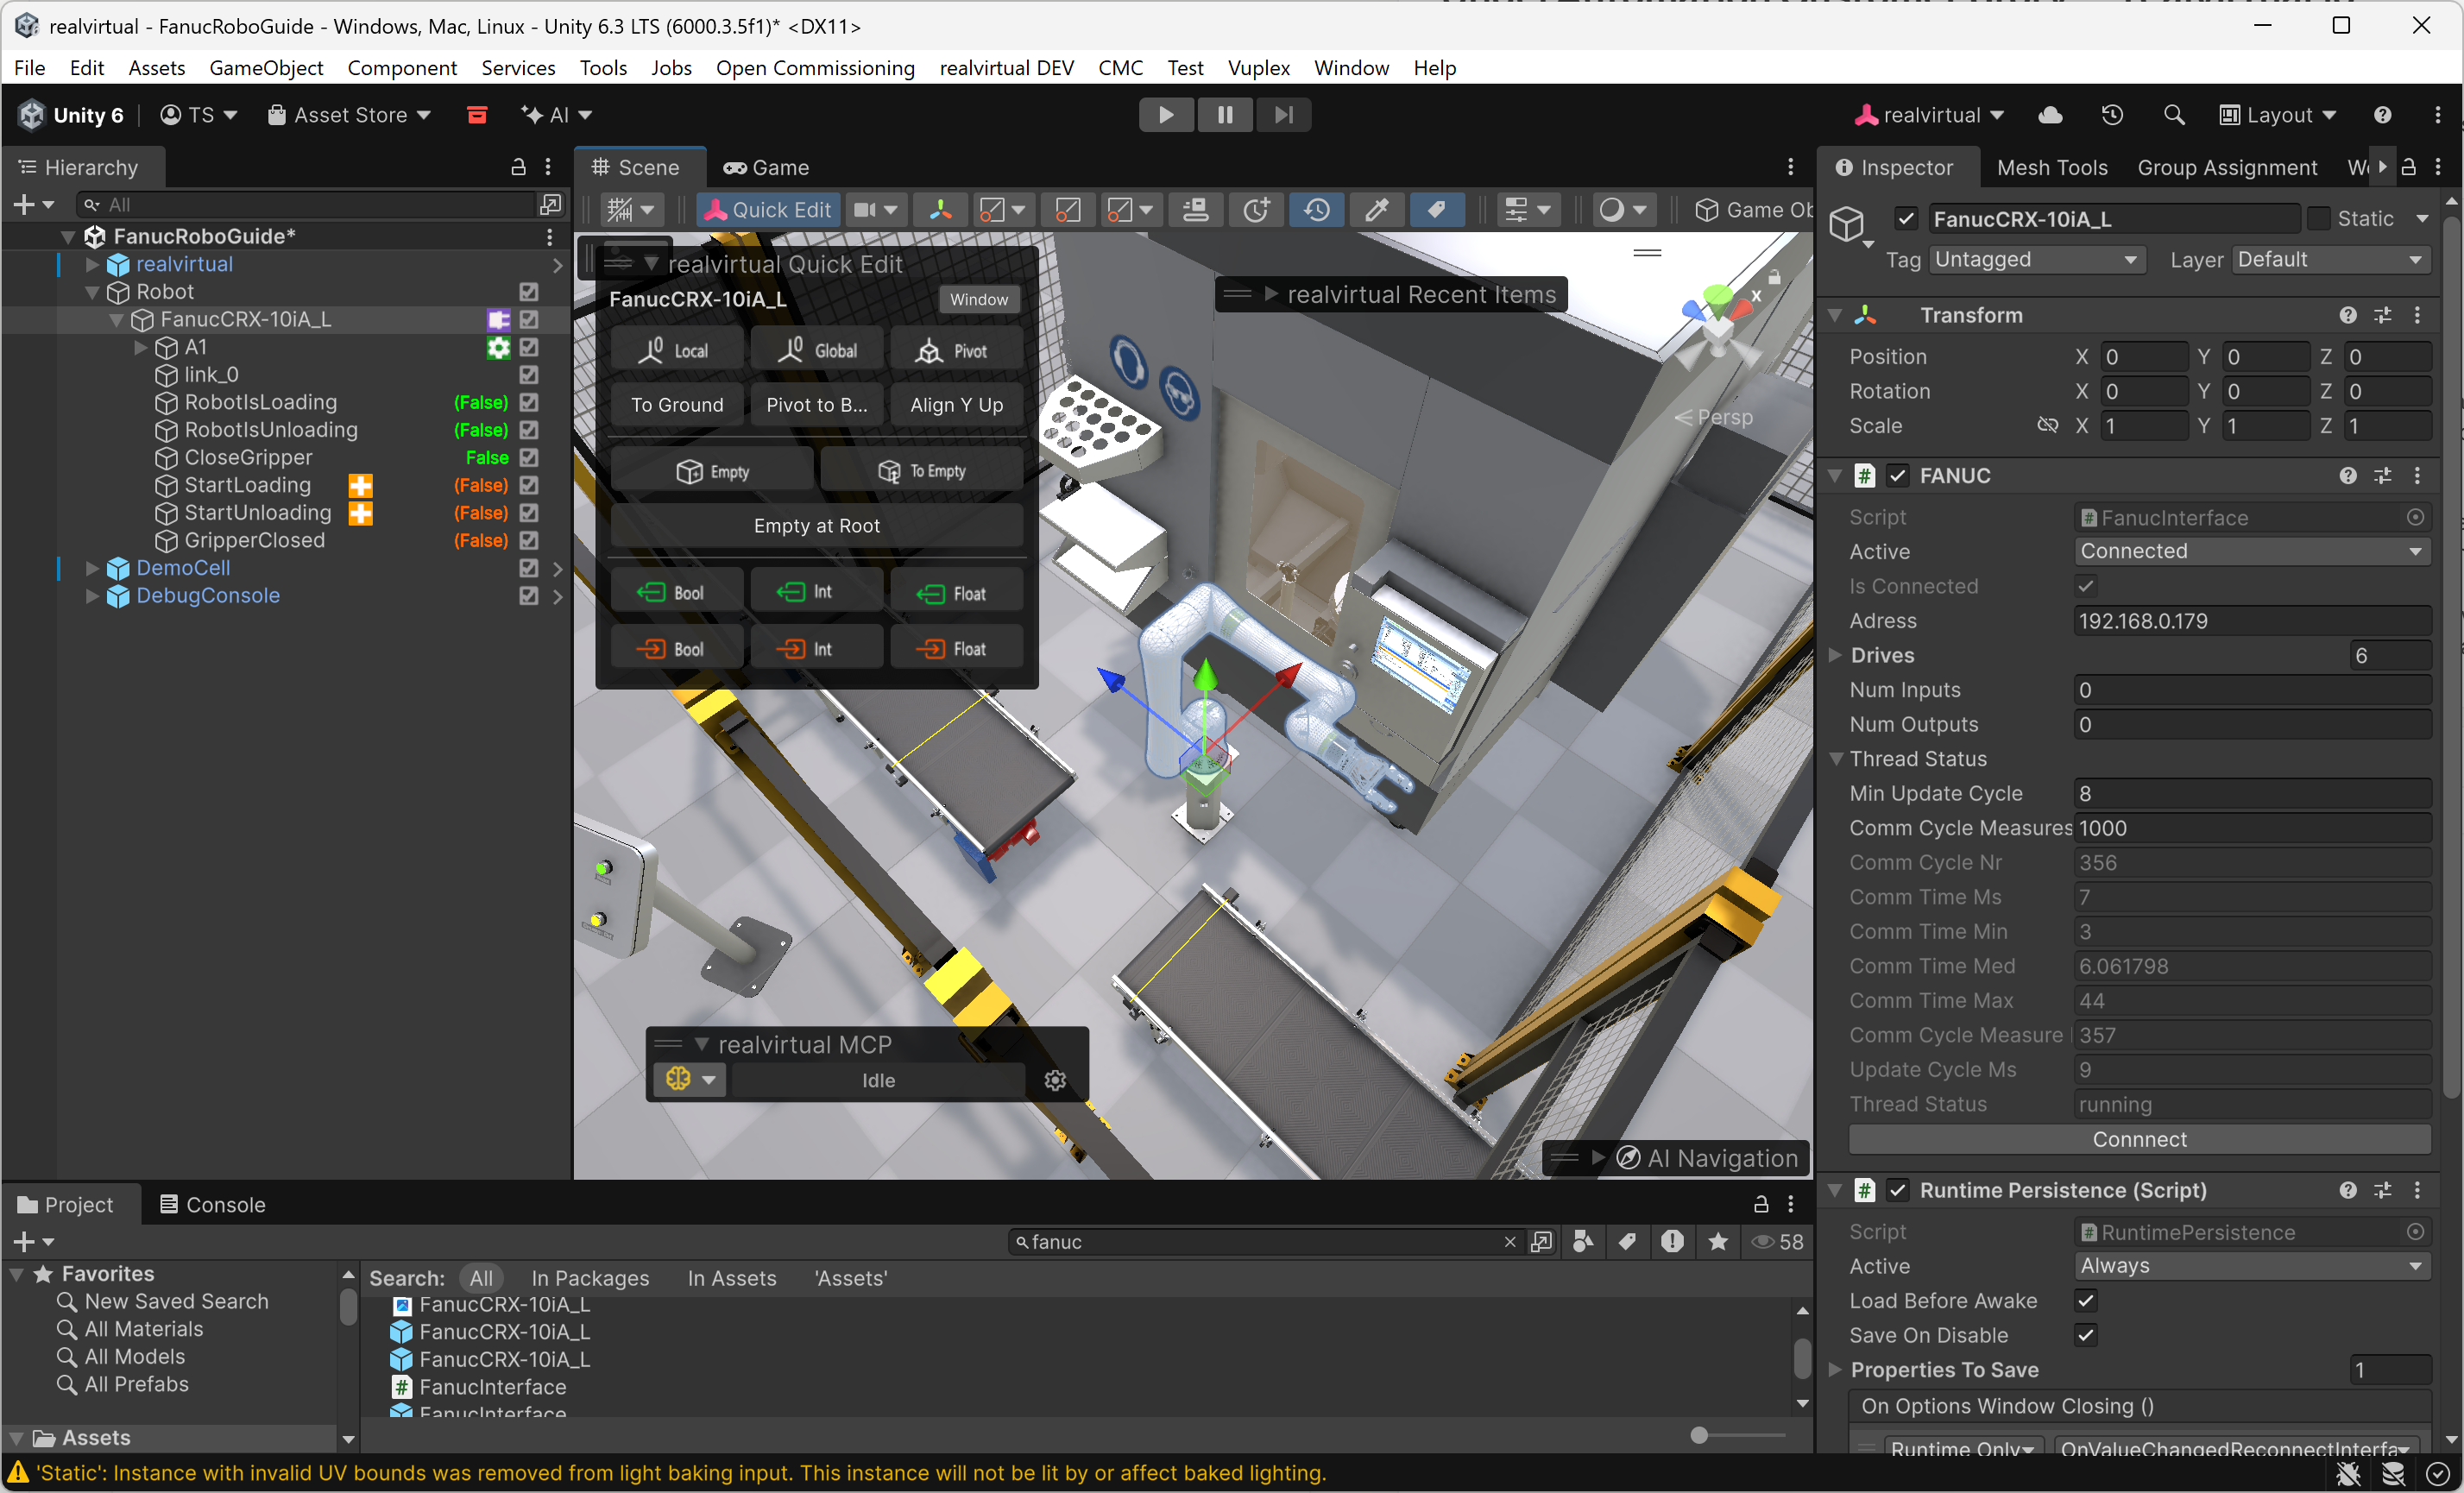
The UnderAutomation Fanuc SDK gave us a production-ready Fanuc transport layer in weeks instead of months. It covers everything our virtual-commissioning users need, including numeric and position registers and IO signals, and the support from Florent has been excellent whenever we hit an edge case. It is the reason our customers can simulate full Fanuc cells against real robot controllers inside realvirtual.io.
 Dr.-Ing. Thomas StriglFounder and CEO, realvirtual GmbH
- Fanuc .NET SDK
I've had a great experience working with UnderAutomation to integrate a UR arm into a custom .NET application. I was able to get the arm up and running MUCH faster than if I had to write my own .NET driver. There is nice documentation, with examples. The technical support has been some of the best I've experienced, in terms of quality of response and response time. Highly recommend!
 Joey LaabsEngineer at Twist Bioscience - USA
- Fanuc .NET SDK
Outstanding Software with Exceptional Tech Support. We were under a tight deadline to deliver a driver for the Fanuc CRX Arm, and Under Automation SDK proved to be a game-changer. Its intuitive interface and rich feature set made development remarkably smooth, helping us meet our deadline with confidence. The technical support team was responsive and knowledgeable, providing timely assistance whenever needed. Highly recommended for anyone working in industrial automation.
 HamidLab automation engineer - USA
- Fanuc .NET SDK
The Fanuc.NET SDK has been very helpful in developing commissioning and maintenance tools for our robots. The author is always quick to reply to any questions and concerns.
 Justin TremblayAGT Robotique - Canada
- Universal Robots SDK
The UnderAutomation SDK for Universal Robots proved its robustness and compatibility with the robot through continuous, high-speed synchronization. This enabled us to accelerate the development of our digital twin application. By handling the communication layer, it gave us more time to focus on operational optimization.
 Jérôme Gervais LavoieCNIMI - Drummondville, Quebec, Canada
24
6
400k
SDK para cada marca de robot: UR, Fanuc, Yaskawa, ABB y Staubli
Plug & Play
Conecta tu robot en tan solo unos minutos. No es necesario instalar un administrador de licencias ni una llave USB. Sólo haga referencia a la biblioteca.
No hay complementos para instalar en el robot
Uso de protocolos de red proporcionados como estándar por el controlador de robots.URCaps Motoplus PCSDK Karel ROS
Prueba de 30 días
Pruébelo gratis durante 30 días, sin compromiso, no se requiere registro
Pagar una vez, use para siempre
Licencia perpetua, no se requiere suscripción, independientemente del número de robots, desarrolladores o software redistribuido


RTDE
Dashboard Server
Primary Interface
SSH
SFTP
Interpreter Mode
Socket
Telnet
FTP / SFTP
SNPX
RMI
Stream Motion
CGTP (HTTP / HTTPS)
Motologix
High Speed Ethernet Server (HSES)
Robot Web Services 1.0
Robot Web Services 2.0
SOAP
Sí
up to 500Hz (RTDE)
up to 100Hz (SNPX)
up to 50Hz (HSES)
up to 5Hz (RWS polling)
up to 50Hz (SOAP)
CB-Series
e-Series
Gen 7
R-J3iB
R-30iA
R-30iB
R-50iA
YRC1000 (micro)
MOTOMAN NEXT
DX100 / DX200
FS100
ERC / XRC / MRC
IRC5
OmniCore
CS8
CS9
URSim
ROBOGUIDE
Motosim
RobotStudio
Staubli Robotics Suite
Sí, hasta 8 soluciones, detección de singularidades
Sí, hasta 16 soluciones para CRX Cobots y 8 para otros
Pronto
Sí, en línea por RWS, todas las soluciones articulares
Sí, en línea por SOAP
RPY / rotation vector / Matrix
,
,
,
,
Descompilación de archivos de programa (*.urp) y archivos de instalación (*.installation)
Deserialización de archivos Fanuc ( *.va, *.ls, *.dg, ...)
,
,
,
O
1100€de por vida
O
1100€de por vida
O
500€de por vida
O
800€de por vida
O
300€de por vida
RTDE
Dashboard Server
Primary Interface
SSH
SFTP
Interpreter Mode
Socket
up to 500Hz (RTDE)
CB-Series
e-Series
Gen 7
URSim
Sí, hasta 8 soluciones, detección de singularidades
RPY / rotation vector / Matrix
Descompilación de archivos de programa (*.urp) y archivos de instalación (*.installation)
O
1100€de por vida
Telnet
FTP / SFTP
SNPX
RMI
Stream Motion
CGTP (HTTP / HTTPS)
up to 100Hz (SNPX)
R-J3iB
R-30iA
R-30iB
R-50iA
ROBOGUIDE
Sí, hasta 16 soluciones para CRX Cobots y 8 para otros
,
Deserialización de archivos Fanuc ( *.va, *.ls, *.dg, ...)
O
1100€de por vida
Motologix
High Speed Ethernet Server (HSES)
up to 50Hz (HSES)
YRC1000 (micro)
MOTOMAN NEXT
DX100 / DX200
FS100
ERC / XRC / MRC
Motosim
Pronto
,
,
O
500€de por vida
Robot Web Services 1.0
Robot Web Services 2.0
up to 5Hz (RWS polling)
IRC5
OmniCore
RobotStudio
Sí, en línea por RWS, todas las soluciones articulares
,
,
O
800€de por vida
SOAP
Sí
up to 50Hz (SOAP)
CS8
CS9
Staubli Robotics Suite
Sí, en línea por SOAP
,
,
O
300€de por vida
¿Aún tienes preguntas?
Envíenos un mensaje describiendo su solicitud y nos comunicaremos con usted lo antes posible.