让您的软件连接 任何工业机器人
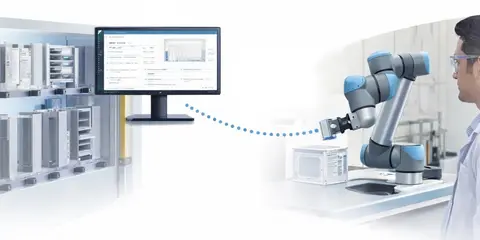
UnderAutomation 开发软件库(SDK),让您的 .NET、Python、LabVIEW 或 Matlab 应用与 Universal Robots、Fanuc、Yaskawa、ABB 和 Stäubli 机器人通信。无需在机器人上安装任何东西。
从代码到机器人,只需 3 步
SDK 是您的软件与机器人控制器之间的翻译器。您写简单的指令,它使用各品牌的原生协议通信。
添加库
来自 NuGet 或 PyPI 的一个包,或 LabVIEW、Matlab 工具箱。无需许可证管理器,无需 USB 加密狗。
通过 IP 地址连接
无需在机器人上安装:SDK 使用控制器自带的网络协议。
读取、写入、运动
位置、寄存器、I/O、程序、报警和文件,几行代码即可完成。
1# pip install UnderAutomation.UniversalRobots2from underautomation.universal_robots.ur import UR34robot = UR()5robot.connect("192.168.0.1")67pose = robot.primary_interface.cartesian_info.as_pose()8robot.dashboard.load_program("pick_and_place.urp")9robot.dashboard.play()
每个机器人品牌一个 SDK
每个品牌都有相同的质量和相同的方法。选择您的机器人,看看能做什么。

Plug & Play
只需几分钟即可连接您的机器人。无需安装许可证管理器, 无需 USB 密钥。仅参考图书馆。
没有在机器人上安装的插件
使用机器人控制器作为标准提供的网络协议。URCaps Motoplus PCSDK Karel ROS
30 天试用
免费试用 30 天, 无承诺, 无需注册
付一次, 永远使用
永久许可, 无需订阅, 无论机器人, 开发人员的数量是多少


一个 API,适用五个机器人品牌
UnderAutomation.Robotics 是一个 .NET 库,适用于 Fanuc、Yaskawa、Universal Robots、ABB 和 Stäubli 控制器。程序、变量、信号、报警、位置、运动和文件:10 个服务中的 79 个方法。
1using UnderAutomation.Robotics.Controllers;23var robot = new RobotController();4robot.Connect(new UnderAutomation.Fanuc.ConnectionParameters("192.168.0.10"));56robot.Program.Start("MAIN");7Console.WriteLine(robot.Motion.ReadPose());89robot.Disconnect();
选择一个品牌:只有连接这一行会变化。
方法的数量取决于品牌:从 Stäubli 的 79 个中的 40 个到 Fanuc 的 79 个中的 76 个。IsAvailable 在调用之前告诉您已连接的控制器是否支持某个方法。
Robotics 包含五个品牌 SDK,并在其上增加统一 API。
保留您的许可证
您拥有 UnderAutomation SDK 的许可证:将对 UnderAutomation.Fanuc(或其他品牌)的引用替换为 UnderAutomation.Robotics,然后重新编译。相同的命名空间、相同的类型、相同的 RegisterLicense 调用、相同的许可证密钥。
- 您的密钥的维护期涵盖 Robotics 的发布日期。
- Robotics 包含的品牌 SDK 版本与您使用的版本相同或更新。
- 您的项目只引用 Robotics 或品牌 SDK 之一,不能同时引用:它们包含相同的类型。
- 一个品牌的密钥不能解锁其他品牌。试用期结束后,您连接的每个品牌都需要自己的密钥。

感言
- Universal Robots SDK
With the UnderAutomation library and the Universal Robots simulator, companies can also quickly prototype a communication layer and start developing software, for example, supervision software, even before receiving their cobot. This solution saves a significant amount of time in development and integration.
 Jocelyn PeynetDirector France at Universal Robots A/S
- Fanuc .NET SDK
The UnderAutomation Fanuc SDK gave us a production-ready Fanuc transport layer in weeks instead of months. It covers everything our virtual-commissioning users need, including numeric and position registers and IO signals, and the support from Florent has been excellent whenever we hit an edge case. It is the reason our customers can simulate full Fanuc cells against real robot controllers inside realvirtual.io.
 Dr.-Ing. Thomas StriglFounder and CEO, realvirtual GmbH
- Fanuc .NET SDK
I've had a great experience working with UnderAutomation to integrate a UR arm into a custom .NET application. I was able to get the arm up and running MUCH faster than if I had to write my own .NET driver. There is nice documentation, with examples. The technical support has been some of the best I've experienced, in terms of quality of response and response time. Highly recommend!
 Joey LaabsEngineer at Twist Bioscience - USA
- Fanuc .NET SDK
Outstanding Software with Exceptional Tech Support. We were under a tight deadline to deliver a driver for the Fanuc CRX Arm, and Under Automation SDK proved to be a game-changer. Its intuitive interface and rich feature set made development remarkably smooth, helping us meet our deadline with confidence. The technical support team was responsive and knowledgeable, providing timely assistance whenever needed. Highly recommended for anyone working in industrial automation.
 HamidLab automation engineer - USA
- Fanuc .NET SDK
The Fanuc.NET SDK has been very helpful in developing commissioning and maintenance tools for our robots. The author is always quick to reply to any questions and concerns.
 Justin TremblayAGT Robotique - Canada
- Universal Robots SDK
The UnderAutomation SDK for Universal Robots proved its robustness and compatibility with the robot through continuous, high-speed synchronization. This enabled us to accelerate the development of our digital twin application. By handling the communication layer, it gave us more time to focus on operational optimization.
 Jérôme Gervais LavoieCNIMI - Drummondville, Quebec, Canada
面向工业机器人的现代化工具
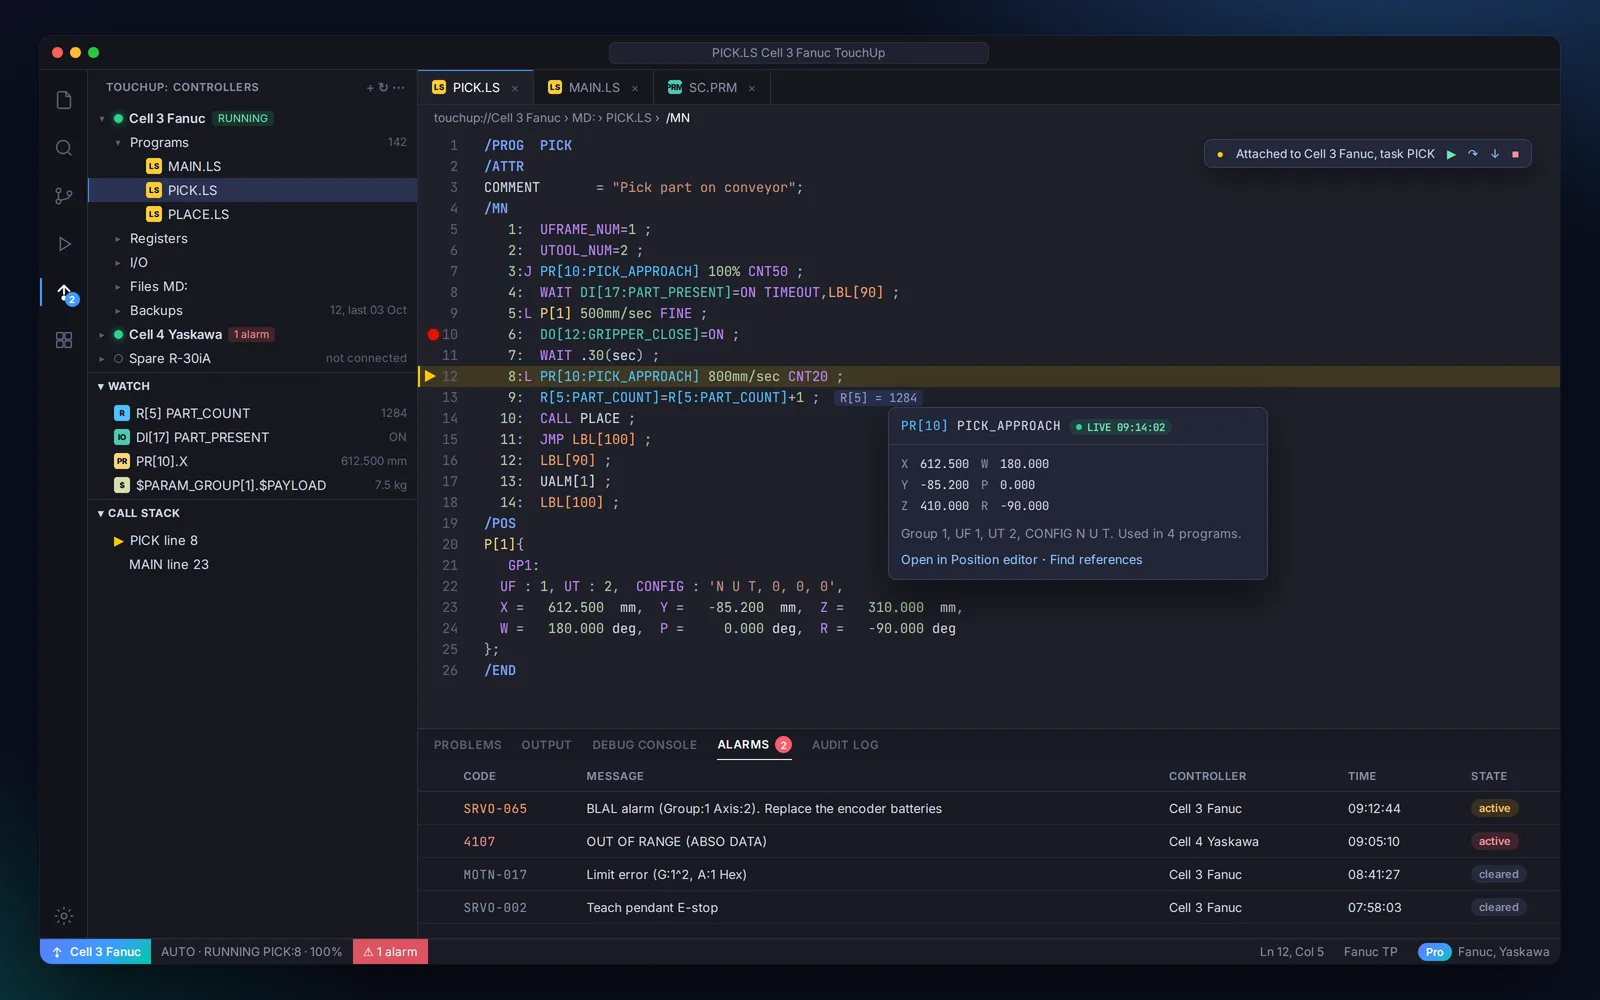
我们的机器人编程工具 TouchUp 基于 UnderAutomation.Robotics 构建。它仍在开发中:现在就关注它。

TouchUp
面向车间现场的机器人 IDE您的软件
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
适用于所有品牌的统一 API