당신의 소프트웨어를 모든 산업용 로봇에 연결
UnderAutomation은 .NET, Python, LabVIEW, Matlab 애플리케이션이 Universal Robots, Fanuc, Yaskawa, ABB, Stäubli 로봇과 통신할 수 있게 해 주는 소프트웨어 라이브러리(SDK)를 만듭니다. 로봇에는 아무것도 설치할 필요가 없습니다.
코드에서 로봇까지 3단계
SDK는 소프트웨어와 로봇 컨트롤러 사이의 통역사입니다. 간단한 명령만 쓰면 각 브랜드의 네이티브 프로토콜로 통신합니다.
라이브러리 추가
NuGet 또는 PyPI 패키지 하나, 또는 LabVIEW나 Matlab 툴박스. 라이선스 관리자도 USB 키도 필요 없습니다.
IP 주소로 연결
로봇에 설치할 것이 없습니다. SDK는 컨트롤러에 이미 있는 네트워크 프로토콜을 사용합니다.
읽기, 쓰기, 움직이기
위치, 레지스터, I/O, 프로그램, 알람, 파일을 몇 줄의 코드로.
1# pip install UnderAutomation.UniversalRobots2from underautomation.universal_robots.ur import UR34robot = UR()5robot.connect("192.168.0.1")67pose = robot.primary_interface.cartesian_info.as_pose()8robot.dashboard.load_program("pick_and_place.urp")9robot.dashboard.play()
로봇 브랜드마다 하나의 SDK
모든 브랜드에 같은 품질, 같은 방식. 로봇을 선택하고 무엇을 할 수 있는지 확인하세요.



Plug & Play
단 몇 분만에 로봇을 연결하세요. 설치할 라이센스 관리자도 없고 USB 키도 없습니다. 라이브러리만 참조하세요.
로봇에 설치할 플러그인이 없습니다
로봇 컨트롤러가 표준으로 제공 한 네트워크 프로토콜 사용.URCaps Motoplus PCSDK Karel ROS
30일 평가판
30일간 무료, 약정 없음, 등록 필요 없음
한 번 지불하고 영원히 사용하십시오
로봇, 개발자 또는 재배포 된 소프트웨어에 관계없이 영구 라이센스, 구독 필요 없음


RTDE
Dashboard Server
Primary Interface
SSH
SFTP
Interpreter Mode
Socket
Telnet
FTP / SFTP
SNPX
RMI
Stream Motion
CGTP (HTTP / HTTPS)
High Speed Ethernet Server (HSES)
Ethernet Server (TCP)
FTP
HTTP
Robot Web Services 1.0
Robot Web Services 2.0
SOAP
FTP

사용후기
- Universal Robots SDK
With the UnderAutomation library and the Universal Robots simulator, companies can also quickly prototype a communication layer and start developing software, for example, supervision software, even before receiving their cobot. This solution saves a significant amount of time in development and integration.
 Jocelyn PeynetDirector France at Universal Robots A/S
- Fanuc .NET SDK
The UnderAutomation Fanuc SDK gave us a production-ready Fanuc transport layer in weeks instead of months. It covers everything our virtual-commissioning users need, including numeric and position registers and IO signals, and the support from Florent has been excellent whenever we hit an edge case. It is the reason our customers can simulate full Fanuc cells against real robot controllers inside realvirtual.io.
 Dr.-Ing. Thomas StriglFounder and CEO, realvirtual GmbH
- Fanuc .NET SDK
I've had a great experience working with UnderAutomation to integrate a UR arm into a custom .NET application. I was able to get the arm up and running MUCH faster than if I had to write my own .NET driver. There is nice documentation, with examples. The technical support has been some of the best I've experienced, in terms of quality of response and response time. Highly recommend!
 Joey LaabsEngineer at Twist Bioscience - USA
- Fanuc .NET SDK
Outstanding Software with Exceptional Tech Support. We were under a tight deadline to deliver a driver for the Fanuc CRX Arm, and Under Automation SDK proved to be a game-changer. Its intuitive interface and rich feature set made development remarkably smooth, helping us meet our deadline with confidence. The technical support team was responsive and knowledgeable, providing timely assistance whenever needed. Highly recommended for anyone working in industrial automation.
 HamidLab automation engineer - USA
- Fanuc .NET SDK
The Fanuc.NET SDK has been very helpful in developing commissioning and maintenance tools for our robots. The author is always quick to reply to any questions and concerns.
 Justin TremblayAGT Robotique - Canada
- Universal Robots SDK
The UnderAutomation SDK for Universal Robots proved its robustness and compatibility with the robot through continuous, high-speed synchronization. This enabled us to accelerate the development of our digital twin application. By handling the communication layer, it gave us more time to focus on operational optimization.
 Jérôme Gervais LavoieCNIMI - Drummondville, Quebec, Canada
모든 로봇을 위한 하나의 API, 공장 현장을 위한 하나의 IDE
SDK를 기반으로 두 가지 신제품을 개발하고 있습니다. 지금부터 소식을 받아 보세요.

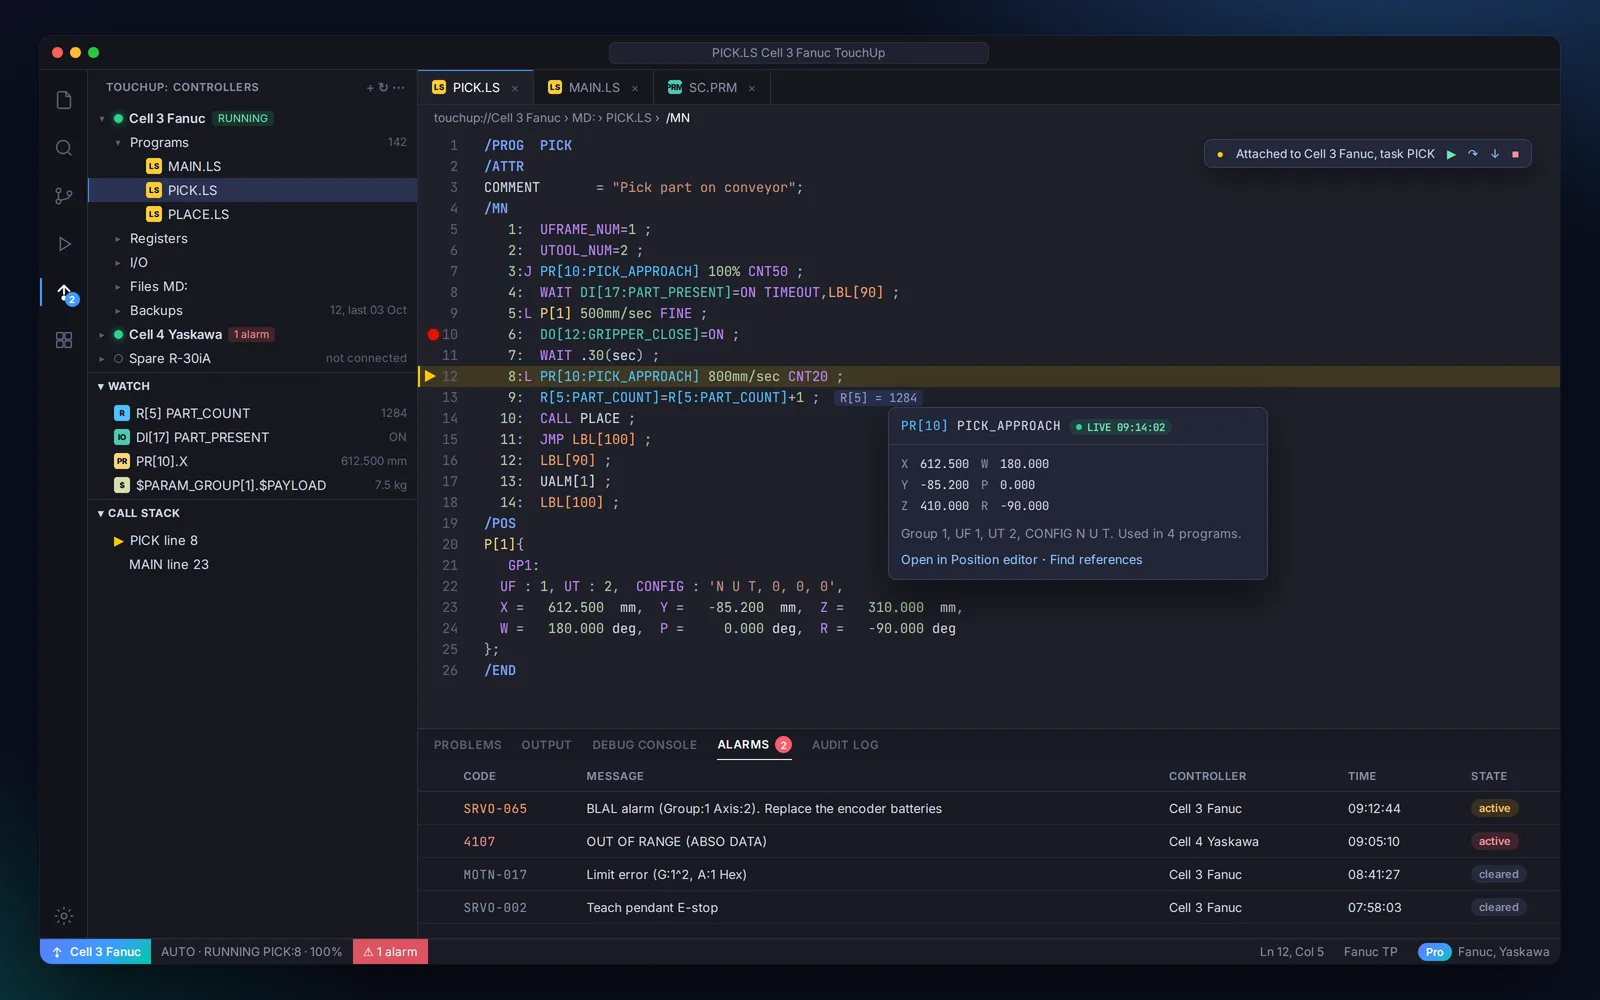
TouchUp
공장 현장을 위한 로봇 IDE고객의 소프트웨어
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
모든 브랜드를 위한 공통 API