Staubli SDK

.NET
Python
LabVIEW
Plug & Play
단 몇 분만에 로봇을 연결하세요. 설치할 라이센스 관리자도 없고 USB 키도 없습니다. 라이브러리만 참조하세요.
로봇에 설치할 플러그인이 없습니다
로봇 컨트롤러가 표준으로 제공 한 네트워크 프로토콜 사용.
ROS
30일 평가판
30일간 무료, 약정 없음, 등록 필요 없음
한 번 지불하고 영원히 사용하십시오
로봇, 개발자 또는 재배포 된 소프트웨어에 관계없이 영구 라이센스, 구독 필요 없음
Staubli SDK 기능: CS8 & CS9용 SOAP 및 FTP
로봇 이동
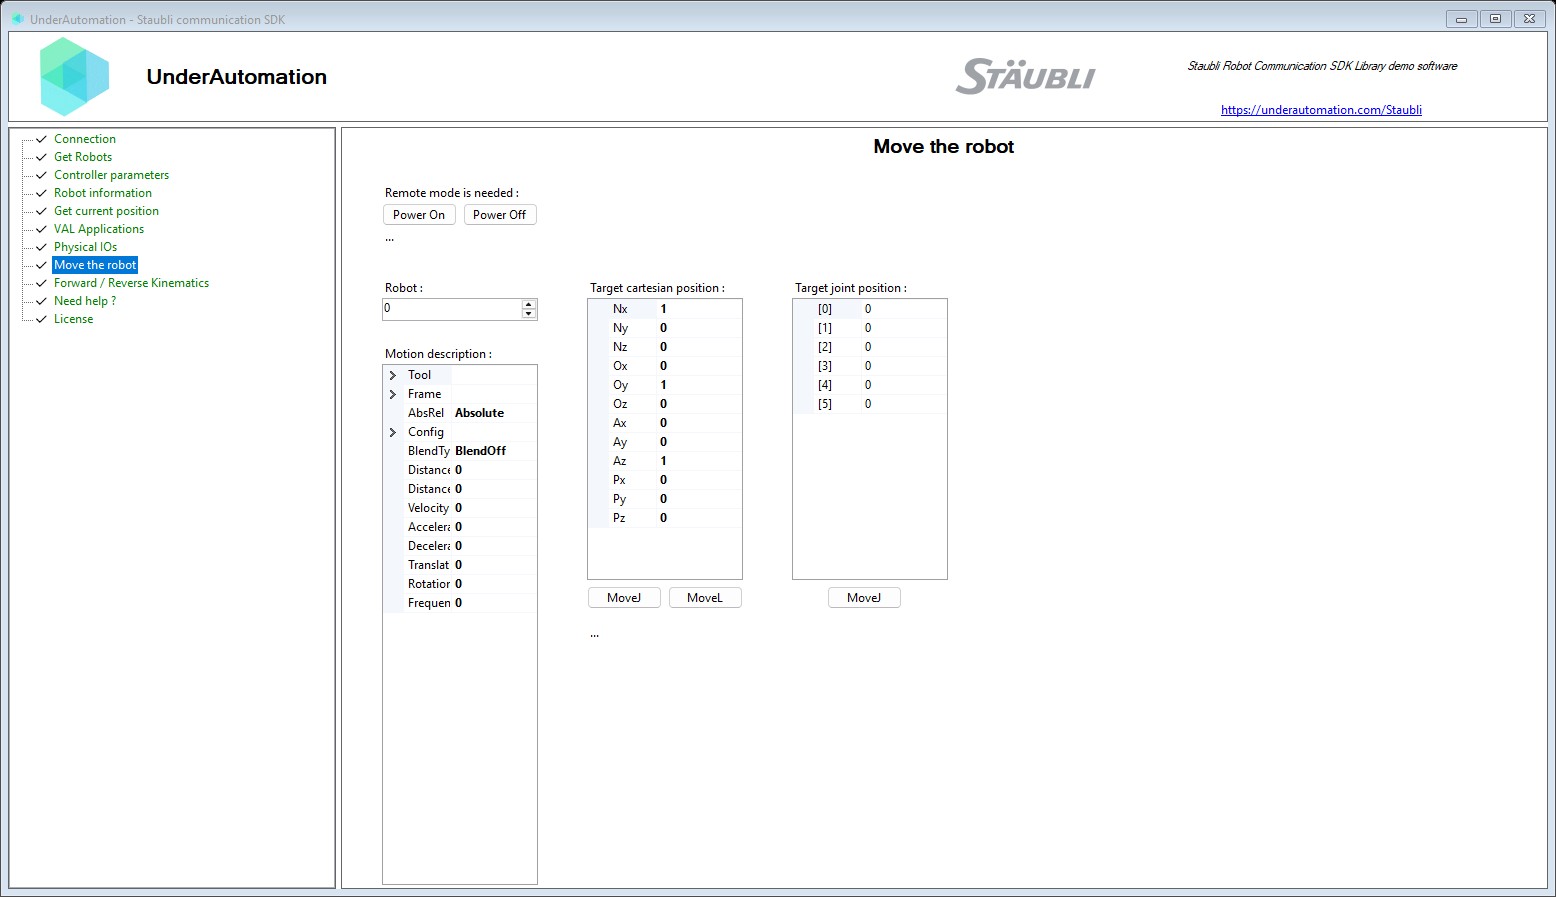
원격으로 전원을 켜고 조인트 또는 데카르트 좌표로 모션 명령을 전송할 수 있습니다.Frame intermediate = controller.Soap.ForwardKinematics(robot: 0, joints).Position;intermediate.Py += 0.05;controller.Soap.SetPower(true);// Joint move to joint values, in radiansIMoveResult result = controller.Soap.MoveJJ(robot: 0, joints, mdesc);// Joint move to a Cartesian frameresult = controller.Soap.MoveJC(robot: 0, target, mdesc);// Straight line to a Cartesian frameresult = controller.Soap.MoveL(robot: 0, target, mdesc);// Circle through an intermediate frame, to a target frameresult = controller.Soap.MoveC(robot: 0, intermediate, target, mdesc);// The controller accepted the move, or tells why notif (result.ReturnCode != MotionReturnCode.Success)Console.WriteLine($"Move {result.Id} refused: {result.ReturnCode}");controller.Disconnect();}Click to see the full code애플리케이션 처리
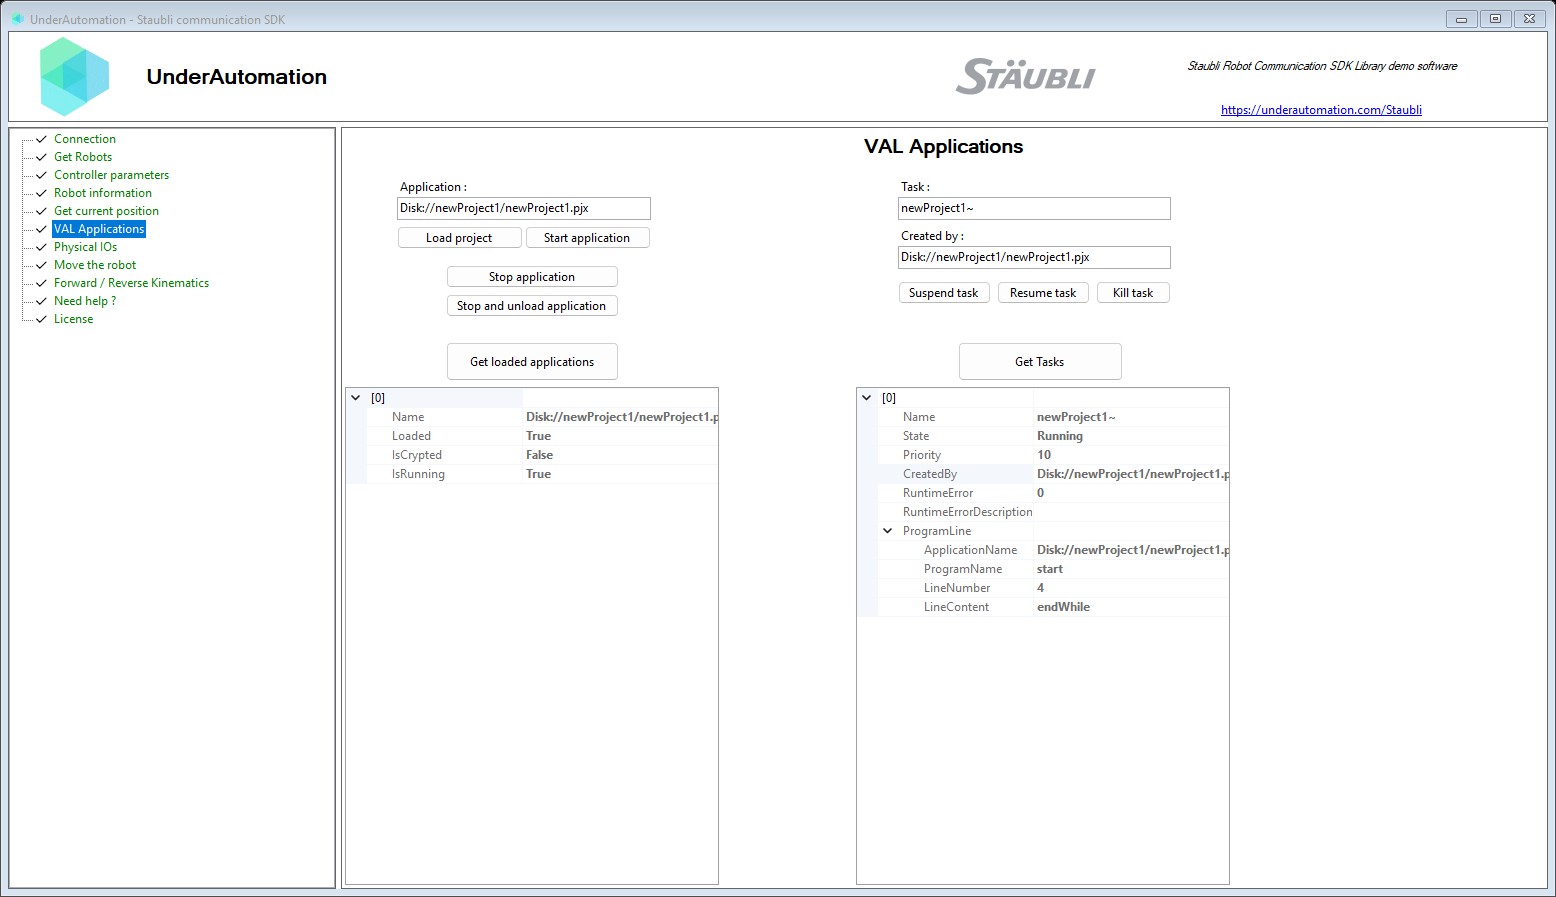
작업의 로드, 시작, 중지, 일시 중지 및 실행을 감독합니다.var controller = new StaubliController();controller.Connect("192.168.0.254");// Path of the project on the disk of the controllerstring project = "Disk://myProject/myProject.pjx";// Load the application in memory, without starting itcontroller.Soap.LoadProject(project);// Start itcontroller.Soap.StartApplication(project);controller.Disconnect();}Click to see the full code파일 전송
컨트롤러의 파일을 나열, 업로드, 다운로드, 삭제하고, VAL 3 애플리케이션 전체를 한 번의 호출로 전송합니다. FTP 또는 Staubli Robotics Suite로 에뮬레이션된 컨트롤러의 .controller 파일로 동작합니다.var controller = new StaubliController();controller.Connect(parameters);// The application must not be in memory while its files are replacedcontroller.Soap.StopAndUnloadAll();// Copies C:\MyApps\myApp and its sub-folders to /usr/usrapp/myApp on the controllerstring remoteFolder = controller.File.UploadApplicationToController(@"C:\MyApps\myApp",progress => Console.WriteLine($"{progress:0}%"));// /usr/usrapp/myApp/myApp.pjx is Disk://myApp/myApp.pjx for the SOAP methodscontroller.Soap.LoadProject("Disk://myApp/myApp.pjx");controller.Soap.StartApplication("Disk://myApp/myApp.pjx");controller.Disconnect();}Click to see the full code위치 및 키네마틱스
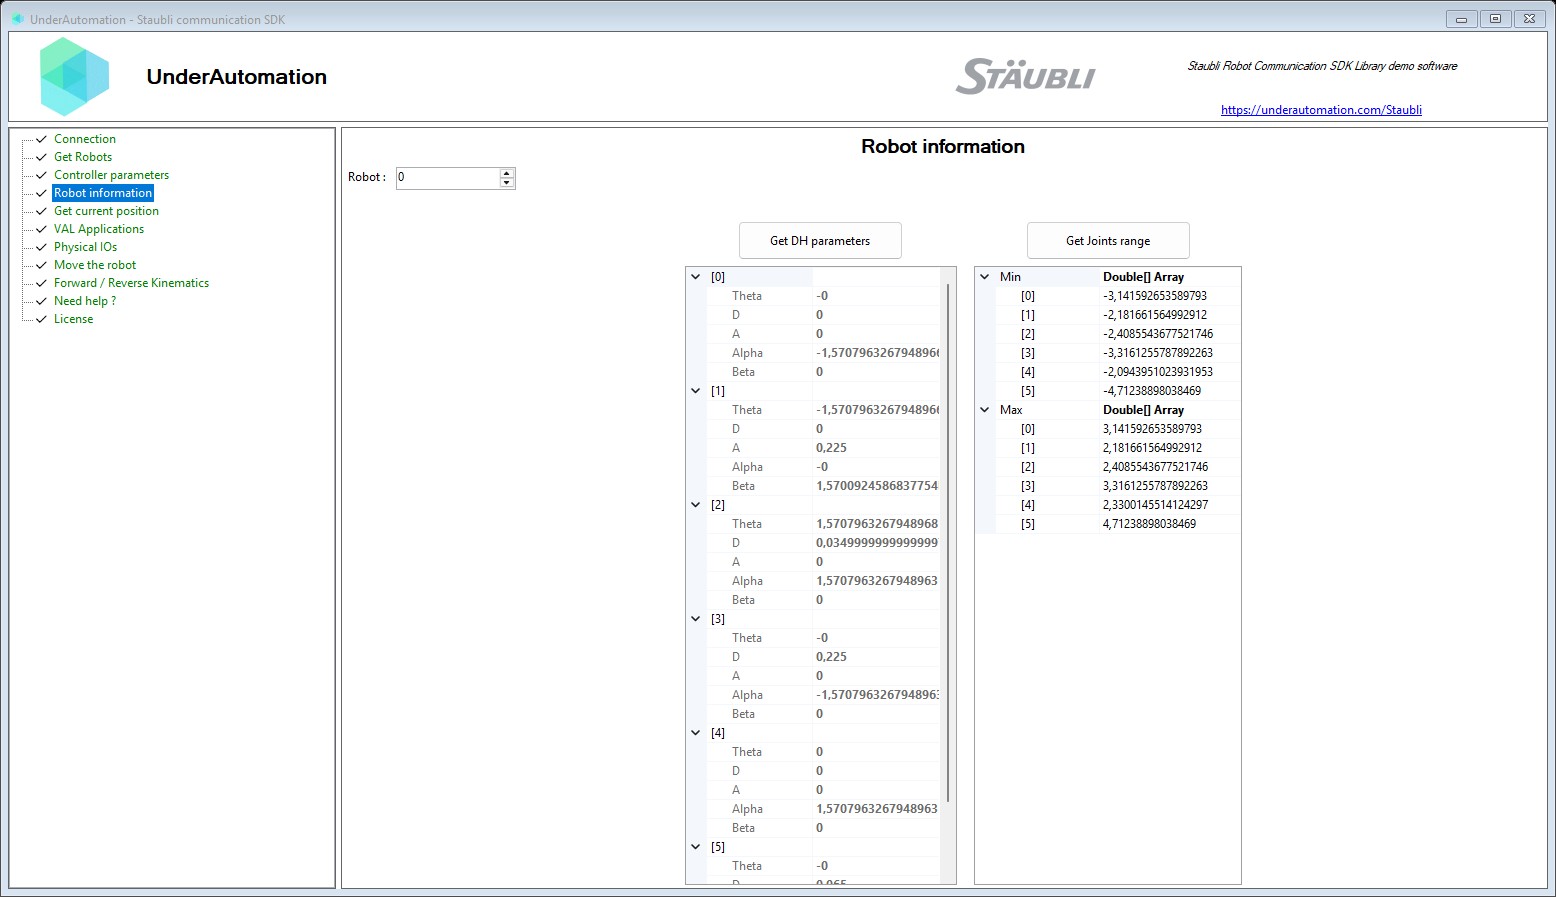
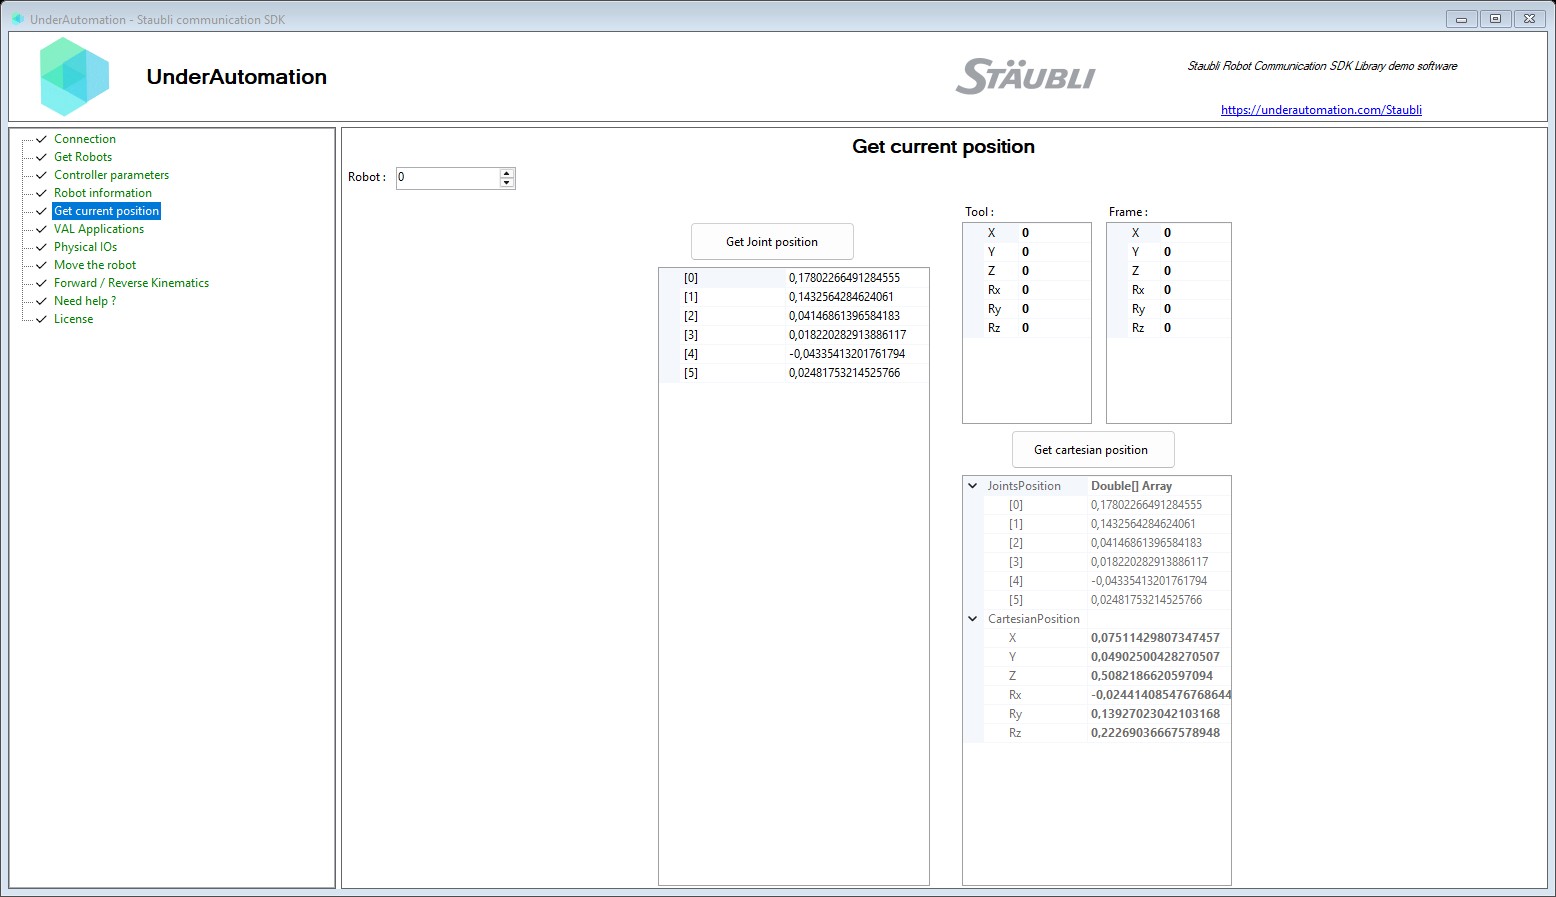
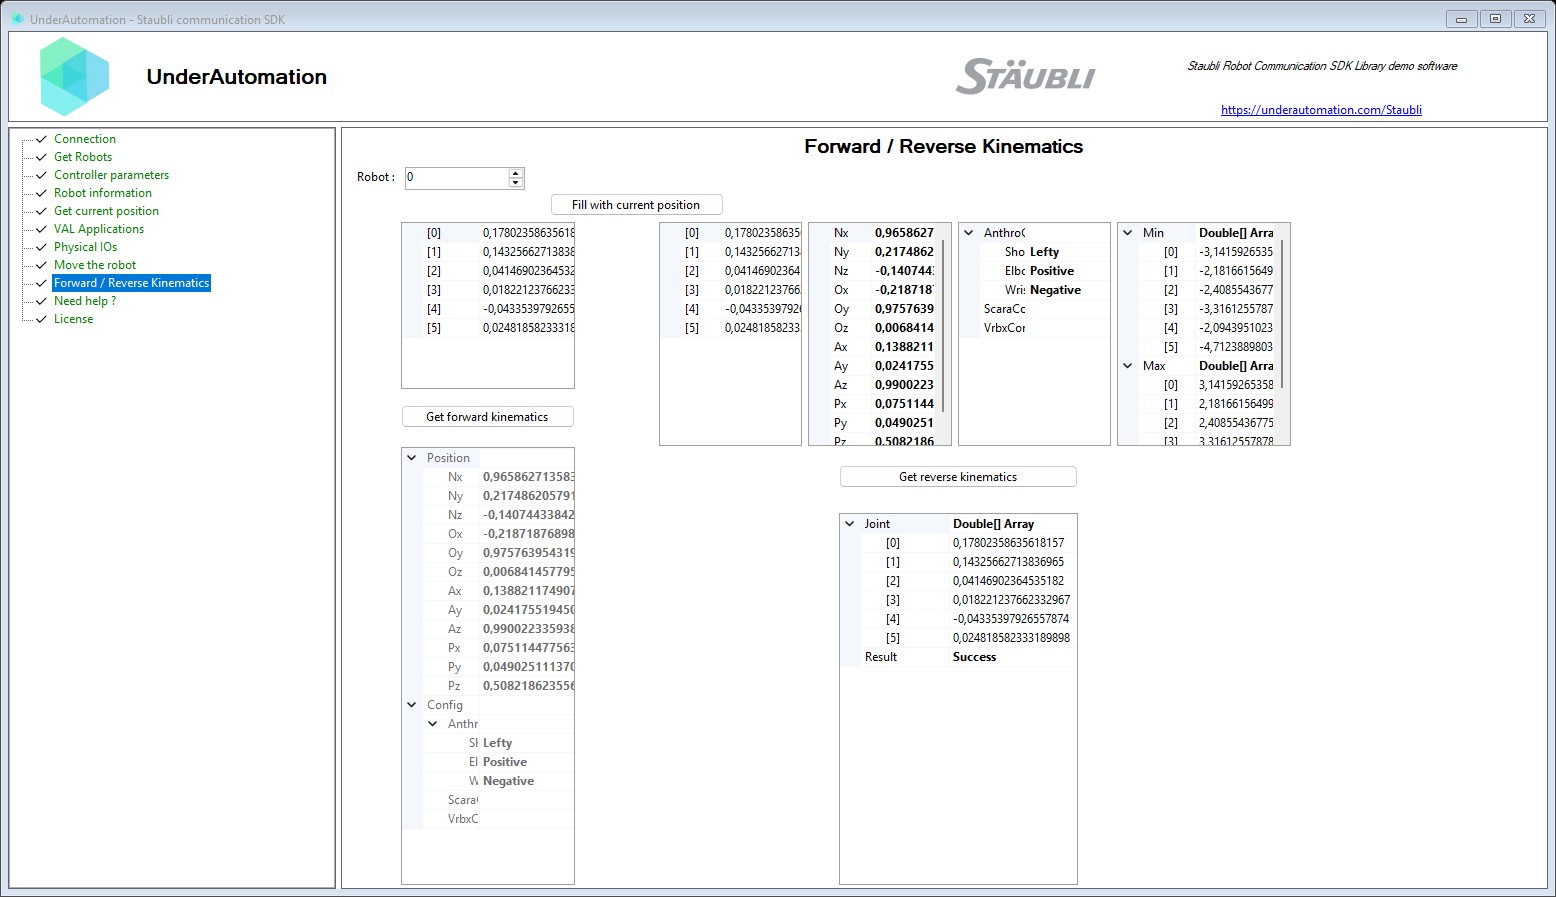
로봇의 관절 값과 직교 좌표 위치를 읽고, 컨트롤러에서 정기구학과 역기구학을 계산합니다.var controller = new StaubliController();controller.Connect("192.168.0.254");// Joint values in radians, here the current onesdouble[] joints = controller.Soap.GetCurrentJointPosition(robot: 0);// The controller computes the flange frame for these jointsIForwardKinematics fk = controller.Soap.ForwardKinematics(robot: 0, joints);// Position of the frame origin, and its orientation as a rotation matrixFrame frame = fk.Position;Console.WriteLine($"P = [{frame.Px}, {frame.Py}, {frame.Pz}]");// Configuration of the arm for this position (shoulder, elbow, wrist)Config config = fk.Config;Console.WriteLine(config);controller.Disconnect();}Click to see the full code정보
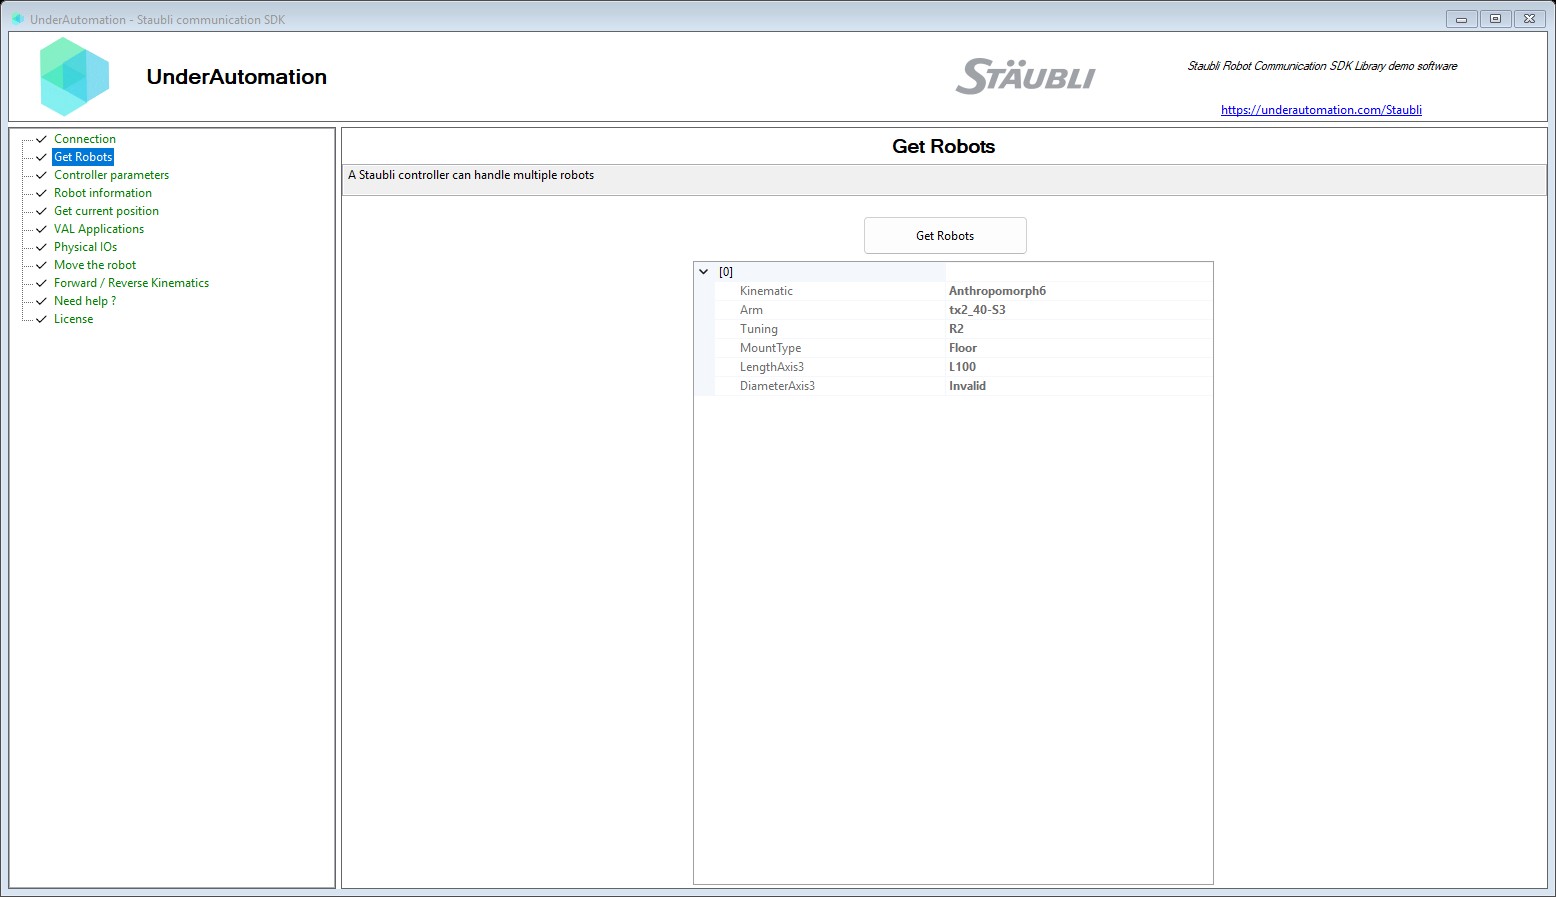
모델, 소프트웨어 버전, 전원 상태 등 컨트롤러와 제어 중인 로봇의 특성을 파악할 수 있습니다.var controller = new StaubliController();controller.Connect("192.168.0.254");// The robots driven by the controller. The index in this array// is the robot number that the other methods take.Robot[] robots = controller.Soap.GetRobots();for (int i = 0; i < robots.Length; i++){Robot robot = robots[i];Console.WriteLine($"Robot {i}: {robot.Arm}"); // for example TX2-60Console.WriteLine($" Kinematic: {robot.Kinematic}"); // Anthropomorph6, Scara...Console.WriteLine($" Mount type: {robot.MountType}"); // Floor, Ceiling, WallConsole.WriteLine($" Tuning: {robot.Tuning}");}controller.Disconnect();}Click to see the full code입력/출력
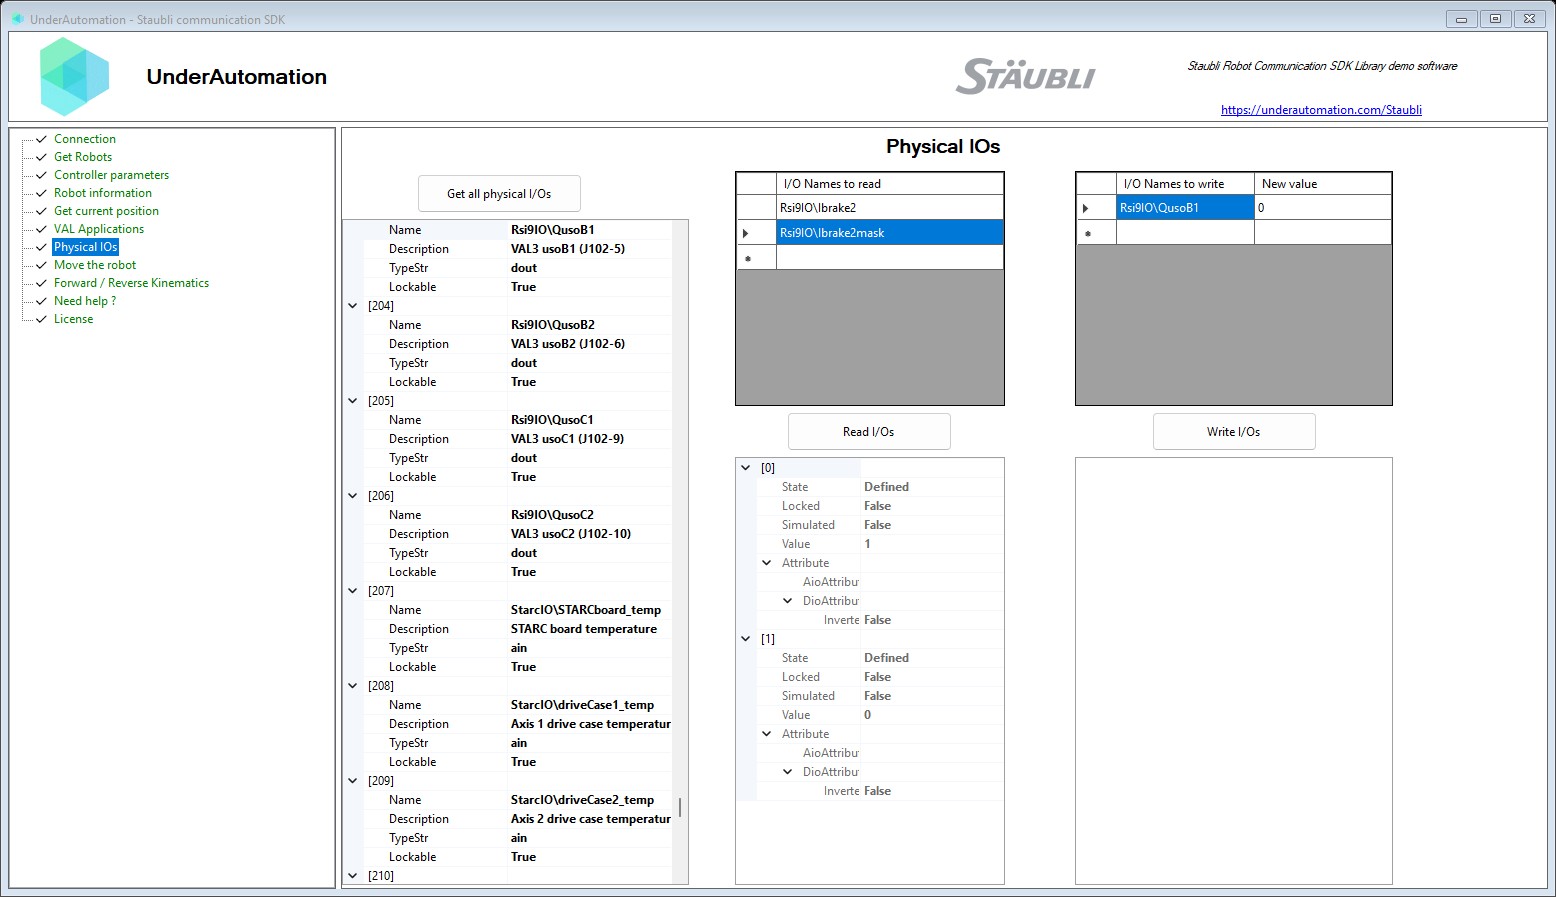
컨트롤러 입력 및 출력 목록, 읽기 및 쓰기var controller = new StaubliController();controller.Connect("192.168.0.254");// Names as returned by GetAllPhysicalIosstring[] names = { @"BasicIO-1\%I0", @"BasicIO-1\%Q0" };// One state per name, in the same orderPhysicalIoState[] states = controller.Soap.ReadIos(names);for (int i = 0; i < names.Length; i++){PhysicalIoState state = states[i];// State tells if the name exists on this controllerif (state.State != PhysicalIoEnumState.Defined){Console.WriteLine($"{names[i]}: {state.State}");continue;}Console.WriteLine($"{names[i]} = {state.Value} locked={state.Locked} simulated={state.Simulated}");}controller.Disconnect();}Click to see the full code문서 찾아보기
자주 묻는 질문
Staubli 로봇에 무언가를 설치해야 합니까?
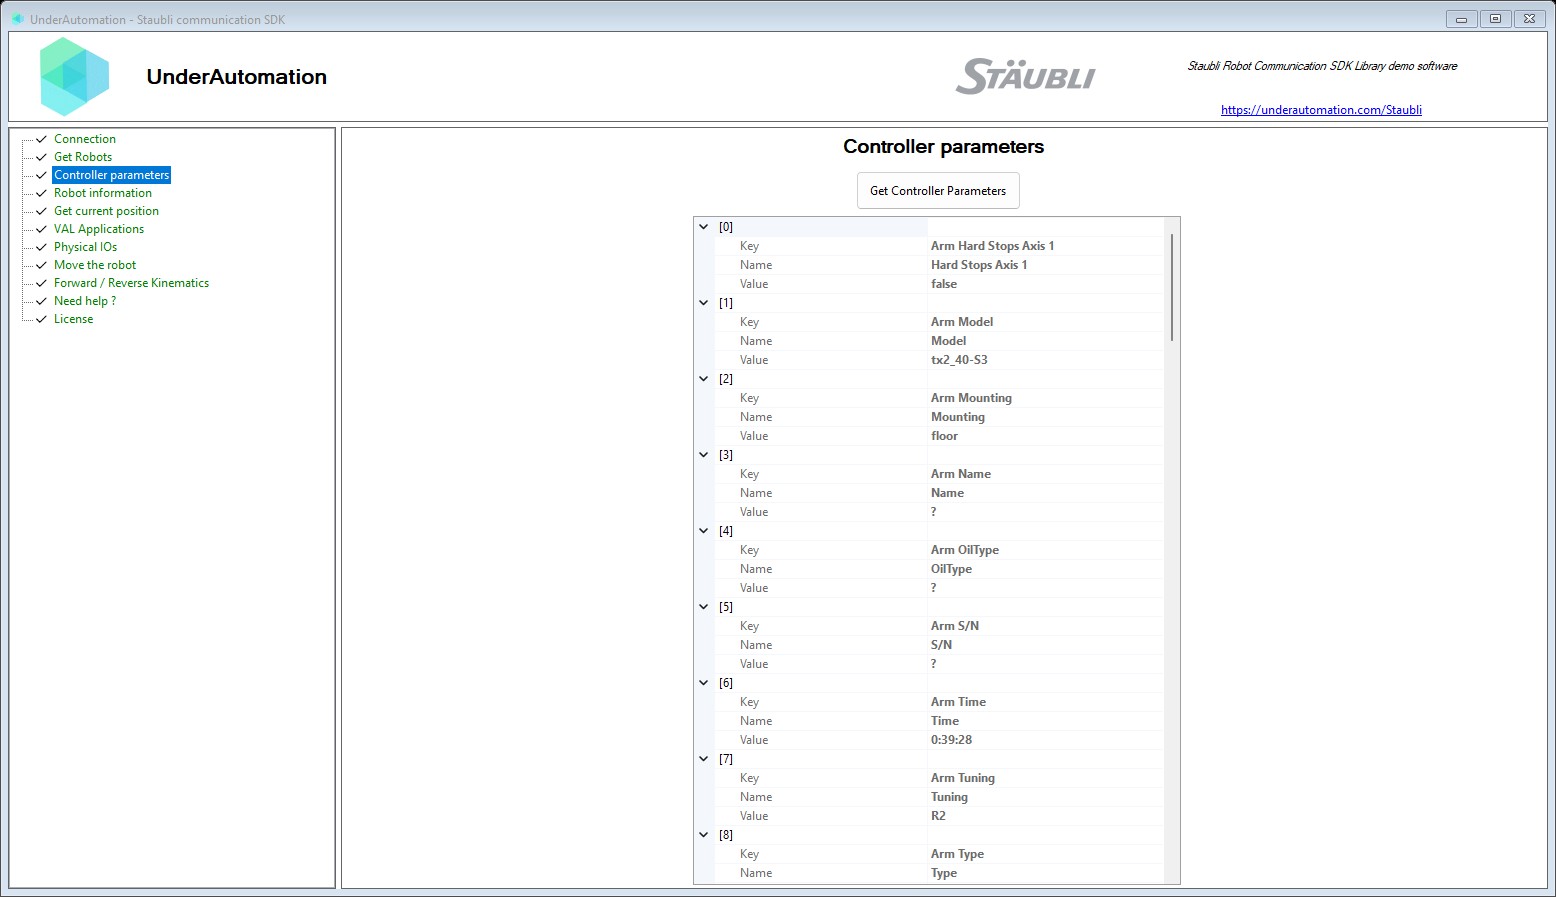
아니요. SDK는 컨트롤러의 SOAP 서버를 사용합니다. Staubli Robotics Suite(SRS)도 사용하는 인터페이스입니다. 파일에는 컨트롤러의 FTP 서버를 사용합니다. 컨트롤러가 네트워크에서 접근 가능해야 하며, 요청하는 작업에 대한 권한이 있는 사용자 계정이 필요합니다.
어떤 Staubli 컨트롤러를 지원합니까?
CS8과 CS9 컨트롤러를 같은 API로 지원합니다. SDK는 컨트롤러의 로봇, 위치, 입출력, VAL 3 애플리케이션을 읽고 로봇을 움직일 수 있습니다.
Staubli Robotics Suite 에뮬레이터로 파일을 전송할 수 있습니까?
예. 에뮬레이터에는 FTP 서버가 없지만, 에뮬레이션된 컨트롤러의 파일을 .controller 파일의 폴더에 실제 컨트롤러와 같은 구조로 보관합니다. .controller 파일의 경로를 주소로 지정하면 같은 메서드와 같은 경로가 동작하며, SDK는 에뮬레이션된 컨트롤러의 SOAP 포트를 그 설정에서 읽습니다. 에뮬레이터가 다른 PC에서 실행되면 UNC 경로를 사용하십시오.
Staubli SDK의 가격은 얼마입니까?
라이선스는 영구적이며 구독이 없습니다. Standard: 300 EUR / 350 USD. Pro: 600 EUR / 700 USD. Source: 1200 EUR / 1400 USD. 하나의 라이선스는 한 주소의 한 조직에 적용되며, 개발자, 로봇, 납품하는 애플리케이션의 수에는 제한이 없습니다. 업데이트는 Standard에서 1년, Pro와 Source에서 3년 동안 포함됩니다. 대학은 40% 할인을 받습니다.
구매 전에 SDK를 테스트할 수 있습니까?
예. 처음 사용한 날부터 30일 동안 등록 없이 모든 기능을 사용할 수 있습니다. 평가 기간은 요청 시 연장할 수 있습니다. Windows 데모 애플리케이션으로 코드를 작성하지 않고 로봇에서 SDK를 시험해 볼 수 있습니다.
SDK가 Linux와 macOS에서 동작합니까?
예. 라이브러리는 .NET Standard 2.0 및 2.1용으로 컴파일되어 Windows, Linux, macOS의 x64와 ARM에서 동작합니다. Linux 또는 macOS에서 Python을 사용하려면 .NET 런타임을 설치하고 Python을 시작하기 전에 export PYTHONNET_RUNTIME=coreclr을 실행하십시오.
Python에서 SDK를 사용할 수 있습니까?
예. pip install UnderAutomation.Staubli 명령으로 패키지와 pythonnet이 설치되며, pythonnet이 .NET 라이브러리를 Python 프로세스에 로드합니다. Python 3.7부터 3.13까지 지원합니다. API는 .NET과 같으며 이름은 Python 방식입니다.
LabVIEW 버전이 있습니까?
LabVIEW 라이브러리는 요청 시 제공됩니다. 문의해 주십시오.
소스 코드를 받을 수 있습니까?
예, Source 라이선스로 받을 수 있습니다. 라이브러리의 전체 C# 코드와 Visual Studio 솔루션이 포함됩니다. 사용권 계약(EULA)의 범위 안에서 수정하여 애플리케이션에 사용할 수 있습니다. Standard와 Pro 라이선스는 난독화된 DLL만 제공합니다.
다운로드 및 테스트
 Windows 응용 프로그램 예제
간단한 인터페이스로 SDK의 모든 기능을 테스트 할 수 있습니다. 이 예제는 .NET 8을 사용하여 "자체 포함 된"및 "단일 파일"으로 편집되어 있습니다. 응용 프로그램은 설치없이 휴대용입니다.
UnderAutomation.Staubli.Showcase.Forms.exe (139 MB)다운로드하면 일반적인 사용 조건을 수락합니다.
일반 이용약관 보기견적 요청 및 주문
물가
라이브러리는 무료로 다운로드 할 수 있으며 30 일 동안 테스트 할 수 있습니다. 이 기간이 지나면 시험 기간을 연장하거나 가장 적합한 라이센스를 구입하도록 요청할 수 있습니다 : 사이트 (가로 된 바이너리 전용) 또는 소스 (소스 코드). 구매 후 1 년의 유지 보수 기간이있어 지원 및 업데이트 가능성에 우선적으로 액세스 할 수 있습니다. 사용할 라이센스를 구매하면 로봇 브랜드와 연결되어 있으며 고객에게 재분배하는 로봇, 개발자 또는 소프트웨어의 수에 관계없이 반복 비용없이 영원히 사용할 수 있습니다. 유통 업체이고 고객에게 당사 제품 중 하나를 제공하려면 특별 조건과 가격에 대해 문의하십시오.
표준 사이트 라이센스
$350평생 동안$210대학용 (40% 할인)지금 구매산업 환경에 맞게 설계되어 평생 모든 기능에 대한 액세스를 제공합니다.1년 유지 관리 포함(업데이트 액세스)지원이 우선시되지 않고 유지 관리 기간이 1년이라는 점을 제외하면 Pro 라이선스와 조건이 동일합니다.내부 소스가 없습니다. 난독화된 DLL만 제공됩니다.화상회의 지원은 없습니다(이메일을 통해서만 가능).가장 인기있는프로 라이선스
$700평생 동안$1060$420대학용 (40% 할인)지금 구매우선적인 지원과 장기적인 유지 관리가 필요한 중요한 생산 환경에 적합합니다.3년 유지 관리 포함(업데이트 액세스), 해당 기간 동안 갱신 주문 없음(서류 작업 없음)완전하고 영구적 인 SDK : 반복 구독이 필요하지 않으며 라이센스는 영원히 귀하의 것이며 로봇 브랜드의 모든 프로그래밍 언어로 작동합니다.명시된 우편 주소에서 라이센스를 보유한 조직에서만 사용할 수 있습니다. 모든 팀 개발자는 개발 기계의 수에 관계없이 동일한 라이센스를 공유합니다.SDK를 사용하여 개발 된 모든 응용 프로그램은 연결 로봇 수에 관계없이 추가 비용없이 무제한 수의 고객에게 전달할 수 있습니다.라이센스는 기능을 잠금 해제하는 코드에서 호출하는 일종의 암호입니다. 설치할 추가 소프트웨어가 없습니다. USB 키가 없습니다.우선 지원(평균 24시간 미만)원격 지원(이메일 및 최대 2시간 화상 회의)내부 소스가 없습니다. 난독화된 DLL만 제공됩니다.언제든지 Source로 업그레이드(차액 지불)소스 코드 라이선스
$1400평생 동안$840대학용 (40% 할인)지금 구매완전한 기술 주권, 심층적인 맞춤화, 완전한 독립성을 보장합니다.Pro 라이센스와 동일한 조건C#로 라이브러리의 완전한 내부 코드수년에 걸쳐 개발된 수천 줄의 코드가 포함된 Visual Studio 솔루션이 소스 코드를 수정하여 일반 이용 약관에 정의된 제한 내에서 애플리케이션에서 사용할 수 있습니다.전체 소스 코드 접근과 포함된 컨텍스트 파일(AGENTS.md) 덕분에 AI 코딩 에이전트(Claude, Copilot, Cursor, Codex 등)와 최적으로 연동되어 LLM이 SDK 내부 구조를 정확히 파악할 수 있습니다

