
Staubli SDKControle los robots Stäubli desde su propio software
Cree rápidamente aplicaciones en .NET, Python o LabVIEW que se comuniquen con su robot industrial Staubli. Una biblioteca de software lista para usar: su PC habla con el robot por el cable de red.
Desde 300 € / $350, pago único
 .NET / C#
 Python
1// dotnet add package UnderAutomation.Staubli2using UnderAutomation.Staubli;34var controller = new StaubliController();5controller.Connect("192.168.0.254");67double[] joints = controller.Soap.GetCurrentJointPosition(robot: 0);8var tasks = controller.Soap.GetTasks();9var ios = controller.Soap.GetAllPhysicalIos();
Lo que obtiene
Plug & Play
Conecta tu robot en tan solo unos minutos. No es necesario instalar un administrador de licencias ni una llave USB. Sólo haga referencia a la biblioteca.
No hay complementos para instalar en el robot
Uso de protocolos de red proporcionados como estándar por el controlador de robots.
Prueba de 30 días
Pruébelo gratis durante 30 días, sin compromiso, no se requiere registro
Pagar una vez, use para siempre
Licencia perpetua, no se requiere suscripción, independientemente del número de robots, desarrolladores o software redistribuido
Características del SDK Staubli: SOAP y FTP para CS8 & CS9
Cada función tiene su ejemplo de código. Haga clic en él para ver el código completo.
Mover el robot
Encendido remoto y envío de comandos de movimiento en articulaciones o coordenadas cartesianas.
Frame intermediate = controller.Soap.ForwardKinematics(robot: 0, joints).Position;intermediate.Py += 0.05;controller.Soap.SetPower(true);// Joint move to joint values, in radiansIMoveResult result = controller.Soap.MoveJJ(robot: 0, joints, mdesc);// Joint move to a Cartesian frameresult = controller.Soap.MoveJC(robot: 0, target, mdesc);// Straight line to a Cartesian frameresult = controller.Soap.MoveL(robot: 0, target, mdesc);// Circle through an intermediate frame, to a target frameresult = controller.Soap.MoveC(robot: 0, intermediate, target, mdesc);// The controller accepted the move, or tells why notif (result.ReturnCode != MotionReturnCode.Success)Console.WriteLine($"Move {result.Id} refused: {result.ReturnCode}");controller.Disconnect();}
Aplicaciones de manipulación
Cargar, iniciar, detener, pausar y supervisar la ejecución de tareas.
var controller = new StaubliController();controller.Connect("192.168.0.254");// Path of the project on the disk of the controllerstring project = "Disk://myProject/myProject.pjx";// Load the application in memory, without starting itcontroller.Soap.LoadProject(project);// Start itcontroller.Soap.StartApplication(project);controller.Disconnect();}
Transferencia de archivos
Listar, enviar, descargar y eliminar los archivos del controlador, y enviar una aplicación VAL 3 completa en una sola llamada. Por FTP, o con el archivo .controller de un controlador emulado por Staubli Robotics Suite.
var controller = new StaubliController();controller.Connect(parameters);// The application must not be in memory while its files are replacedcontroller.Soap.StopAndUnloadAll();// Copies C:\MyApps\myApp and its sub-folders to /usr/usrapp/myApp on the controllerstring remoteFolder = controller.File.UploadApplicationToController(@"C:\MyApps\myApp",progress => Console.WriteLine($"{progress:0}%"));// /usr/usrapp/myApp/myApp.pjx is Disk://myApp/myApp.pjx for the SOAP methodscontroller.Soap.LoadProject("Disk://myApp/myApp.pjx");controller.Soap.StartApplication("Disk://myApp/myApp.pjx");controller.Disconnect();}
Posición y cinemática
Leer las articulaciones y la posición cartesiana del robot, y calcular la cinemática directa e inversa en el controlador.
var controller = new StaubliController();controller.Connect("192.168.0.254");// Joint values in radians, here the current onesdouble[] joints = controller.Soap.GetCurrentJointPosition(robot: 0);// The controller computes the flange frame for these jointsIForwardKinematics fk = controller.Soap.ForwardKinematics(robot: 0, joints);// Position of the frame origin, and its orientation as a rotation matrixFrame frame = fk.Position;Console.WriteLine($"P = [{frame.Px}, {frame.Py}, {frame.Pz}]");// Configuration of the arm for this position (shoulder, elbow, wrist)Config config = fk.Config;Console.WriteLine(config);controller.Disconnect();}
Información
Obtenga las características del controlador y los robots que se controlan, incluido el modelo, la versión de software, el estado de la alimentación y mucho más.
var controller = new StaubliController();controller.Connect("192.168.0.254");// The robots driven by the controller. The index in this array// is the robot number that the other methods take.Robot[] robots = controller.Soap.GetRobots();for (int i = 0; i < robots.Length; i++){Robot robot = robots[i];Console.WriteLine($"Robot {i}: {robot.Arm}"); // for example TX2-60Console.WriteLine($" Kinematic: {robot.Kinematic}"); // Anthropomorph6, Scara...Console.WriteLine($" Mount type: {robot.MountType}"); // Floor, Ceiling, WallConsole.WriteLine($" Tuning: {robot.Tuning}");}controller.Disconnect();}
Entradas / Salidas
Listar, leer y escribir entradas y salidas del controlador
var controller = new StaubliController();controller.Connect("192.168.0.254");// Names as returned by GetAllPhysicalIosstring[] names = { @"BasicIO-1\%I0", @"BasicIO-1\%Q0" };// One state per name, in the same orderPhysicalIoState[] states = controller.Soap.ReadIos(names);for (int i = 0; i < names.Length; i++){PhysicalIoState state = states[i];// State tells if the name exists on this controllerif (state.State != PhysicalIoEnumState.Defined){Console.WriteLine($"{names[i]}: {state.State}");continue;}Console.WriteLine($"{names[i]} = {state.Value} locked={state.Locked} simulated={state.Simulated}");}controller.Disconnect();}
El SDK en acción
Vídeo y capturas de la aplicación de demostración entregada con el SDK.
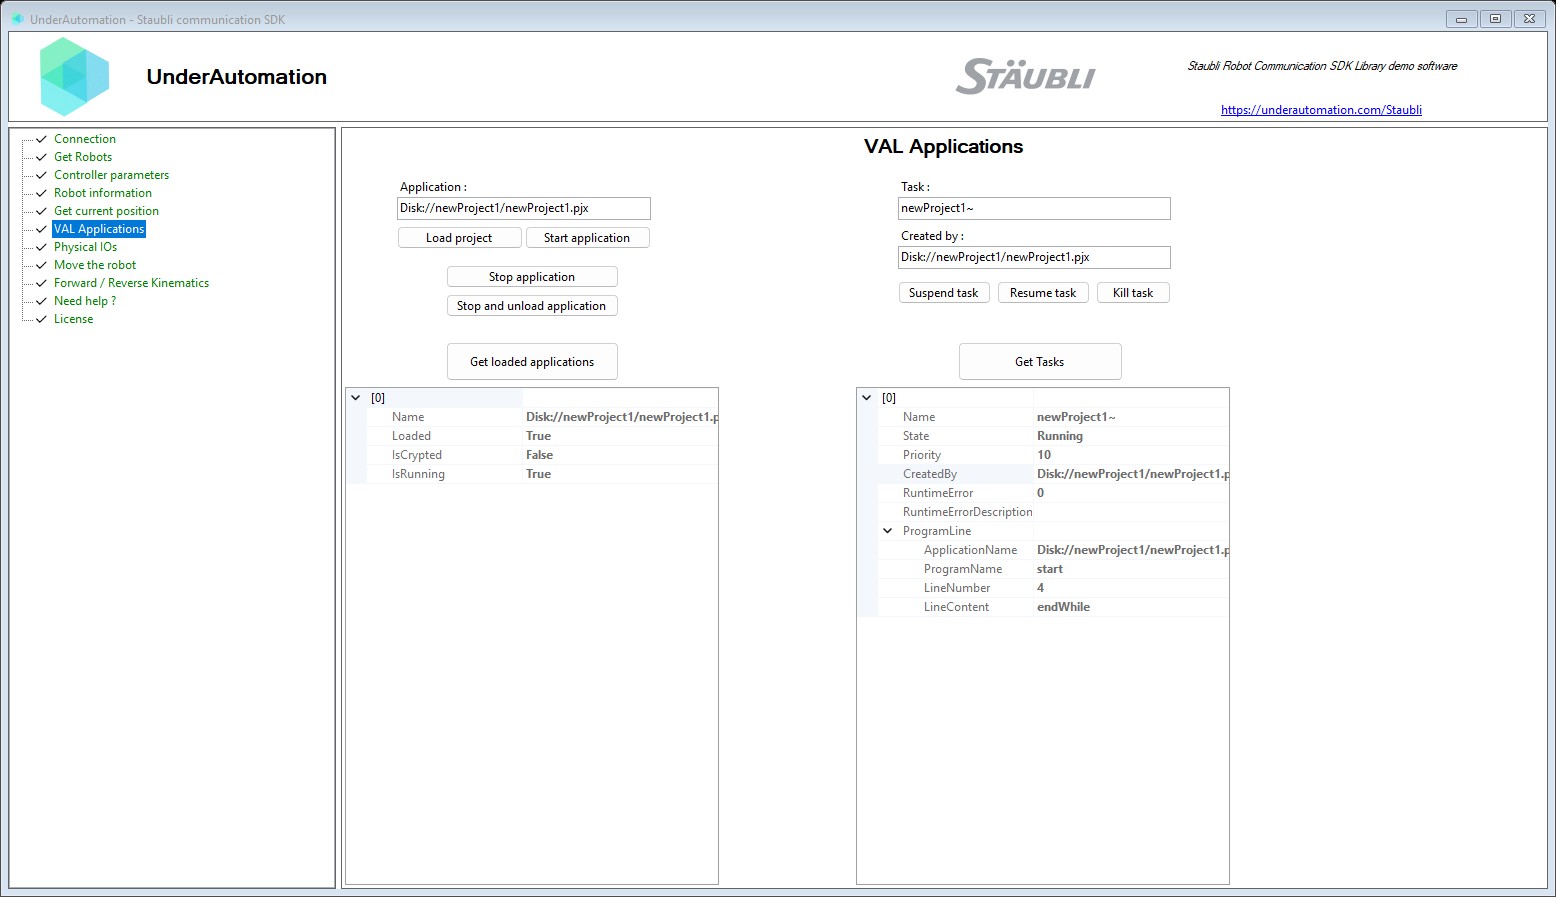
Ejemplo de aplicación de Windows
Sin escribir código: pruebe el SDK en su robot con la aplicación de demostración.
Ejemplos en Github
Las fuentes de ejemplos de uso de este SDK están disponibles en GitHub
Ejemplo de Python
Ejemplo de operación de este SDK con Python para recuperar la posición cartesiana de un robot.
Instálelo con un comando
Elija su lenguaje. La prueba de 30 días empieza con el primer uso, sin registro.
.NET
Paquete NuGet para C# y VB.NET, de .NET Framework al último .NET.
dotnet add package UnderAutomation.StaubliPython
Paquete Python en PyPI, para Windows, Linux y macOS.
pip install UnderAutomation.StaubliAgentes IA
Skill para agentes de código IA (Claude Code, Cursor, Copilot...): su asistente conoce la API del SDK.
npx skills add underautomation/skills --skill underautomation-staubli-csharpExplorar la documentación
La documentación le permite comenzar a desarrollar rápidamente con la biblioteca. La misma funcionalidad está disponible en todos los idiomas compatibles.

Explorar la documentación
La documentación le permite comenzar a desarrollar rápidamente con la biblioteca. La misma funcionalidad está disponible en todos los idiomas compatibles.
Introducción a .NET
Codifique su aplicación en C# o VB con esta librería 100% gestionada, sin dependencias y disponible en NuGet.org en la versión y arquitectura de su elección (x86, x64, ARM, Linux, Windows, MacOS, .NET Framework, .NET Core, UWP, ...)
Empezar con Python
Desarrolle rápidamente un programa en Python que se comunique con su robot utilizando esta biblioteca. Está disponible en PyPI.
Guías y artículos prácticos
Cada artículo explica cómo realizar una tarea, paso a paso, con código que puede copiar.
Get the robot position
Read the position of a Staubli robot from C# or Python: joints, flange or tool position, and which method to choose. Complete program included.
Read and write I/O
Find the I/O names, wait for an input and switch an output of a Staubli CS8 or CS9 controller from C# or Python.
Move the robot from a PC
Power the arm and move a Staubli robot in a straight line from C# or Python, without a VAL 3 program. Which move to choose, and the frequent errors.
Run a VAL 3 program
Load a VAL 3 project from the disk of the controller, start it, check its tasks and stop it, from C# or Python.
Monitor the state of the robot
Poll the applications and the VAL 3 tasks of a Staubli controller, print each change of state and each runtime error.
Precios
Las bibliotecas se pueden descargar de forma gratuita y se pueden probar durante 30 días. Después de este período, puede solicitarnos que extendamos el período de prueba o que compren la licencia que mejor se adapte a usted: Sitio (solo binario oscurecido) o fuente (código fuente). Después de comprar, tiene un período de mantenimiento de un año, lo que le brinda acceso prioritario al soporte y la posibilidad de actualizar. Cuando compra una licencia para usar, está vinculada a una marca de robot, puede usarla para siempre, sin una tarifa recurrente, independientemente de la cantidad de robot, desarrollador o software que redistribuya a sus clientes. Si usted es un distribuidor y desea ofrecer a sus clientes uno de nuestros productos, contáctenos para discutir condiciones y precios especiales.
Licencia Sitio Estándar
•
Licencia Pro
•
Licencia de código fuente
•
Preguntas frecuentes
Las bibliotecas en GitHub
Cada paquete se publica en GitHub con su registro de cambios.
¡Empiece ahora!
Empiece hoy la prueba de 30 días, o solicite un presupuesto.