
Yaskawa SDKControle los robots Yaskawa desde su propio software
Cree rápidamente aplicaciones en .NET, Python o LabVIEW que se comuniquen con su robot industrial Motoman Yaskawa. Una biblioteca de software lista para usar: su PC habla con el robot por el cable de red.
Desde 750 € / $900, pago único
 .NET / C#
 Python
 LabVIEW
 Matlab
1// dotnet add package UnderAutomation.Yaskawa2using UnderAutomation.Yaskawa;34var robot = new YaskawaRobot();5robot.Connect("192.168.0.1");67var position = robot.HighSpeedEServer.GetRobotCartesianPosition();8robot.HighSpeedEServer.SelectJob("WELD01", 0);9robot.HighSpeedEServer.StartJob();
Lo que obtiene
Plug & Play
Conecta tu robot en tan solo unos minutos. No es necesario instalar un administrador de licencias ni una llave USB. Sólo haga referencia a la biblioteca.
No hay complementos para instalar en el robot
Uso de protocolos de red proporcionados como estándar por el controlador de robots.
Prueba de 30 días
Pruébelo gratis durante 30 días, sin compromiso, no se requiere registro
Pagar una vez, use para siempre
Licencia perpetua, no se requiere suscripción, independientemente del número de robots, desarrolladores o software redistribuido
Funciones del SDK Yaskawa: HSES, Ethernet Server, FTP y cinemática
Cada función tiene su ejemplo de código. Haga clic en él para ver el código completo.
Mover el robot
La biblioteca permite el envío de comandos de movimientos cartesianos y conjuntos, y le permite recuperar la posición actual, la pareja de motores y el error de posicionamiento.
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// The servo must be on, the controller in remote moderobot.HighSpeedEServer.SetServo(true);// Linear move to an absolute position of the robot frame, at 50 mm/srobot.HighSpeedEServer.MoveCartesian(x: 850, y: 0, z: 400, // mmrx: 180, ry: 0, rz: 0, // degreesPositionCommandClassification.Cartesian_MM_S,speed: 50,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.StraightAbsolute);// Joint interpolated move to the same target, at 10 % of the maximum speedrobot.HighSpeedEServer.MoveCartesian(850, 0, 400, 180, 0, 0,PositionCommandClassification.LinkPercent,speed: 10,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.LinkAbsolute);robot.Disconnect();}
Ejecutar programas de robots
El SDK le permite enviar programas al controlador y iniciarlos de forma remota. Entonces es posible seguir el progreso de la ejecución, así como el estado de alarma.
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// Select the job by its name, without the .JBI extension, at line 0robot.HighSpeedEServer.SelectJob("WELD01", 0);// Starting needs the play mode, the remote mode and the servo onrobot.HighSpeedEServer.SetServo(true);robot.HighSpeedEServer.StartJob();robot.Disconnect();}
Lectura y escritura de datos
Su aplicación puede leer y escribir los registros de todos los tipos en el robot (IO, variables de posición, variable de byte, ...)
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// B000 to B003: byte variables (0 to 255)byte[] b = robot.HighSpeedEServer.ReadByte(0, 4).Value;robot.HighSpeedEServer.WriteByte(0, new byte[] { 1, 2, 3, 4 });// I010 and I011: integer variables (16 bits)short[] i = robot.HighSpeedEServer.ReadInteger(10, 2).Value;robot.HighSpeedEServer.WriteInteger(10, new short[] { -100, 200 });// D000: double integer variable (32 bits)int[] d = robot.HighSpeedEServer.ReadDoubleInteger(0, 1).Value;robot.HighSpeedEServer.WriteDoubleInteger(0, new[] { 100000 });// R005 to R007: real variables (32 bit floating point)float[] r = robot.HighSpeedEServer.ReadReal(5, 3).Value;robot.HighSpeedEServer.WriteReal(5, new[] { 1.5f, -2.25f, 3f });robot.Disconnect();}
Transferencia de archivos
Descargue, envíe y borre los jobs y los archivos de datos por FTP, HTTP o el High Speed Ethernet Server, y descargue la copia de seguridad CMOS.
var robot = new YaskawaRobot();robot.Connect(parameters);// Text of a file: the folder is deduced from the extensionstring job = robot.Ftp.GetFile("TEST.JBI");// Bytes of a file, with its full pathbyte[] variables = robot.Ftp.DownloadFile("/DAT/VAR.DAT");// To a file of the PCrobot.Ftp.DownloadFileToLocal("/PRM/ALL.PRM", @"C:\Backup\ALL.PRM");// Several files into a folder of the PC: returns the local pathsstring[] saved = robot.Ftp.DownloadFilesToLocal(new[] { "/JOB/TEST.JBI", "/DAT/VAR.DAT" }, @"C:\Backup");robot.Disconnect();}
Ethernet Server por TCP
Lea el estado, las alarmas con su texto, las posiciones en cualquier sistema de coordenadas y la temperatura de los encoders. Inicie un job y espere su fin en una llamada.
var robot = new YaskawaRobot();robot.Connect(parameters);// Play mode, remote mode, no alarmrobot.EServer.SelectJob("PICK", 0); // job and linerobot.EServer.SetServo(true);robot.EServer.StartJob();// Blocks until the job ends, or 60 sbool completed = robot.EServer.WaitForJobCompletion(60);Console.WriteLine(completed ? "Job completed" : "Job stopped or timeout");robot.Disconnect();}
Cinemática sin conexión
Cinemática directa e inversa de 169 brazos y cobots Yaskawa, en el PC: hasta 8 o 16 soluciones articulares por posición, parámetros DH leídos de ALL.PRM.
static void Main(){DhParameters dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.GP7);// Flange position in the robot frame: mm and degreesvar target = new CartesianPosition(400, 100, 300, 180, 0, 0);// Every joint solution, angles in (-180, 180]. Empty if the position cannot be reached.JointsAngles[] solutions = KinematicsUtils.InverseKinematics(target, dh);foreach (JointsAngles solution in solutions)Console.WriteLine(solution); // S=..., L=..., U=..., R=..., B=..., T=...}}
El SDK en acción
Vídeo y capturas de la aplicación de demostración entregada con el SDK.
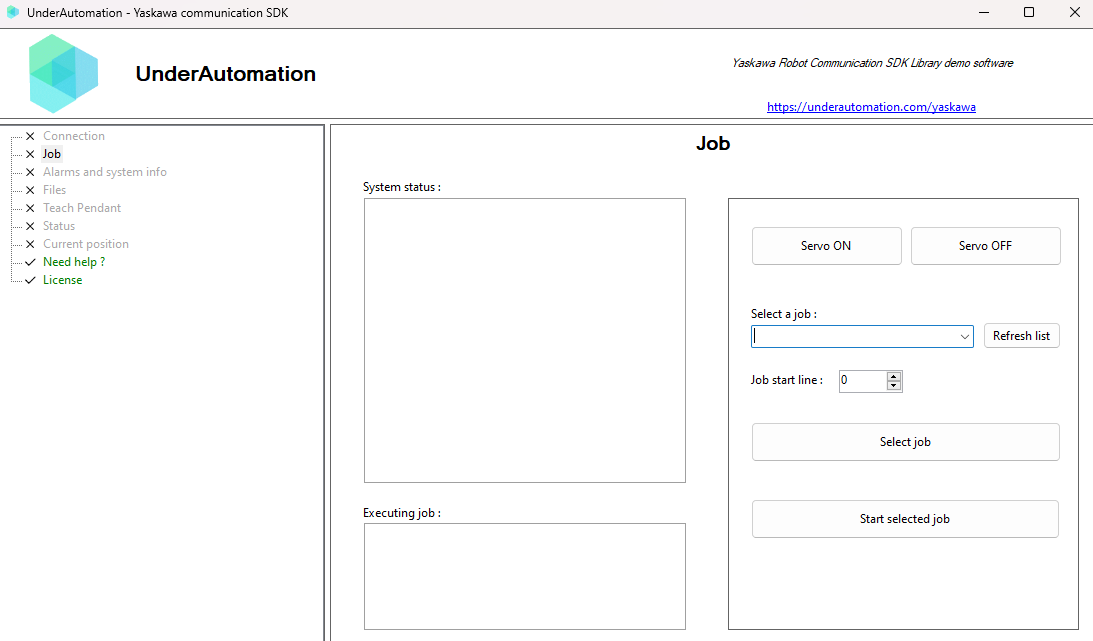
Ejemplo de aplicación de Windows
Sin escribir código: pruebe el SDK en su robot con la aplicación de demostración.
Ejemplos en Github
Las fuentes de ejemplos de uso de este SDK están disponibles en GitHub
Ejemplo de Python
Ejemplo de operación de este SDK con Python para recuperar la posición cartesiana de un robot.
Ejemplo de labview
Ejemplo de VI que permite probar la mayoría de las funciones de este SDK.
Instálelo con un comando
Elija su lenguaje. La prueba de 30 días empieza con el primer uso, sin registro.
.NET
Paquete NuGet para C# y VB.NET, de .NET Framework al último .NET.
dotnet add package UnderAutomation.YaskawaPython
Paquete Python en PyPI, para Windows, Linux y macOS.
pip install UnderAutomation.YaskawaLabVIEW
Biblioteca LabVIEW (.lvlib) y su proyecto de ejemplo, en GitHub.
git clone https://github.com/underautomation/Yaskawa.vi.gitAgentes IA
Skill para agentes de código IA (Claude Code, Cursor, Copilot...): su asistente conoce la API del SDK.
npx skills add underautomation/skills --skill underautomation-yaskawa-csharpExplorar la documentación
La documentación le permite comenzar a desarrollar rápidamente con la biblioteca. La misma funcionalidad está disponible en todos los idiomas compatibles.

Explorar la documentación
La documentación le permite comenzar a desarrollar rápidamente con la biblioteca. La misma funcionalidad está disponible en todos los idiomas compatibles.
Introducción a .NET
Codifique su aplicación en C# o VB con esta librería 100% gestionada, sin dependencias y disponible en NuGet.org en la versión y arquitectura de su elección (x86, x64, ARM, Linux, Windows, MacOS, .NET Framework, .NET Core, UWP, ...)
Empezar con Python
Desarrolle rápidamente un programa en Python que se comunique con su robot utilizando esta biblioteca. Está disponible en PyPI.
Introducción a LabVIEW
Equipa tus VIs de LabVIEW con comunicación con tu robot.
Introducción a Matlab
Permita que sus scripts de Matlab manejen su robot.
Guías y artículos prácticos
Cada artículo explica cómo realizar una tarea, paso a paso, con código que puede copiar.
Get the robot position
Read the position of a Yaskawa robot from C# or Python: Cartesian position or joint pulses, which method to choose, and a polling loop. Complete program included.
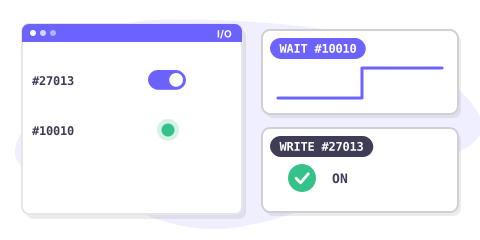
Read and write I/O
Switch a network input and wait for an output of a Yaskawa controller from C# or Python, with the signal numbers, groups and bits explained.
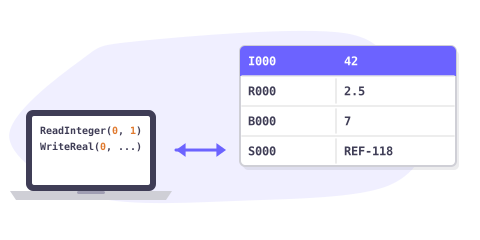
Read and write variables
Exchange data with a Yaskawa job from C# or Python: integer, real, byte and string variables, which type to choose, and the frequent errors.
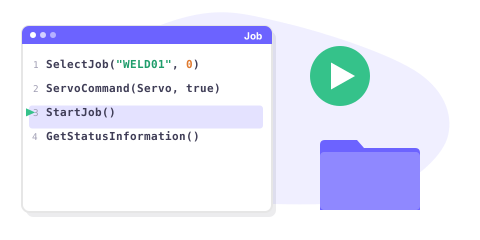
Run a job
Select a job of a Yaskawa controller, switch the servo on, start it and wait for its end from C# or Python. Settings of the controller and frequent errors.
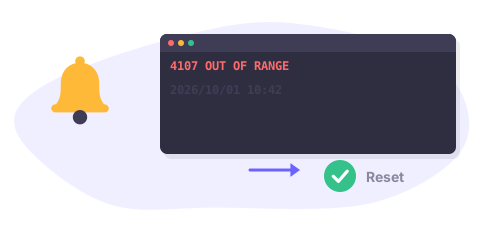
Read and reset alarms
Detect an alarm of a Yaskawa controller, read its code and text, reset it and check the result, from C# or Python.
Transfer files and backups
Back up every job of a Yaskawa controller, send a job written on the PC and download the CMOS backup, from C# or Python.
Monitor the state of the robot
Poll the mode, the servo, the hold, the alarms and the job of a Yaskawa controller, and print each change of state.
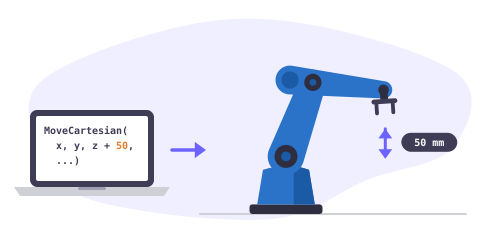
Move the robot from a PC
Switch the servo on and move a Yaskawa robot in a straight line from C# or Python, without a job. Which move to choose, how to wait for the end, and the frequent errors.
Precios
Las bibliotecas se pueden descargar de forma gratuita y se pueden probar durante 30 días. Después de este período, puede solicitarnos que extendamos el período de prueba o que compren la licencia que mejor se adapte a usted: Sitio (solo binario oscurecido) o fuente (código fuente). Después de comprar, tiene un período de mantenimiento de un año, lo que le brinda acceso prioritario al soporte y la posibilidad de actualizar. Cuando compra una licencia para usar, está vinculada a una marca de robot, puede usarla para siempre, sin una tarifa recurrente, independientemente de la cantidad de robot, desarrollador o software que redistribuya a sus clientes. Si usted es un distribuidor y desea ofrecer a sus clientes uno de nuestros productos, contáctenos para discutir condiciones y precios especiales.
Licencia Sitio Estándar
•
Licencia Pro
•
Licencia de código fuente
•
Preguntas frecuentes
Las bibliotecas en GitHub
Cada paquete se publica en GitHub con su registro de cambios.
Últimas versiones
Yaskawa.NET
Última versión
¡Empiece ahora!
Empiece hoy la prueba de 30 días, o solicite un presupuesto.