Yaskawa SDK

Erstellen Sie schnell Anwendungen in .NET, Python oder LabVIEW, die mit Ihrem Motoman-Yaskawa-Industrieroboter kommunizieren.
.NET
Python
LabVIEW
Plug & Play
Verbinden Sie Ihren Roboter in nur wenigen Minuten. Kein zu installierender Lizenzmanager, kein USB-Stick. Verweisen Sie nur auf die Bibliothek.
Keine Plugins für den Roboter zu installieren
Verwendung von Netzwerkprotokollen, die vom Robotercontroller als Standard bereitgestellt werden.
Motoplus ROS
30-tägige Testversion
Versuchen Sie es 30 Tage lang kostenlos, keine Verpflichtung, keine Registrierung erforderlich
Einmal bezahlen, für immer benutzen
Unbefristete Lizenz, kein Abonnement erforderlich, unabhängig von der Anzahl der Roboter, Entwickler oder weiterverteilten Software
Funktionen des Yaskawa SDK: HSES, Ethernet Server, FTP und Kinematik
Bewegen Sie den Roboter
Die Bibliothek ermöglicht das Senden von kartesischen und gemeinsamen Bewegungsbefehlen und ermöglicht es Ihnen, die aktuelle Position, das Paar der Motoren und den Positionierungsfehler wiederherzustellen.var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// The servo must be on, the controller in remote moderobot.HighSpeedEServer.SetServo(true);// Linear move to an absolute position of the robot frame, at 50 mm/srobot.HighSpeedEServer.MoveCartesian(x: 850, y: 0, z: 400, // mmrx: 180, ry: 0, rz: 0, // degreesPositionCommandClassification.Cartesian_MM_S,speed: 50,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.StraightAbsolute);// Joint interpolated move to the same target, at 10 % of the maximum speedrobot.HighSpeedEServer.MoveCartesian(850, 0, 400, 180, 0, 0,PositionCommandClassification.LinkPercent,speed: 10,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.LinkAbsolute);robot.Disconnect();}Click to see the full codeRoboterprogramme ausführen
Mit dem SDK können Sie Programme an den Controller senden und aus der Ferne starten. Es ist dann möglich, den Fortschritt der Ausführung sowie dem Alarmzustand zu befolgen.var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// Select the job by its name, without the .JBI extension, at line 0robot.HighSpeedEServer.SelectJob("WELD01", 0);// Starting needs the play mode, the remote mode and the servo onrobot.HighSpeedEServer.SetServo(true);robot.HighSpeedEServer.StartJob();robot.Disconnect();}Click to see the full codeDaten lesen und schreiben
Ihre Anwendung kann die Register aller Typen im Roboter lesen und schreiben (IO, Positionsvariablen, Byte -Variable, ...)var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// B000 to B003: byte variables (0 to 255)byte[] b = robot.HighSpeedEServer.ReadByte(0, 4).Value;robot.HighSpeedEServer.WriteByte(0, new byte[] { 1, 2, 3, 4 });// I010 and I011: integer variables (16 bits)short[] i = robot.HighSpeedEServer.ReadInteger(10, 2).Value;robot.HighSpeedEServer.WriteInteger(10, new short[] { -100, 200 });// D000: double integer variable (32 bits)int[] d = robot.HighSpeedEServer.ReadDoubleInteger(0, 1).Value;robot.HighSpeedEServer.WriteDoubleInteger(0, new[] { 100000 });// R005 to R007: real variables (32 bit floating point)float[] r = robot.HighSpeedEServer.ReadReal(5, 3).Value;robot.HighSpeedEServer.WriteReal(5, new[] { 1.5f, -2.25f, 3f });robot.Disconnect();}Click to see the full codeDateiübertragung
Jobs und Datendateien über FTP, HTTP oder den High Speed Ethernet Server herunterladen, hochladen und löschen, und das CMOS-Backup herunterladen.var robot = new YaskawaRobot();robot.Connect(parameters);// Text of a file: the folder is deduced from the extensionstring job = robot.Ftp.GetFile("TEST.JBI");// Bytes of a file, with its full pathbyte[] variables = robot.Ftp.DownloadFile("/DAT/VAR.DAT");// To a file of the PCrobot.Ftp.DownloadFileToLocal("/PRM/ALL.PRM", @"C:\Backup\ALL.PRM");// Several files into a folder of the PC: returns the local pathsstring[] saved = robot.Ftp.DownloadFilesToLocal(new[] { "/JOB/TEST.JBI", "/DAT/VAR.DAT" }, @"C:\Backup");robot.Disconnect();}Click to see the full codeEthernet Server über TCP
Status, Alarme mit Text, Positionen in jedem Koordinatensystem und Encodertemperaturen lesen. Einen Job starten und mit einem Aufruf auf sein Ende warten.var robot = new YaskawaRobot();robot.Connect(parameters);// Play mode, remote mode, no alarmrobot.EServer.SelectJob("PICK", 0); // job and linerobot.EServer.SetServo(true);robot.EServer.StartJob();// Blocks until the job ends, or 60 sbool completed = robot.EServer.WaitForJobCompletion(60);Console.WriteLine(completed ? "Job completed" : "Job stopped or timeout");robot.Disconnect();}Click to see the full codeOffline-Kinematik
Vorwärts- und Rückwärtskinematik von 169 Yaskawa-Robotern und Cobots auf dem PC: bis zu 8 oder 16 Gelenklösungen pro Position, DH-Parameter aus ALL.PRM.static void Main(){DhParameters dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.GP7);// Flange position in the robot frame: mm and degreesvar target = new CartesianPosition(400, 100, 300, 180, 0, 0);// Every joint solution, angles in (-180, 180]. Empty if the position cannot be reached.JointsAngles[] solutions = KinematicsUtils.InverseKinematics(target, dh);foreach (JointsAngles solution in solutions)Console.WriteLine(solution); // S=..., L=..., U=..., R=..., B=..., T=...}}Click to see the full codeDurchsuchen Sie die Dokumentation
Häufige Fragen
Muss etwas auf dem Yaskawa Roboter installiert werden?
Nein. Das SDK nutzt Funktionen der Steuerung: den High Speed Ethernet Server (HSES), den Ethernet Server, den Webserver und den FTP-Server. Es wird keine MotoPlus-Anwendung installiert. Einige Funktionen benötigen Parameter am Programmierhandgerät, zum Beispiel den Remote-Modus oder die Erlaubnis zum Überschreiben von Dateien. Die Dokumentation listet sie auf.
Welche Yaskawa Steuerungen werden unterstützt?
Motoman Roboter an den Steuerungen YRC1000 (micro), MOTOMAN NEXT, DX100 / DX200, FS100 und ERC / XRC / MRC.
Welche Protokolle nutzt das SDK?
Vier Protokolle der Steuerung: den High Speed Ethernet Server über UDP (Status, Positionen, Bewegung, Jobs, Variablen, E/A, Dateien), den Ethernet Server über TCP (dieselben Funktionen ohne Dateien), den Webserver zum Lesen von Dateien und den FTP-Server zur Dateiübertragung. Jedes Protokoll wird mit einem Flag in ConnectParameters aktiviert.
Kann das SDK die Rückwärtskinematik eines Yaskawa-Roboters berechnen?
Ja, offline, ohne Steuerung. Das SDK berechnet die Vorwärtskinematik und alle Lösungen der Rückwärtskinematik (bis zu 8, oder 16 für die HC10-Cobots) von 169 Motoman-Modellen. Die Geometrie stammt aus dem Katalog des SDK oder aus der Datei ALL.PRM der Steuerung.
Was kostet das Yaskawa SDK?
Die Lizenz ist unbefristet, ohne Abonnement. Standard: 750 EUR / 900 USD. Pro: 1100 EUR / 1300 USD. Source: 2200 EUR / 2600 USD. Sie gilt für eine Organisation an einer Adresse, mit beliebig vielen Entwicklern, Robotern und ausgelieferten Anwendungen. Updates sind bei Standard 1 Jahr und bei Pro und Source 3 Jahre enthalten. Hochschulen erhalten 40 % Rabatt.
Kann ich das SDK vor dem Kauf testen?
Ja. Alle Funktionen laufen 30 Tage ab der ersten Nutzung, ohne Registrierung. Die Testphase kann auf Anfrage verlängert werden. Mit der Windows-Demoanwendung testen Sie das SDK an Ihrem Roboter, ohne Code zu schreiben.
Funktioniert das SDK unter Linux und macOS?
Ja. Die Bibliothek ist für .NET Standard 2.0 und 2.1 kompiliert, die unter Windows, Linux und macOS laufen, auf x64 und ARM. Für Python unter Linux oder macOS installieren Sie die .NET-Runtime und führen export PYTHONNET_RUNTIME=coreclr aus, bevor Sie Python starten.
Kann ich das SDK mit Python verwenden?
Ja. pip install UnderAutomation.Yaskawa installiert das Paket und pythonnet, das die .NET-Bibliothek in den Python-Prozess lädt. Unterstützt werden Python 3.7 bis 3.13. Die API ist dieselbe wie in .NET, mit Python-Namen.
Gibt es eine LabVIEW-Version?
Ja. Die LabVIEW-Bibliothek (.lvlib) und ihr Beispielprojekt liegen auf GitHub im Repository Yaskawa.vi. Sie verwenden dieselbe .NET-Assembly wie die anderen Sprachen.
Kann ich den Quellcode bekommen?
Ja, mit der Source-Lizenz: der vollständige C#-Code der Bibliothek und ihre Visual-Studio-Projektmappe. Sie dürfen ihn ändern und in Ihren Anwendungen verwenden, im Rahmen der Lizenzbedingungen (EULA). Die Standard- und Pro-Lizenzen enthalten nur die obfuskierte DLL.
Herunterladen und testen
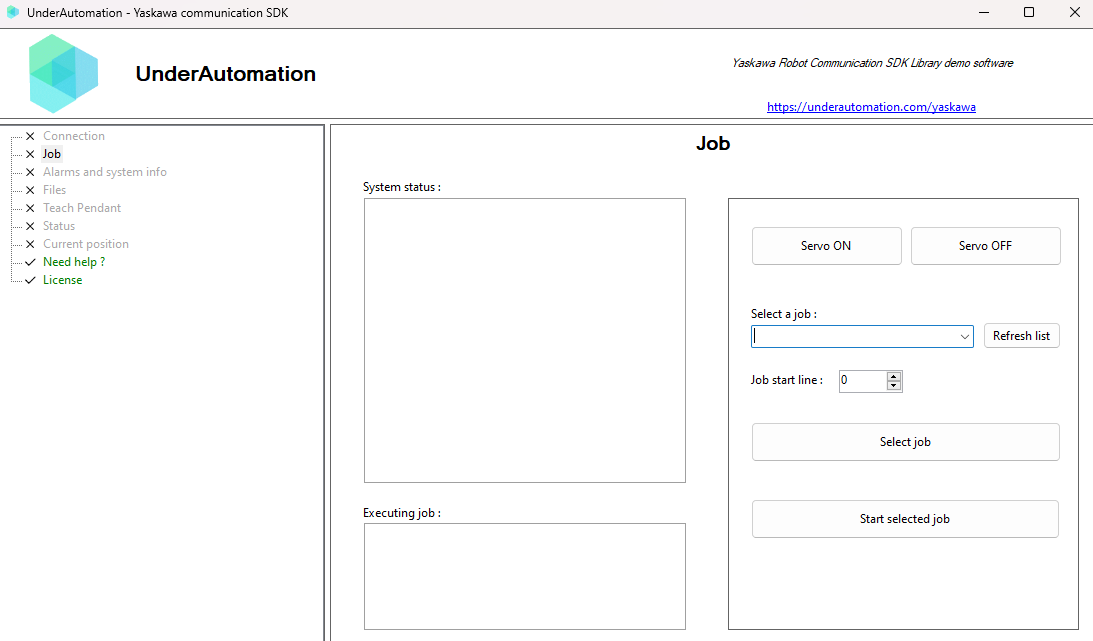 Beispiel für Windows -Anwendungen
Ermöglicht Ihnen, alle Funktionen des SDK mit einer einfachen Schnittstelle zu testen. Das Beispiel wird in "Selbstgebiet" und "Einzeldatei" mit .NET 8 kompiliert. Die Anwendung ist ohne Installation tragbar.
UnderAutomation.Yaskawa.Showcase.Forms.exe (132 MB)Durch das Herunterladen akzeptieren Sie die allgemeinen Nutzungsbedingungen:
Siehe Bedingungen und KonditionenFordern Sie ein Angebot und eine Bestellung an
Preise
Bibliotheken können kostenlos heruntergeladen und 30 Tage lang getestet werden. Nach diesem Zeitraum können Sie uns bitten, den Testzeitraum zu verlängern oder die Lizenz zu kaufen, die am besten geeignet ist: Website (nur verdeckte binäre) oder Quelle (Quellcode). Nach dem Kauf haben Sie eine einjährige Wartungszeit, mit der Sie vorrangigen Zugriff auf die Unterstützung und die Möglichkeit der Aktualisierung erhalten. Wenn Sie eine Nutzungslizenz kaufen, ist sie mit einer Robotermarke verknüpft, können Sie sie für immer verwenden, ohne wiederkehrende Gebühren, unabhängig von der Anzahl der Roboter, Entwickler oder Software, die Sie Ihren Kunden umverteilen. Wenn Sie ein Händler sind und Ihren Kunden eines unserer Produkte anbieten möchten, kontaktieren Sie uns bitte, um besondere Bedingungen und Preise zu besprechen.
Standard-Site-Lizenz
750€fürs Leben450€für Universitäten (40 % Rabatt)Jetzt kaufenKonzipiert für industrielle Umgebungen und bietet lebenslangen Zugriff auf alle Funktionen.1 Jahr Wartung inklusive (Zugriff auf Updates)Gleiche Bedingungen wie bei der Pro-Lizenz, außer dass der Support nicht priorisiert wird und die Wartung 1 Jahr beträgt.Es gibt keine internen Quellen; Es wird nur die verschleierte DLL bereitgestellt.Keine Unterstützung per Videokonferenz (nur per E-Mail).Am beliebtestenPro-Lizenz
1100€fürs Leben1800€660€für Universitäten (40 % Rabatt)Jetzt kaufenFür kritische Produktionsumgebungen, die vorrangigen Support und längerfristige Wartung erfordern.3 Jahre Wartung inklusive (Zugriff auf Updates), ohne Verlängerungsaufträge während dieser Laufzeit (kein Papierkram)Vollständiges und dauerhaftes SDK: Es ist kein wiederkehrendes Abonnement erforderlich, die Lizenz ist für immer Ihnen und funktioniert in allen Programmiersprachen für eine Robotermarke.Kann nur von der Organisation verwendet werden, die die Lizenz an der angegebenen Postanschrift hält. Alle Teamentwickler teilen die gleiche Lizenz, unabhängig von der Anzahl der Entwicklungsmaschinen.Jede Anwendung, die mit dem SDK entwickelt wurde, kann unbegrenzt an eine unbegrenzte Anzahl Ihrer Kunden ohne zusätzliche Kosten geliefert werden, unabhängig von der Anzahl der Roboter, die eine Verbindung herstellen können.Die Lizenz ist eine Art Passwort, das Sie im Code aufrufen können, der die Funktionalität freischaltet. Keine zusätzliche Software zu installieren. Kein USB -Schlüssel.Prioritärer Support (durchschnittlich <24 Stunden)Fernunterstützung (E-Mail und bis zu 2 Stunden Videokonferenz)Es gibt keine internen Quellen; Es wird nur die verschleierte DLL bereitgestellt.Jederzeit Upgrade auf Source (Zahlung der Differenz)Quellcodelizenz
2200€fürs Leben1320€für Universitäten (40 % Rabatt)Jetzt kaufenFür völlige technische Souveränität, umfassende Individualisierung und völlige Unabhängigkeit.Gleiche Bedingungen wie bei der Pro-LizenzVollständiger interner Code der Bibliothek in C#Visual Studio-Lösung, die Tausende von Codezeilen umfasst, die über mehrere Jahre entwickelt wurdenSie können diesen Quellcode ändern und in Ihrer Anwendung im Rahmen der in den Allgemeinen Nutzungsbedingungen festgelegten Grenzen verwendenFunktioniert optimal mit KI-Coding-Agenten (Claude, Copilot, Cursor, Codex...) dank vollständigem Quellcode-Zugriff und enthaltener Kontextdateien (AGENTS.md), die dem LLM genaues Wissen über die SDK-Interna geben

