
Yaskawa SDKPilotez les robots Yaskawa depuis votre logiciel
Créez rapidement des applications en .NET, Python ou LabVIEW qui communiquent avec votre robot industriel Motoman Yaskawa. Une bibliothèque logicielle prête à l'emploi : votre PC dialogue avec le robot par le câble réseau.
À partir de 750 € / $900, paiement unique
 .NET / C#
 Python
 LabVIEW
 Matlab
1// dotnet add package UnderAutomation.Yaskawa2using UnderAutomation.Yaskawa;34var robot = new YaskawaRobot();5robot.Connect("192.168.0.1");67var position = robot.HighSpeedEServer.GetRobotCartesianPosition();8robot.HighSpeedEServer.SelectJob("WELD01", 0);9robot.HighSpeedEServer.StartJob();
Ce que vous obtenez
Plug & Play
Connectez votre robot en quelques minutes seulement. Pas de gestionnaire de license à installer, pas de clé USB. Référencez seulement la bibliothèque.
Pas de plugins à installer sur le robot
Utilisation des protocoles réseau fournis en standard par le contrôleur de robot.
Essai de 30 jours
Essayez-le gratuitement pendant 30 jours, aucun engagement, aucun enregistrement requis
Payer une fois, utiliser pour toujours
Licence perpétuelle, aucun abonnement requis, quel que soit le nombre de robots, de développeurs ou de logiciels redistribués
Fonctionnalités du SDK Yaskawa : HSES, Ethernet Server, FTP et cinématique
Chaque fonctionnalité a son exemple de code. Cliquez dessus pour voir le code complet.
Déplacer le robot
La bibliothèque permet l'envoi de commandes de mouvements cartésien et en joint, et permet de récupérer la position actuelle, le couple des moteurs et l'erreur de positionnement.
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// The servo must be on, the controller in remote moderobot.HighSpeedEServer.SetServo(true);// Linear move to an absolute position of the robot frame, at 50 mm/srobot.HighSpeedEServer.MoveCartesian(x: 850, y: 0, z: 400, // mmrx: 180, ry: 0, rz: 0, // degreesPositionCommandClassification.Cartesian_MM_S,speed: 50,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.StraightAbsolute);// Joint interpolated move to the same target, at 10 % of the maximum speedrobot.HighSpeedEServer.MoveCartesian(850, 0, 400, 180, 0, 0,PositionCommandClassification.LinkPercent,speed: 10,PositionCommandOperationCoordinate.Robot,commandtype: PositionCommandType.LinkAbsolute);robot.Disconnect();}
Exécuter des programmes robot
Le SDK permet d'envoyer des programmes dans le contrôleur et de les démarrer à distance. Il est ensuite possible de suivre l'avancement de l'exécution ainsi que l'état d'alarme.
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// Select the job by its name, without the .JBI extension, at line 0robot.HighSpeedEServer.SelectJob("WELD01", 0);// Starting needs the play mode, the remote mode and the servo onrobot.HighSpeedEServer.SetServo(true);robot.HighSpeedEServer.StartJob();robot.Disconnect();}
Lecture et écriture de données
Votre application peut lire et écrire les registres de tous les types dans le robot (IO, variables de position, variable Byte, ...)
var robot = new YaskawaRobot();robot.Connect("192.168.0.1");// B000 to B003: byte variables (0 to 255)byte[] b = robot.HighSpeedEServer.ReadByte(0, 4).Value;robot.HighSpeedEServer.WriteByte(0, new byte[] { 1, 2, 3, 4 });// I010 and I011: integer variables (16 bits)short[] i = robot.HighSpeedEServer.ReadInteger(10, 2).Value;robot.HighSpeedEServer.WriteInteger(10, new short[] { -100, 200 });// D000: double integer variable (32 bits)int[] d = robot.HighSpeedEServer.ReadDoubleInteger(0, 1).Value;robot.HighSpeedEServer.WriteDoubleInteger(0, new[] { 100000 });// R005 to R007: real variables (32 bit floating point)float[] r = robot.HighSpeedEServer.ReadReal(5, 3).Value;robot.HighSpeedEServer.WriteReal(5, new[] { 1.5f, -2.25f, 3f });robot.Disconnect();}
Transfert de fichiers
Téléchargez, envoyez et supprimez les jobs et les fichiers de données par FTP, HTTP ou le High Speed Ethernet Server, et récupérez la sauvegarde CMOS.
var robot = new YaskawaRobot();robot.Connect(parameters);// Text of a file: the folder is deduced from the extensionstring job = robot.Ftp.GetFile("TEST.JBI");// Bytes of a file, with its full pathbyte[] variables = robot.Ftp.DownloadFile("/DAT/VAR.DAT");// To a file of the PCrobot.Ftp.DownloadFileToLocal("/PRM/ALL.PRM", @"C:\Backup\ALL.PRM");// Several files into a folder of the PC: returns the local pathsstring[] saved = robot.Ftp.DownloadFilesToLocal(new[] { "/JOB/TEST.JBI", "/DAT/VAR.DAT" }, @"C:\Backup");robot.Disconnect();}
Ethernet Server en TCP
Lisez l'état, les alarmes avec leur texte, les positions dans tout repère et la température des codeurs. Démarrez un job et attendez sa fin en un seul appel.
var robot = new YaskawaRobot();robot.Connect(parameters);// Play mode, remote mode, no alarmrobot.EServer.SelectJob("PICK", 0); // job and linerobot.EServer.SetServo(true);robot.EServer.StartJob();// Blocks until the job ends, or 60 sbool completed = robot.EServer.WaitForJobCompletion(60);Console.WriteLine(completed ? "Job completed" : "Job stopped or timeout");robot.Disconnect();}
Cinématique hors ligne
Cinématique directe et inverse de 169 bras et cobots Yaskawa, sur le PC : jusqu'à 8 ou 16 solutions articulaires par position, paramètres DH lus dans ALL.PRM.
static void Main(){DhParameters dh = DhParameters.FromArmKinematicModel(ArmKinematicModels.GP7);// Flange position in the robot frame: mm and degreesvar target = new CartesianPosition(400, 100, 300, 180, 0, 0);// Every joint solution, angles in (-180, 180]. Empty if the position cannot be reached.JointsAngles[] solutions = KinematicsUtils.InverseKinematics(target, dh);foreach (JointsAngles solution in solutions)Console.WriteLine(solution); // S=..., L=..., U=..., R=..., B=..., T=...}}
Voir le SDK en action
Vidéo et captures de l'application de démonstration livrée avec le SDK.
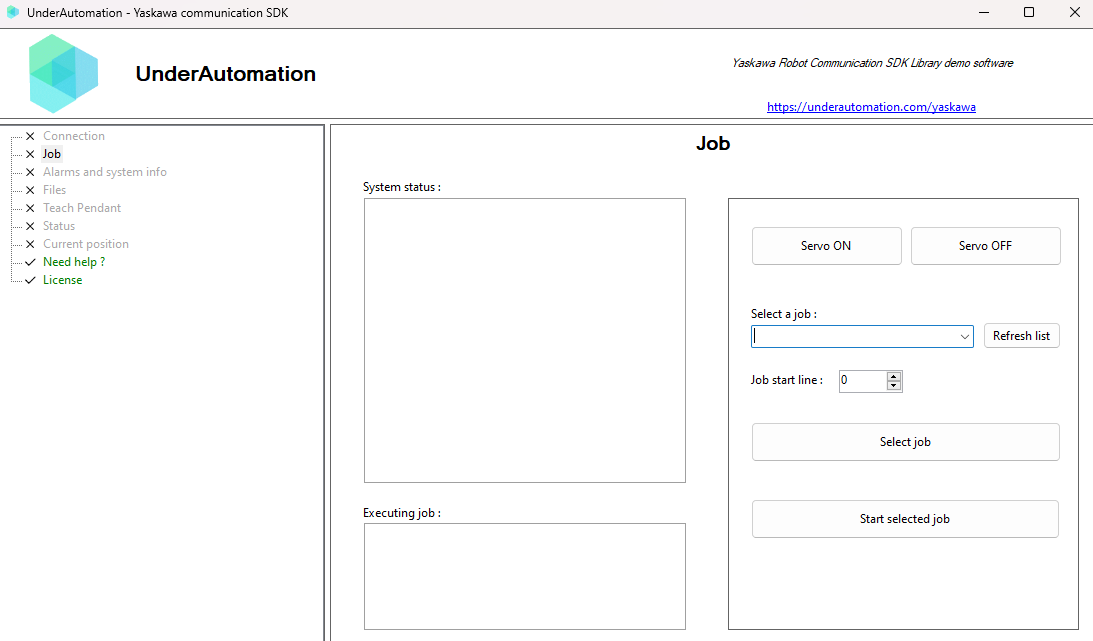
Exemple d'application Windows
Pas de code à écrire : testez le SDK sur votre robot avec l'application de démonstration.
Exemples sur GitHub
Les sources des exemples d'utilisation de ce SDK sont disponibles sur GitHub
Exemple Python
Exemple de fonctionnement de ce SDK avec Python permettant de récupérer la position cartésienne d'un robot.
Exemple LabVIEW
Exemple de VI qui permet de tester la plupart des fonctions de ce SDK.
Installez-le en une commande
Choisissez votre langage. L'essai de 30 jours démarre à la première utilisation, sans inscription.
.NET
Paquet NuGet pour C# et VB.NET, de .NET Framework au dernier .NET.
dotnet add package UnderAutomation.YaskawaPython
Paquet Python sur PyPI, pour Windows, Linux et macOS.
pip install UnderAutomation.YaskawaLabVIEW
Bibliothèque LabVIEW (.lvlib) et son projet d'exemple, sur GitHub.
git clone https://github.com/underautomation/Yaskawa.vi.gitAgents IA
Skill pour les agents de code IA (Claude Code, Cursor, Copilot...) : votre assistant connaît l'API du SDK.
npx skills add underautomation/skills --skill underautomation-yaskawa-csharpParcourir la documentation
La documentation vous permet de commencer rapidement à vous développer avec la bibliothèque. La même fonctionnalité est disponible dans toutes les langues prises en charge.

Parcourir la documentation
La documentation vous permet de commencer rapidement à vous développer avec la bibliothèque. La même fonctionnalité est disponible dans toutes les langues prises en charge.
Commencer avec .NET
Codez votre application en C# ou VB avec cette bibliothèque 100% managée, sans dépendances et disponible sur NuGet.org dans la version et l'architecture de votre choix (x86, x64, ARM, Linux, Windows, MacOS, .NET Framework, .NET Core, UWP, ...)
Commencer avec Python
Développez rapidement un programme en Python qui communique avec votre robot à l'aide de cette bibliothèque. Elle est disponible sur PyPI.
Commencer avec LabVIEW
Equipez vos VIs LabVIEW d'une communication avec votre robot.
Commencer avec Matlab
Permet à vos scripts Matlab *.m de communiquer avec vos cobots.
Guides et articles pratiques
Chaque article explique comment réaliser une tâche, pas à pas, avec du code à copier.
Get the robot position
Read the position of a Yaskawa robot from C# or Python: Cartesian position or joint pulses, which method to choose, and a polling loop. Complete program included.
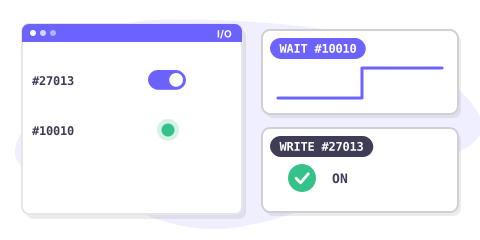
Read and write I/O
Switch a network input and wait for an output of a Yaskawa controller from C# or Python, with the signal numbers, groups and bits explained.
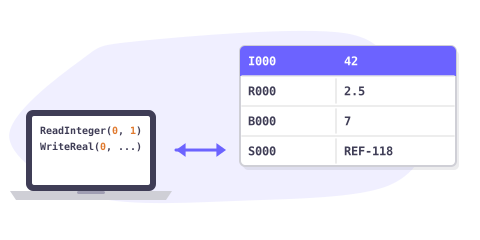
Read and write variables
Exchange data with a Yaskawa job from C# or Python: integer, real, byte and string variables, which type to choose, and the frequent errors.
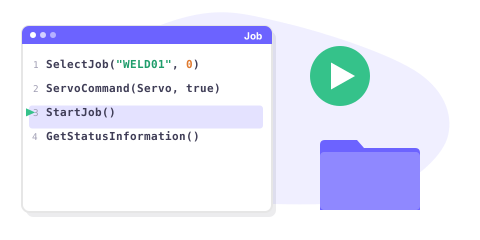
Run a job
Select a job of a Yaskawa controller, switch the servo on, start it and wait for its end from C# or Python. Settings of the controller and frequent errors.
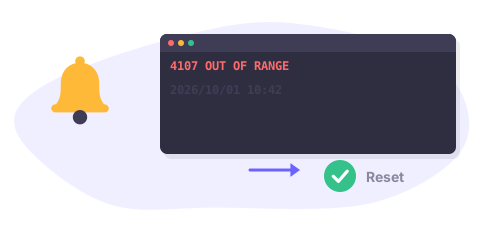
Read and reset alarms
Detect an alarm of a Yaskawa controller, read its code and text, reset it and check the result, from C# or Python.
Transfer files and backups
Back up every job of a Yaskawa controller, send a job written on the PC and download the CMOS backup, from C# or Python.
Monitor the state of the robot
Poll the mode, the servo, the hold, the alarms and the job of a Yaskawa controller, and print each change of state.
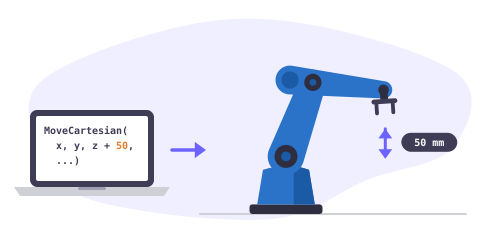
Move the robot from a PC
Switch the servo on and move a Yaskawa robot in a straight line from C# or Python, without a job. Which move to choose, how to wait for the end, and the frequent errors.
Tarifs
Les bibliothèques sont téléchargeables gratuitement et peuvent être testées pendant 30 jours. Passé ce délai, vous pouvez nous demander de prolonger la période d'essai, ou acheter la licence qui vous convient le mieux : site (binaires obscurcis uniquement) ou source (code source). Après l'achat, vous disposez d'une période de maintenance d'un an, vous donnant un accès prioritaire au support et la possibilité de mettre à jour. Lorsque vous achetez une licence d'utilisation, elle est liée à une marque de robot, vous pouvez l'utiliser pour toujours, sans redevance récurrente, quel que soit le nombre de robot, de développeur ou de logiciel que vous redistribuez à vos clients. Si vous êtes un distributeur et souhaitez proposer à vos clients un de nos produits, merci de nous contacter pour discuter des conditions et tarifs spéciaux.
Licence Site Standard
•
Licence Pro
•
Licence Source
•
Questions fréquentes
Les bibliothèques sur GitHub
Chaque paquet est publié sur GitHub avec son journal des modifications.
Dernières versions
Yaskawa.NET
Dernière version
Commencez maintenant !
Démarrez l'essai de 30 jours aujourd'hui, ou demandez un devis.