
TouchUp
开发中现代机器人 IDE, 专为车间现场打造
在 VS Code 中,用工作单元旁的一台笔记本电脑对 Fanuc 和 Yaskawa 机器人进行编程、调试、备份和比较。Universal Robots、ABB 和 Stäubli 随后支持。
发布时只发一封邮件,没有其他。
车间现场的日常
程序在记事本里编辑,行号手工修改。
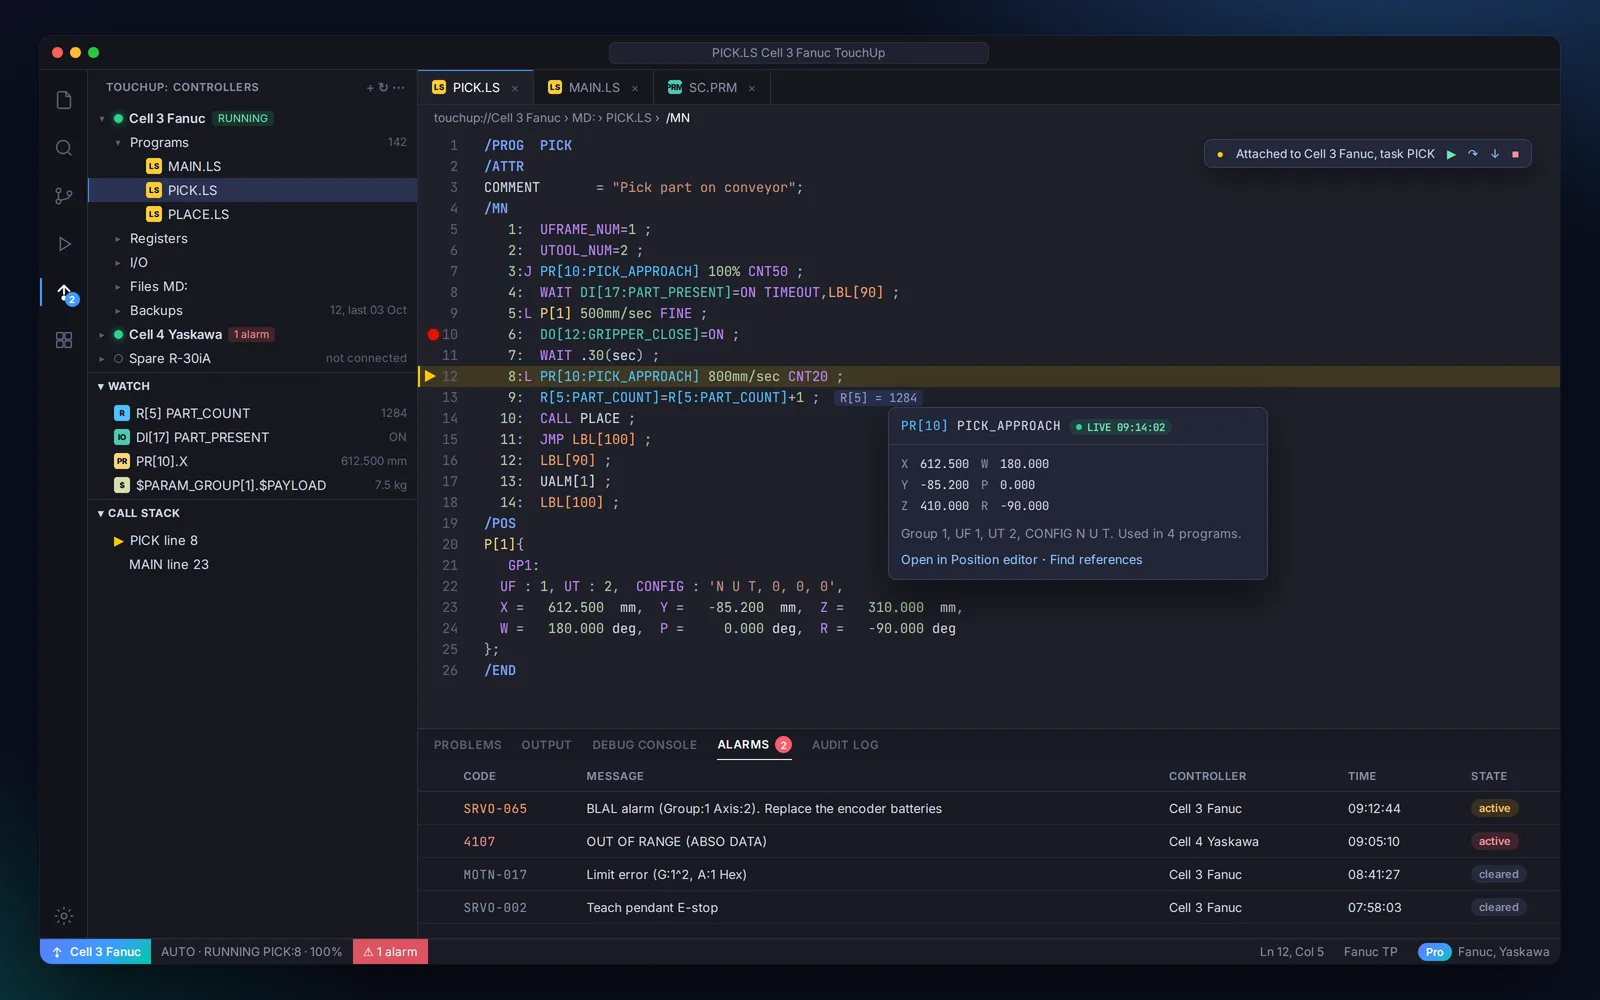
真正的 TP、Karel 和 JBI 编辑器:语法高亮、错误提示、导航、实时值。
备份存在 U 盘上,没人知道改了什么。
一键备份并保留历史,比较时只显示重要内容。
参数文件是没有名称的数字列表。
参数以表格显示,带名称、单位和说明。
控制器只保留最近的报警。
每台机器人都有连续的报警日志。
每个品牌一个厂商工具,按席位和选项付费。
一个工具支持 Fanuc 和 Yaskawa,之后支持 Universal Robots、ABB 和 Stäubli。
机器人所需的一切,尽在一个窗口
连接机器人进行编辑和调试
TP、Karel 和 JBI 的语法高亮、错误提示、跳转到定义和查找引用。
悬停即可查看寄存器或位置的实时值。
在运行中的 Fanuc 程序上设断点并单步执行。
凌晨 3 点,工作单元停了
维护技术员带着笔记本电脑赶到。使用 TouchUp 会这样进行。
连接
输入控制器 IP 地址并连接。无需创建项目。
查看
PLAY、HOLD、一个报警。当前作业和行在编辑器中打开。
比较
与最近的备份比较:昨天有一个位置移动了 12 mm。
提问
助手发现作业在等待一个一直为 OFF 的传感器输入。
恢复生产
清洁传感器后工作单元重新启动。每次写入都有记录。
为让机器人持续运转的人们打造
机器人集成商
在现场为多个品牌编写和调试程序,常常没有网络。
一个工具支持 Fanuc 和 Yaskawa,离线可用,具备真正的编辑和调试能力。
维护技术员
机器人停机时赶到。需要知道原因,以及改了什么。
一分钟内连接:报警、状态以及与最近备份的比较。
生产与工艺工程师
管理一批机器人,需要保存备份和可追溯性。
定时备份、改动提醒,以及每次写入的记录。
工厂 IT 与 OT 安全
审批接入生产网络的工具。
无云端,数据不离开现场,凭据保存在系统钥匙串中。
为车间而生,而非为云端
离线优先
无需网络即可连接、编辑、调试、备份和比较。
数据留在现场
您的 Git,您的 AI 模型。不向任何云端发送数据。
明确的写入
没有您的操作、预览和记录,任何内容都不会写入控制器。
无需创建项目
打开 VS Code,输入 IP 地址,连接。
基于 VS Code
团队可能已经熟悉的编辑器,以及它的扩展。
安全设计
遵循欧盟《网络弹性法案》。
从第一天起支持多品牌
首先同等支持 Fanuc 和 Yaskawa,然后是 UnderAutomation SDK 的其他品牌。
Fanuc
Yaskawa
Universal Robots
ABB
Stäubli
基于 UnderAutomation SDK 构建
TouchUp 通过 UnderAutomation.Robotics 与每台机器人通信。不重写任何协议:这些代码已在生产中使用。
TouchUp
面向车间现场的机器人 IDE您的软件
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
适用于所有品牌的统一 API


