
TouchUp
開発中モダンなロボットIDEを 工場の現場へ
セルの横に置いたノートPCで、VS CodeからFanucとYaskawaのロボットをプログラミング、デバッグ、バックアップ、比較。Universal Robots、ABB、Stäubliも続きます。
リリース時にメールを1通だけお送りします。
工場現場の日常
プログラムはメモ帳で編集し、行番号は手で直している。
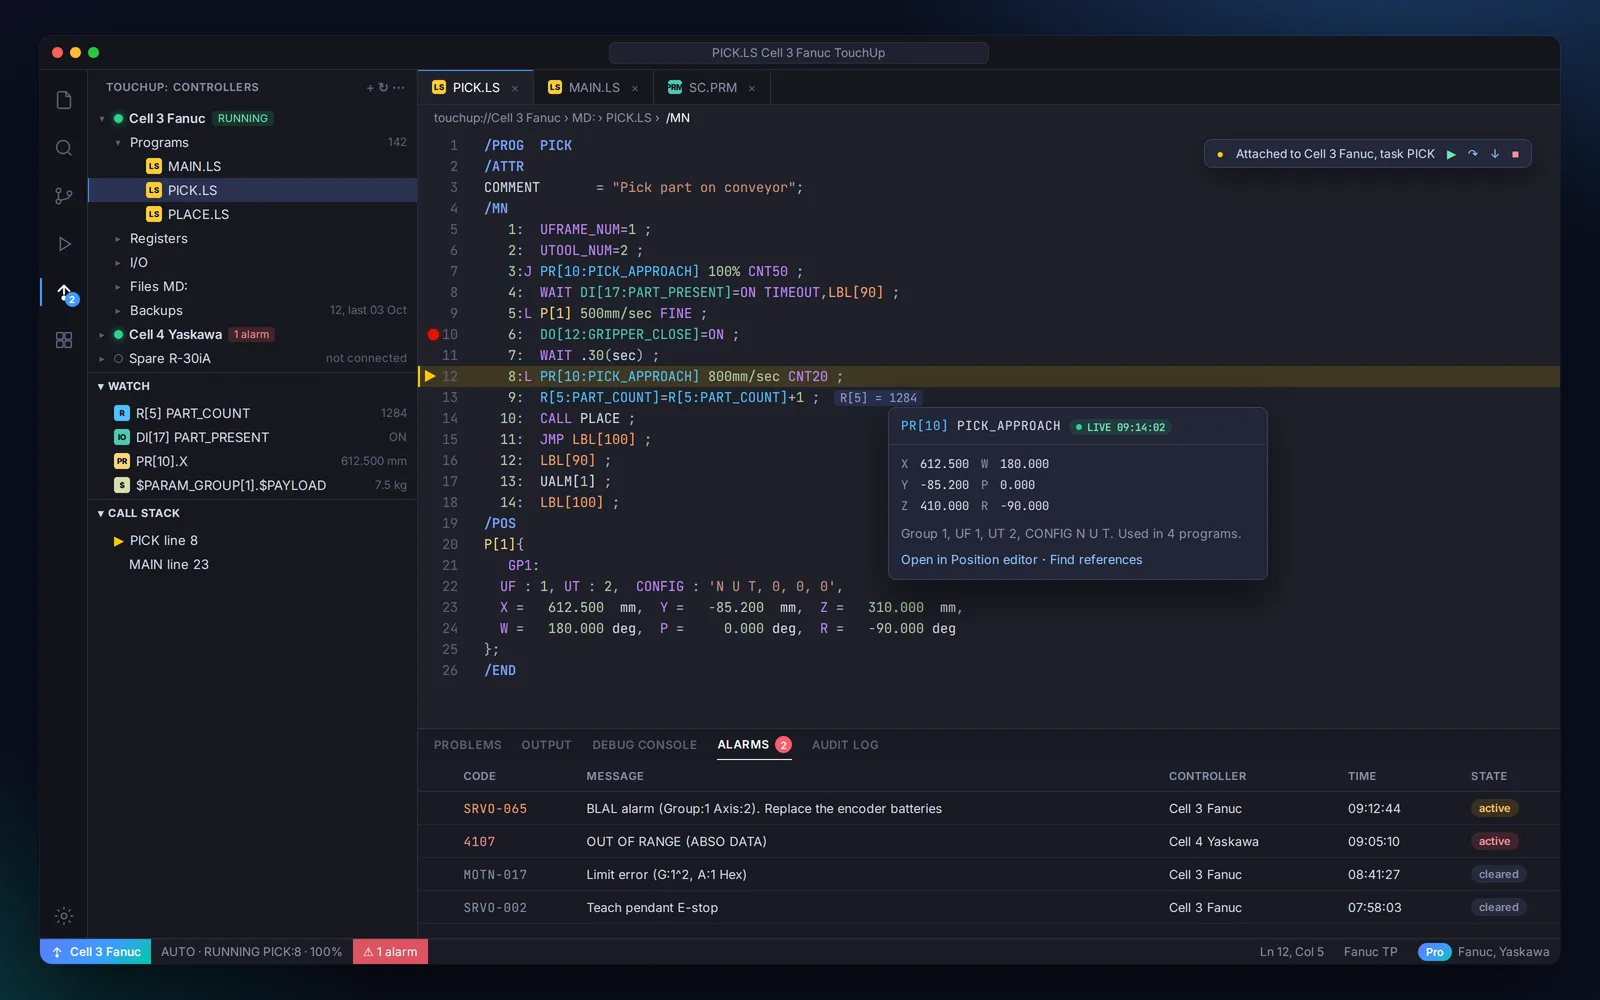
TP、Karel、JBIの本格エディター:色分け、エラー、ナビゲーション、ライブ値。
バックアップはUSBメモリへ。何が変わったか誰にもわからない。
ワンクリックで履歴付きバックアップ。比較は重要な差分だけを表示。
パラメーターファイルは名前のない数字の羅列。
パラメーターを名前、単位、説明付きの表で表示。
コントローラーには直近のアラームしか残らない。
全ロボットの途切れないアラームログ。
メーカーごとに別のツール、シートとオプションごとに課金。
FanucとYaskawa、続いてUniversal Robots、ABB、Stäubliを1つのツールで。
ロボットに必要なすべてを1つのウィンドウに
ロボットにつないで編集・デバッグ
TP、Karel、JBIのハイライト、エラー表示、定義へ移動、参照の検索。
ホバーでレジスタや位置のライブ値を表示。
実行中のFanucプログラムでブレークポイントとステップ実行。
午前3時、セルが止まった
保全担当者がノートPCを持って到着。TouchUpならこう進みます。
接続
コントローラーのIPアドレスで接続。プロジェクト作成は不要。
確認
PLAY、HOLD、アラーム1件。現在のジョブと行がエディターで開きます。
比較
最新バックアップと比較:昨日、ある位置が12 mm動いていた。
質問
アシスタントが、ジョブがOFFのままのセンサー入力を待っていると特定。
生産再開
センサーを清掃し、セルが再始動。すべての書き込みは記録されます。
ロボットを動かし続ける人のために
ロボットインテグレーター
複数メーカーのプログラムを現場で作成・立ち上げ。インターネットがないことも多い。
FanucとYaskawaに1つのツール。オフラインで本格的な編集とデバッグ。
保全技術者
ロボットが止まると駆けつける。原因と変更点を知る必要がある。
1分で接続:アラーム、状態、最新バックアップとの比較。
生産技術エンジニア
ロボット群を管理し、バックアップとトレーサビリティを維持する。
定期バックアップ、変更通知、すべての書き込みの記録。
工場IT・OTセキュリティ
生産ネットワークに触れるツールを承認する。
クラウドなし、データは現場から出ず、認証情報はOSのキーチェーンに。
クラウドではなく、現場のために
オフライン優先
インターネットなしで接続、編集、デバッグ、バックアップ、比較。
データは現場に
お客様のGit、お客様のAIモデル。クラウドには何も送りません。
明示的な書き込み
お客様の操作、プレビュー、記録なしにコントローラーへは何も送りません。
プロジェクト作成不要
VS Codeを開き、IPアドレスを入力して接続。
VS Codeベース
チームがすでに知っているかもしれないエディターと、その拡張機能。
セキュア・バイ・デザイン
EUサイバーレジリエンス法に準拠した設計。
初日からマルチメーカー
まずFanucとYaskawaを同じレベルで。その後UnderAutomation SDKの他のメーカーへ。
Fanuc
Yaskawa
Universal Robots
ABB
Stäubli
UnderAutomation SDKの上に構築
TouchUpはUnderAutomation.Roboticsを通じて各ロボットと通信します。プロトコルを書き直すことはありません。このコードはすでに生産現場で使われています。
TouchUp
工場現場のためのロボットIDEお客様のソフトウェア
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
全メーカー共通のAPI


TouchUpを現場でいち早く
TouchUpは開発中です。メールアドレスをご登録ください。リリース時に1通だけお送りします。
リリース時にメールを1通だけお送りします。