
TouchUp
개발 중현대적인 로봇 IDE, 공장 현장을 위해
셀 옆의 노트북에서 VS Code로 Fanuc과 Yaskawa 로봇을 프로그래밍, 디버깅, 백업, 비교하세요. Universal Robots, ABB, Stäubli가 뒤를 잇습니다.
출시 때 이메일 한 통만 보냅니다.
공장 현장의 일상
프로그램을 메모장에서 편집하고, 줄 번호를 손으로 고칩니다.
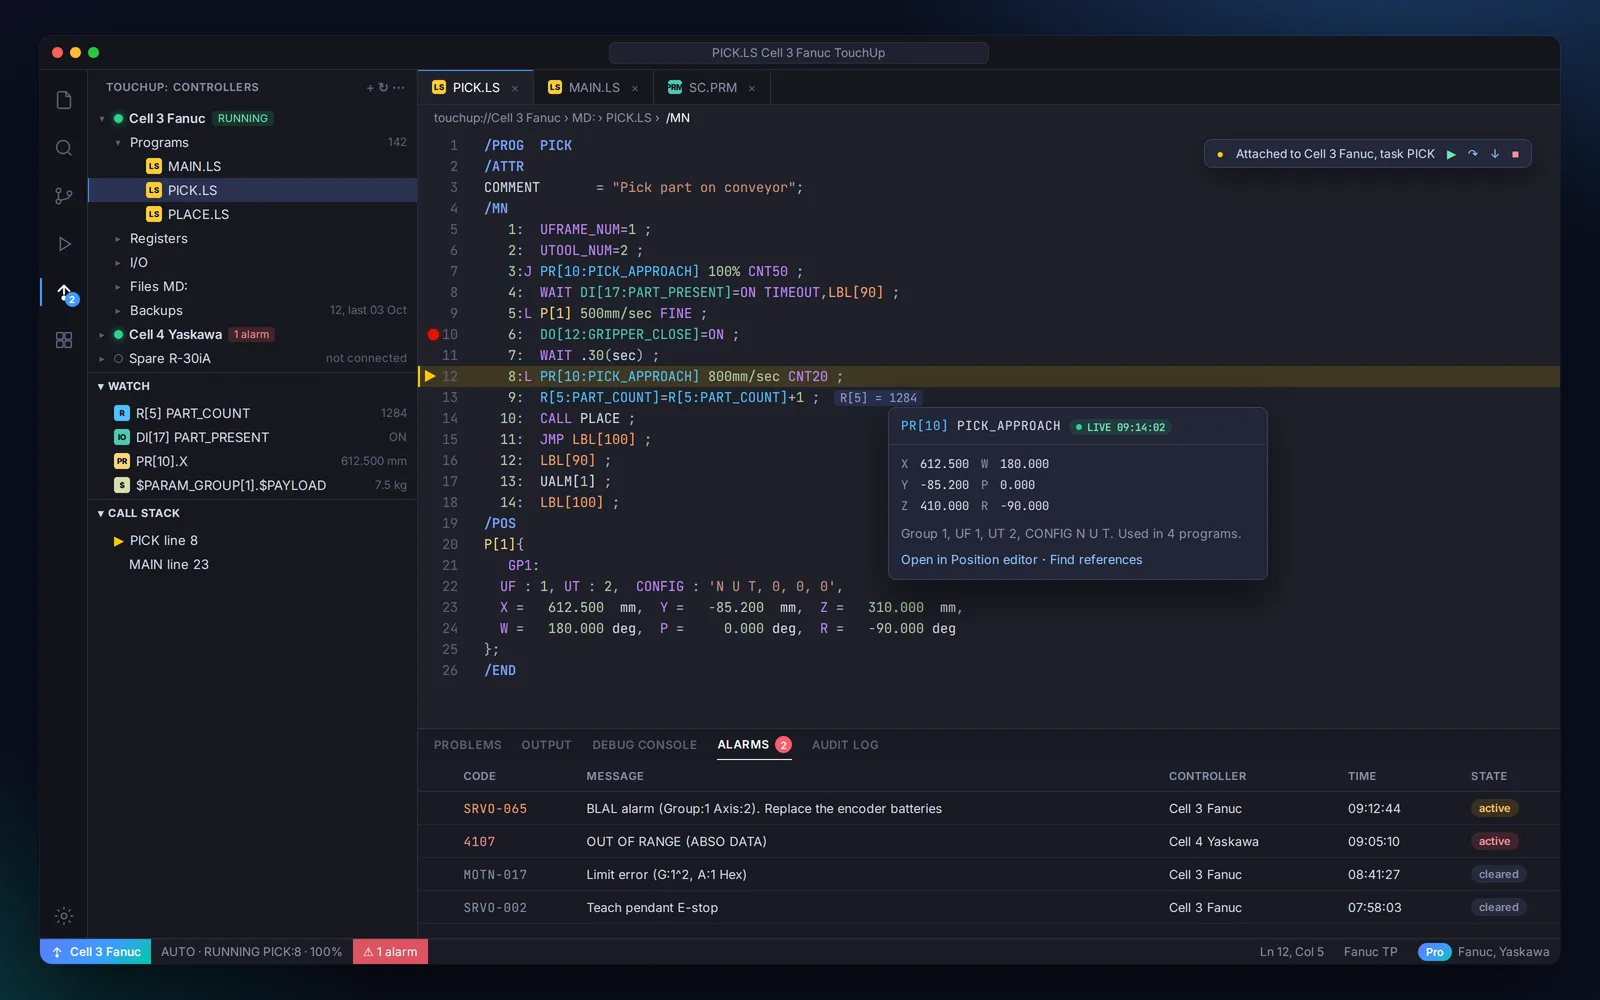
TP, Karel, JBI를 위한 진짜 에디터: 색상, 오류, 탐색, 실시간 값.
백업은 USB 메모리에, 무엇이 바뀌었는지 아무도 모릅니다.
이력이 남는 원클릭 백업, 중요한 차이만 보여 주는 비교.
파라미터 파일은 이름 없는 숫자 목록입니다.
이름, 단위, 설명이 있는 표로 보는 파라미터.
컨트롤러는 최근 알람만 보관합니다.
모든 로봇의 끊김 없는 알람 로그.
브랜드마다 다른 제조사 도구, 좌석과 옵션마다 비용.
Fanuc과 Yaskawa, 이어서 Universal Robots, ABB, Stäubli를 하나의 도구로.
로봇에 필요한 모든 것을 하나의 창에
로봇에 연결된 상태로 편집하고 디버깅
TP, Karel, JBI의 구문 강조, 오류, 정의로 이동, 참조 찾기.
마우스를 올리면 레지스터나 위치의 실시간 값 표시.
실행 중인 Fanuc 프로그램에서 중단점과 단계 실행.
새벽 3시, 셀이 멈췄다
보전 기술자가 노트북을 들고 도착합니다. TouchUp으로는 이렇게 진행됩니다.
연결
컨트롤러 IP 주소로 연결. 프로젝트 생성 불필요.
확인
PLAY, HOLD, 알람 1건. 현재 잡과 줄이 에디터에 열립니다.
비교
마지막 백업과 비교: 어제 한 위치가 12 mm 이동했습니다.
질문
어시스턴트가 잡이 계속 OFF인 센서 입력을 기다리고 있음을 찾아냅니다.
생산 재개
센서를 청소하고 셀이 다시 가동됩니다. 모든 쓰기는 기록됩니다.
로봇을 계속 돌아가게 하는 사람들을 위해
로봇 통합업체
여러 브랜드의 프로그램을 현장에서 작성하고 시운전합니다. 인터넷이 없을 때가 많습니다.
Fanuc과 Yaskawa를 위한 하나의 도구, 오프라인에서 진짜 편집과 디버깅.
보전 기술자
로봇이 멈추면 출동합니다. 원인과 바뀐 점을 알아야 합니다.
1분 만에 연결: 알람, 상태, 마지막 백업과의 비교.
생산·공정 엔지니어
로봇 플릿을 관리하며 백업과 추적성을 유지해야 합니다.
예약 백업, 변경 알림, 모든 쓰기의 기록.
공장 IT와 OT 보안
생산 네트워크에 닿는 도구를 승인합니다.
클라우드 없음, 데이터는 현장에, 자격 증명은 OS 키체인에.
클라우드가 아니라 현장을 위해
오프라인 우선
인터넷 없이 연결, 편집, 디버깅, 백업, 비교.
데이터는 현장에
고객의 Git, 고객의 AI 모델. 클라우드로 아무것도 보내지 않습니다.
명시적인 쓰기
고객의 조작, 미리보기, 기록 없이는 컨트롤러에 아무것도 보내지 않습니다.
프로젝트 생성 불필요
VS Code를 열고, IP 주소를 입력하고, 연결하세요.
VS Code 기반
팀이 이미 알고 있을지도 모르는 에디터와 그 확장 기능.
설계부터 안전하게
EU 사이버 복원력법에 맞춘 설계.
첫날부터 멀티 브랜드
먼저 Fanuc과 Yaskawa를 같은 수준으로, 이어서 UnderAutomation SDK의 다른 브랜드로.
Fanuc
Yaskawa
Universal Robots
ABB
Stäubli
UnderAutomation SDK 기반
TouchUp은 UnderAutomation.Robotics를 통해 모든 로봇과 통신합니다. 프로토콜을 다시 작성하지 않습니다. 이 코드는 이미 생산에서 사용 중입니다.
TouchUp
공장 현장을 위한 로봇 IDE고객의 소프트웨어
C# · Python · LabVIEW · Matlab
UnderAutomation.Robotics
모든 브랜드를 위한 공통 API


현장에서 TouchUp을 가장 먼저 사용하세요
TouchUp은 개발 중입니다. 이메일을 남겨 주세요. 출시 때 한 번만 연락드립니다.
출시 때 이메일 한 통만 보냅니다.