このようなソフトウェア・ライブラリーの利点は何ですか?
このソフトウェアライブラリは、開発時間を短縮し、ロボットのモデルやファームウェアに関係なく確実に動作させることができます。
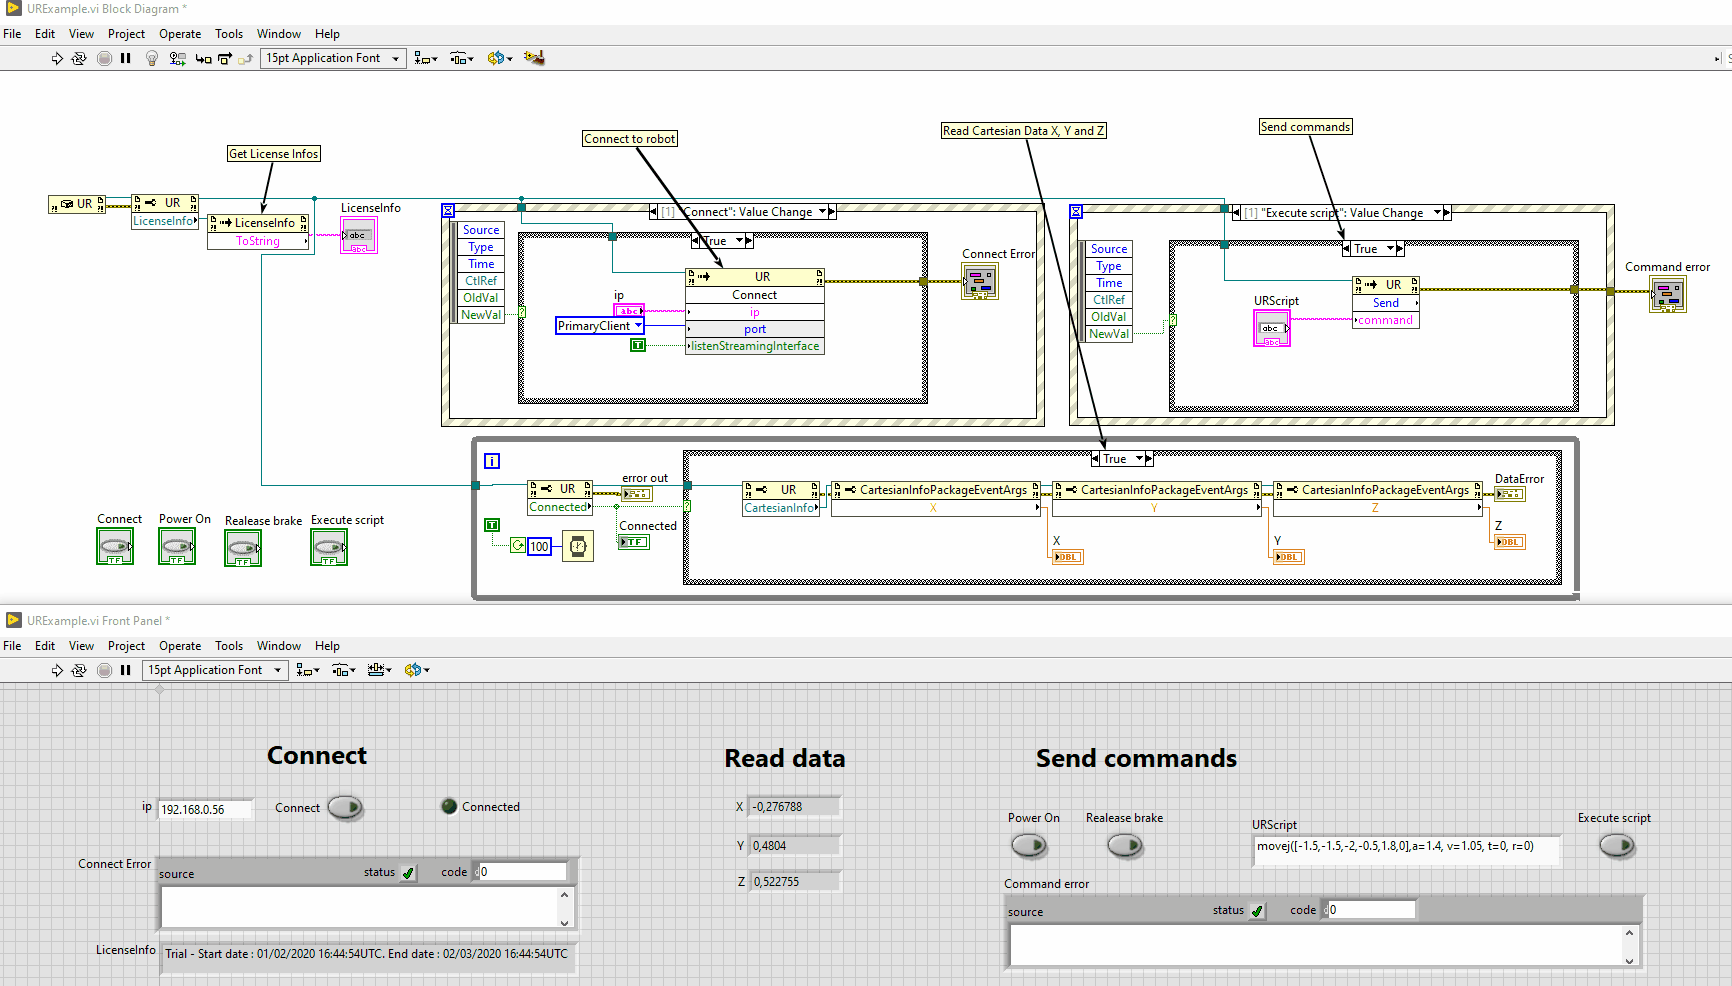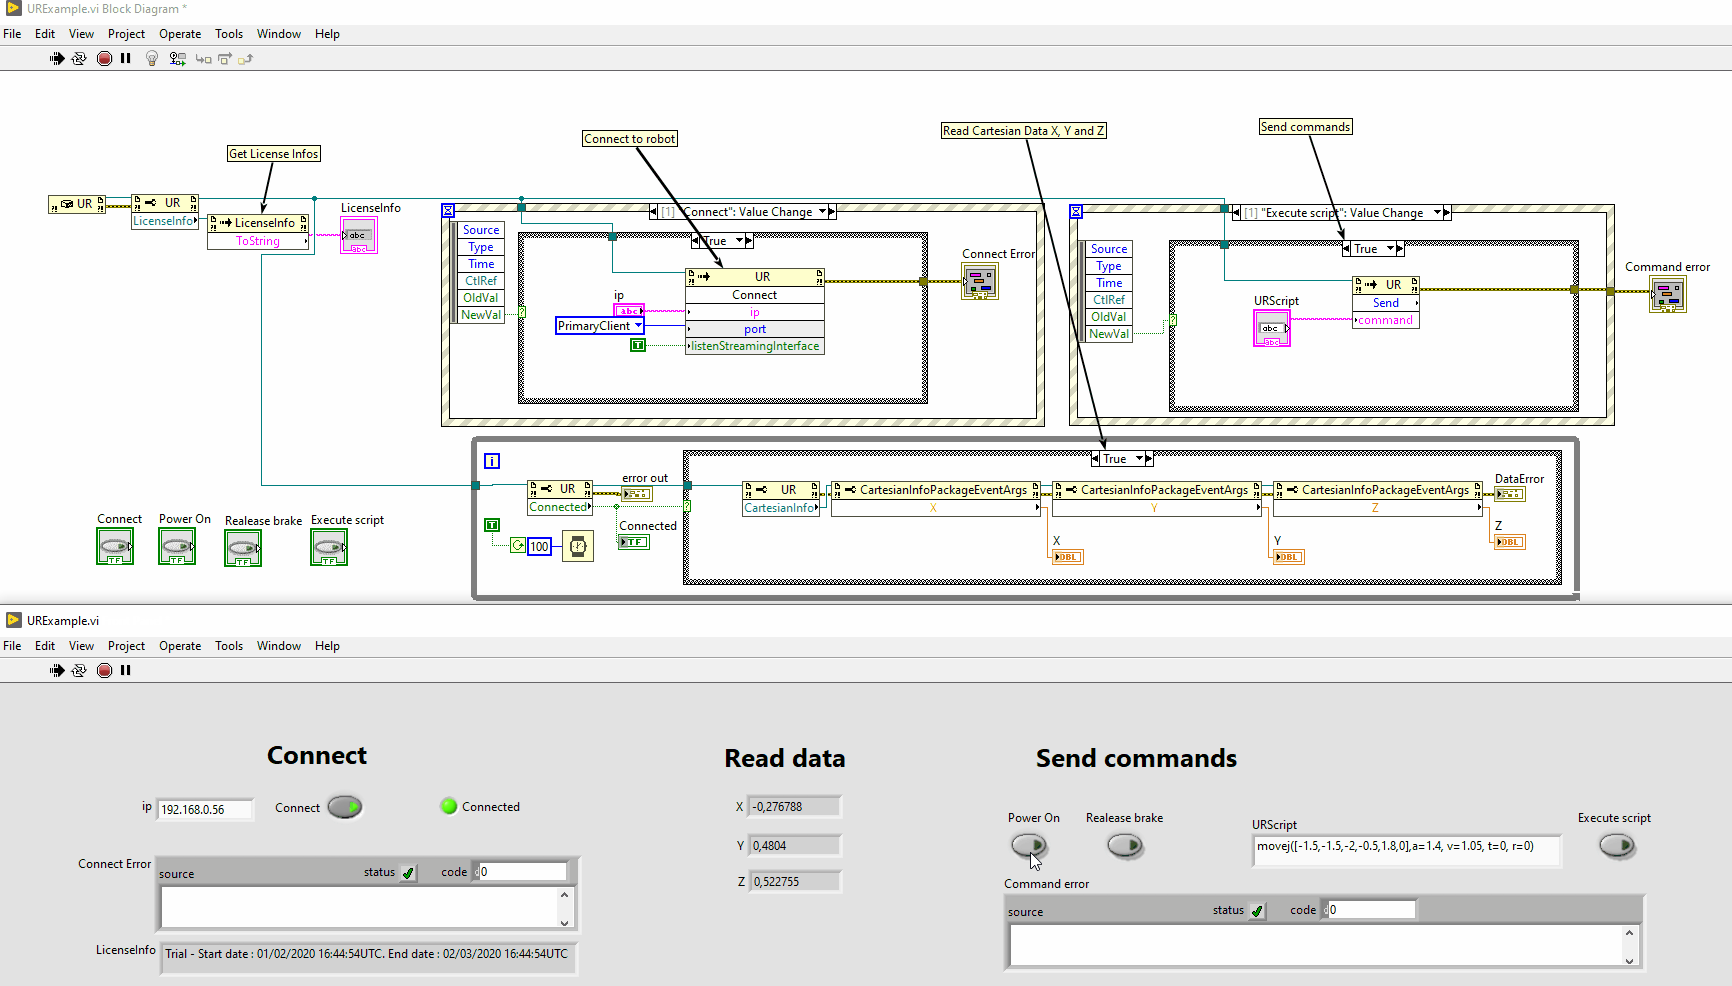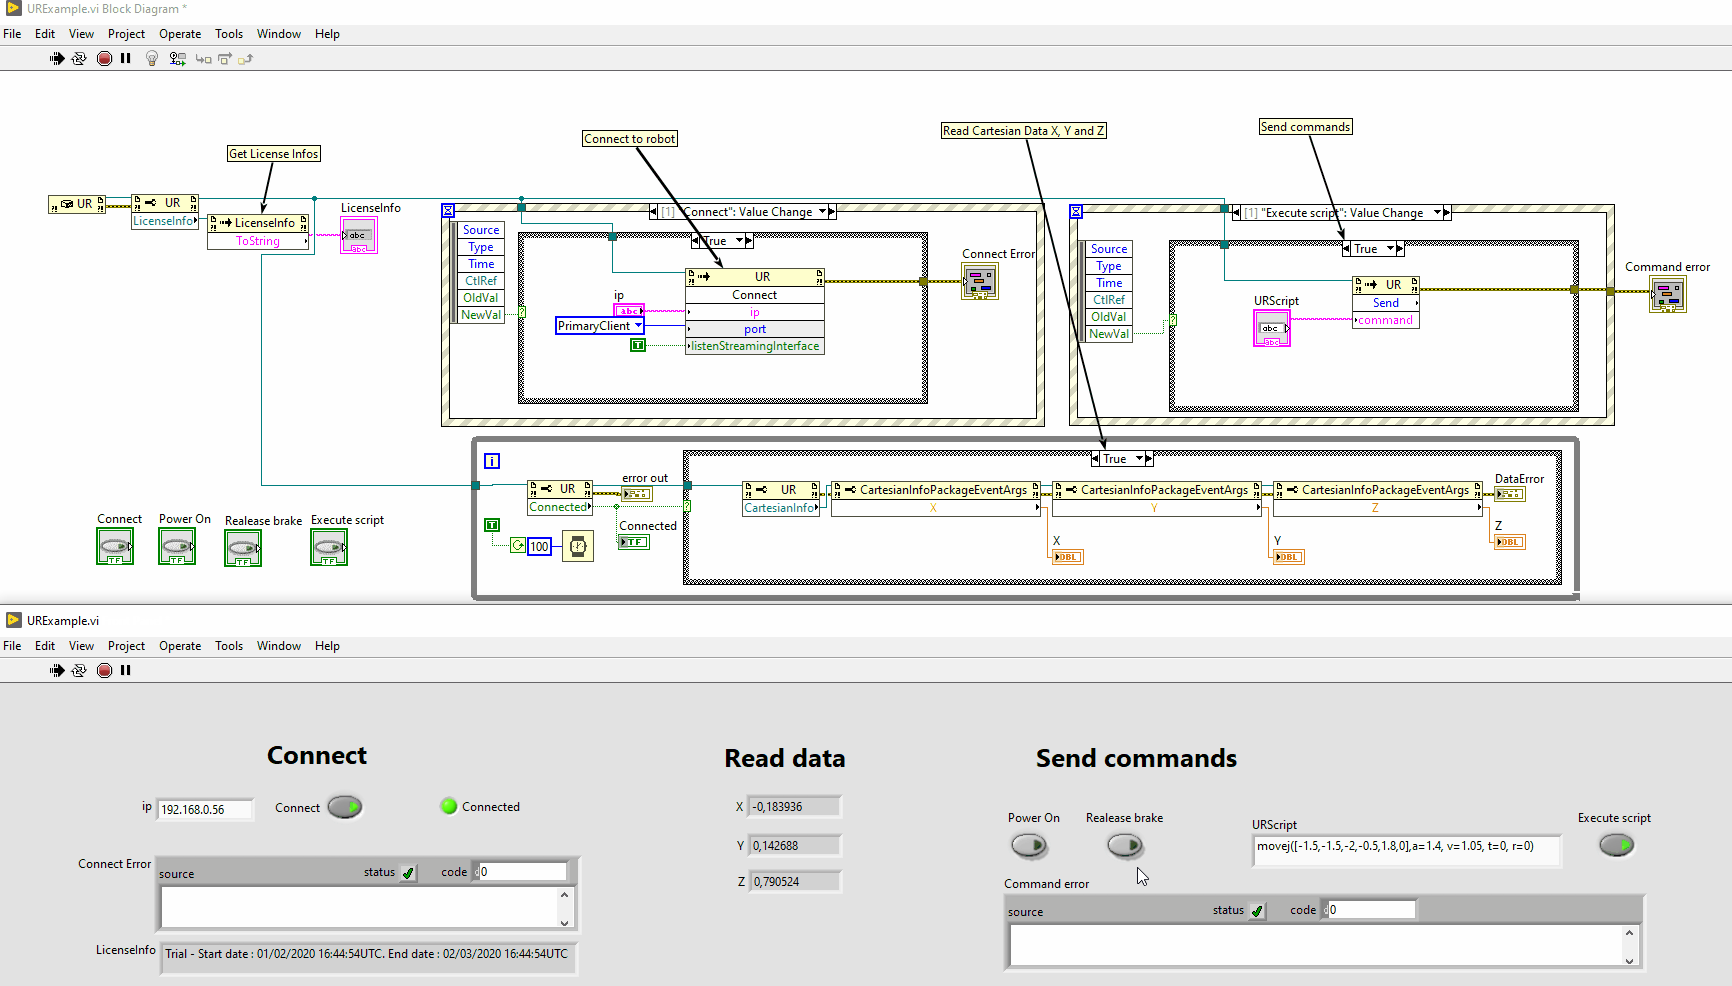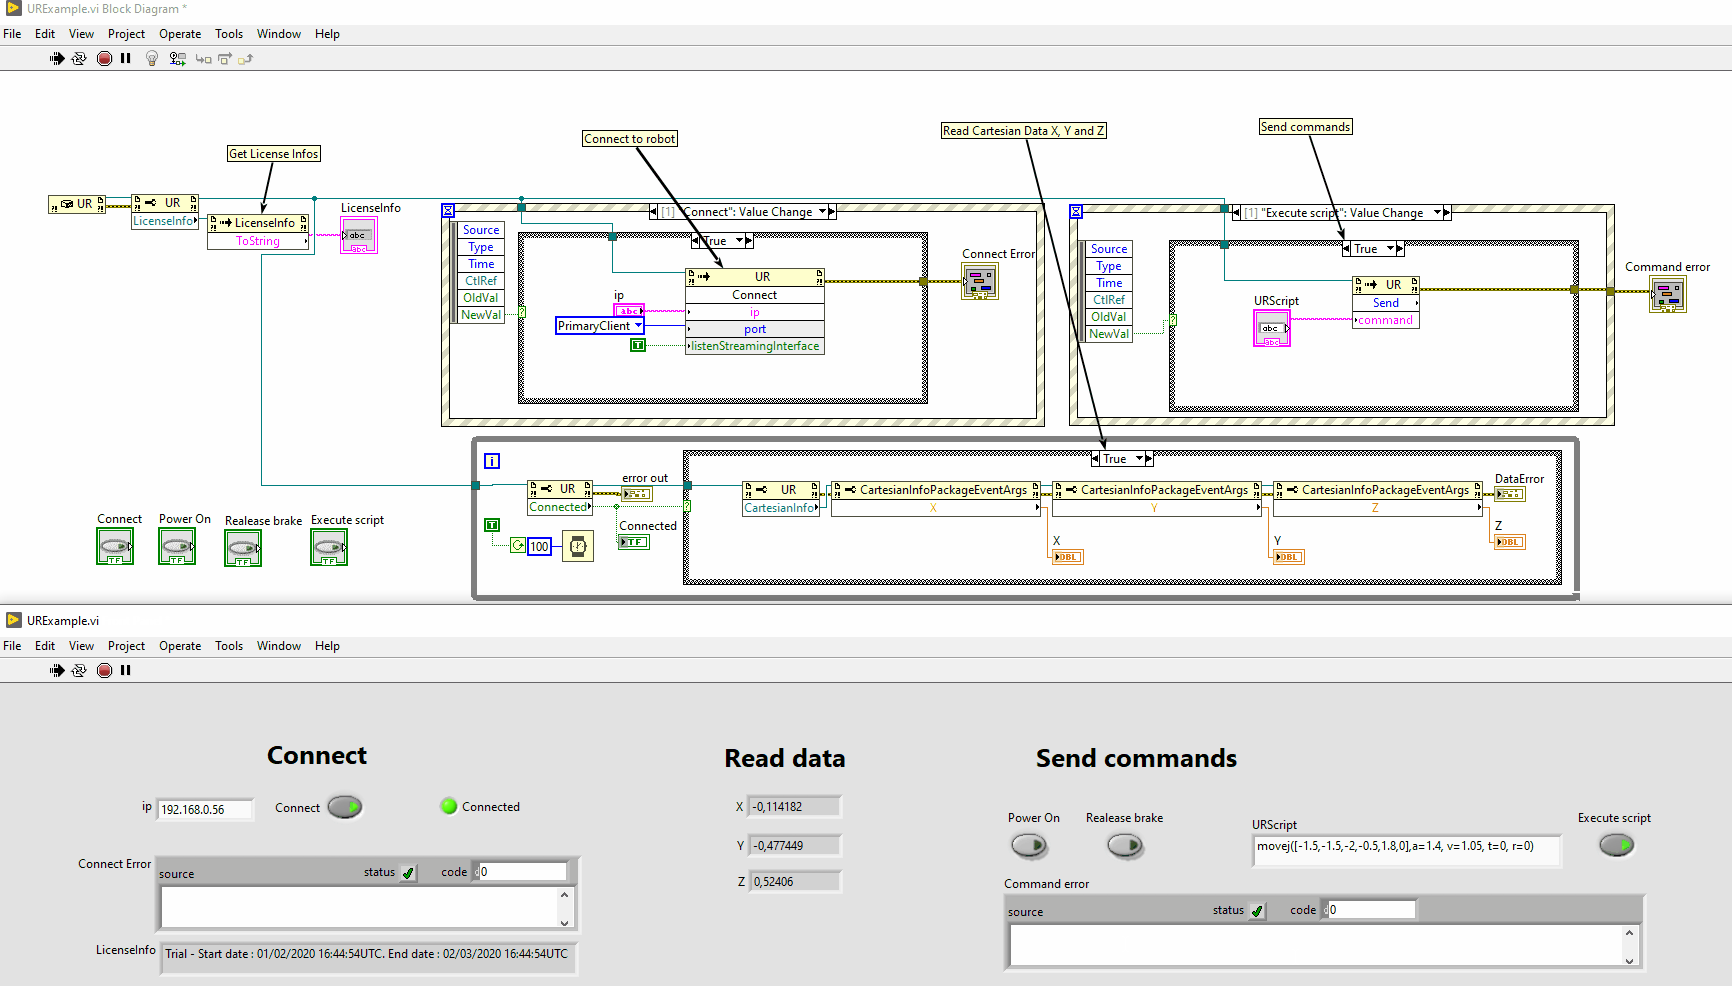
.NET、Python、Labview、MatlabでUniversal Robots cobotと通信するアプリケーションを素早く作成できます。
.NET
Python
LabVIEW
わずか数分でロボットを接続できます。ライセンス マネージャーをインストールしたり、USB キーをインストールしたりする必要はありません。ライブラリのみを参照してください。
ロボットコントローラーによって標準として提供されるネットワークプロトコルの使用。URCaps ROS
30日間無料で試してみてください、コミットメントなし、登録は必要ありません
ロボット、開発者、または再配布されたソフトウェアの数に関係なく、永続的なライセンス、サブスクリプションは必要ありません
ユニバーサルロボットの技術チームと営業チームがこのライブラリを監査しました。彼らは、それが準拠しており、彼らのロボットやそのエコシステムと完全に統合されていることを証明します。
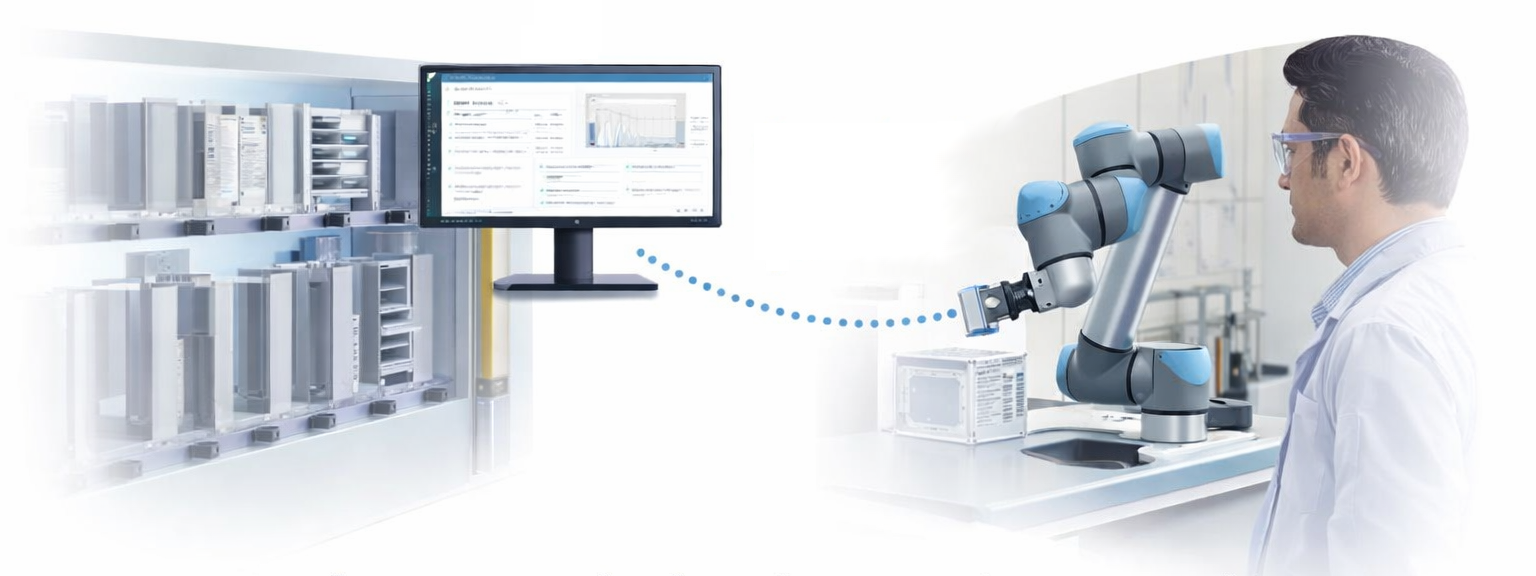
このライブラリは、ユニバーサルロボットのコボットのすべてのネイティブプロトコルを複数の言語で実装しており、コンピュータからロボットアームの同期やリモートコントロールを行うことができます。
static void Main(string[] args){var robot = new UR();// Primary Interface and Dashboard Serverrobot.Connect("192.168.0.1");// Power on the arm and release the brakesrobot.Dashboard.PowerOn();robot.Dashboard.ReleaseBrake();// Load a program and start itrobot.Dashboard.LoadProgram("pick_and_place.urp");robot.Dashboard.Play();// Name and state of the programvar state = robot.Dashboard.GetProgramState();Console.WriteLine(state.Value.Name + ": " + state.Value.State);// Show a message on the teach pendantrobot.Dashboard.ShowPopup("Started from the PC");}}
robot.Rtde.OutputDataReceived += (sender, e) =>{// Position of the tool: X, Y, Z in m, rotation vector in radPose pose = robot.Rtde.OutputDataValues.ActualTcpPose;// Force at the toolCartesianCoordinates force = robot.Rtde.OutputDataValues.ActualTcpForce;// Write analog output 0 and bit register 64var inputs = new RtdeInputValues();inputs.StandardAnalogOutputMask = 0b01;inputs.StandardAnalogOutput0 = 0.2;inputs.InputBitRegisters.X64 = true;robot.Rtde.WriteInputs(inputs);// Program and installation variablesGlobalVariable[] variables = robot.PrimaryInterface.GlobalVariables.GetAll();foreach (var variable in variables)Console.WriteLine(variable.Name + " = " + variable.Value);};}
robot.Connect(parameters);// Run a URScript linerobot.PrimaryInterface.Script.Send("movej([-1.5, -1.5, -2, -0.5, 1.8, 0], a=1.4, v=1.05)");// List the programs of the robotSftpFile[] items = robot.Sftp.ListDirectory("/programs/");// Download a program to the PCrobot.Sftp.DownloadFile("/programs/prg.urp", @"C:\temp\prg.urp");// Send a program to the robotrobot.Sftp.UploadFile(@"C:\temp\prg.urp", "/programs/prg.urp");// Rename, check, deleterobot.Sftp.RenameFile("/programs/prg.urp", "/programs/prg2.urp");bool exists = robot.Sftp.Exists("/programs/prg2.urp");robot.Sftp.DeleteFile("/programs/prg2.urp");}}
robot.Connect(parameters);// The robot connects with the URScript function socket_open()robot.SocketCommunication.SocketClientConnection += (sender, e) =>{e.Client.SocketWrite("Hello robot");};// The robot sends a message with socket_send_string()robot.SocketCommunication.SocketRequest += (sender, e) =>{Console.WriteLine(e.Message);};// Send a message to every connected robotrobot.SocketCommunication.SocketWrite("123456");}}
static void Main(string[] args){// X, Y, Z in m, rotation vector RX, RY, RZ in radvar pose = new Pose(0.1, 0.2, -0.1, 0, 0.05, 0.1);// Convert the rotation to roll, pitch, yaw, and backPose rpy = pose.FromRotationVectorToRPY();Pose rotationVector = rpy.FromRPYToRotationVector();// Nominal DH parameters of a UR3eIUrDhParameters dh = KinematicsUtils.GetDhParametersFromModel(RobotModelsExtended.UR3e);// Forward kinematics, joint positions in radKinematicsResult fk = KinematicsUtils.ForwardKinematics(new double[] { 0, -1.57, 1.57, 0, 0, 0 }, dh);Pose flange = Pose.From4x4MatrixToRotationVector(fk.ToolTransform);// Inverse kinematics: up to 8 solutionsdouble[][] solutions = KinematicsUtils.InverseKinematics(pose.FromRotationVectorTo4x4Matrix(), dh);// Open program and installation files, as XMLURInstallation installation = URInstallation.Load(@"C:\temp\default.installation");URProgram program = URProgram.Load(@"C:\temp\prg.urp");XElement xml = program.XML;}}
当社のお客様が UnderAutomation ソリューションを産業プロジェクトにどのように統合しているかをご覧ください。
このライブラリは、同じ機能を複数の言語で持っています。
ライブラリは無料でダウンロードでき、30日間テストできます。 この期間の後、トライアル期間を延長するように頼むか、自分に最適なライセンスを購入することができます: サイト (不明瞭なバイナリのみ) またはソース (ソースコード) 。 購入後、1年のメンテナンス期間があり、サポートへの優先アクセスと更新の可能性が得られます。 使用するライセンスを購入する場合、ロボットブランドにリンクされているため、顧客に再配布するロボット、開発者、またはソフトウェアの数に関係なく、繰り返し料金を払うことなく永久に使用できます。 あなたがディストリビューターであり、お客様に当社の製品のいずれかを提供したい場合は、特別な条件と価格について話し合うためにお問い合わせください。
このソフトウェアライブラリは、開発時間を短縮し、ロボットのモデルやファームウェアに関係なく確実に動作させることができます。
最新版は、ダウンロードページからお好みのプログラミング言語でダウンロードできます。
弊社はこの分野の専門家であり、本SDKに付属する技術サポートで無償でお手伝いします。また、産業用ソフトウェア開発全般のご相談もお受けしています。私たちはすべてのメッセージに返信しています。
本サイトのダウンロードページでは、ご希望の言語の例題を入手することができます。その後、ドキュメントを参照して、ライブラリを使い始めることができます。
このウェブサイトの注文ページから直接、すぐに見積書を請求することができます。また、お問い合わせも受け付けております。
ダウンロードしたアーカイブのプロパティで、Windowsがファイルをロックしていないか確認してください。例題が正しく実行されたら、ロボットのPINGコマンドが成功していることを確認してください。また、ファイアウォールやウィルス対策ソフトがロボットへの接続を許可しているかどうかも確認してください。最後に、ロボットのセキュリティ設定を確認します。
各リリースにはパッチや新機能が含まれています。GitHubには、バージョンの履歴や変更点が掲載されています。あなたの進化のアイデアをお聞かせください。
次第に、ライブラリーには新しい機能が追加されていきました。バージョン5までは、すべての機能やプロトコルが同じクラスで開発されていたため、混乱していました。バージョン6以降では、すべての機能が独立し、別のクラスで開発されています。移行をご希望の方は、お問い合わせいただくか、GitHubから最新のバージョン5.X.X.Xをダウンロードしてください。